转速飙至20000转,单桨在毫秒间倾斜推力盘
仅凭单个无刷电机与一片双叶螺旋桨,没有机械倾斜盘,也没有副翼舵机,飞行器依然能在室内平稳悬停。2026年10月,硬件开发者 Joshua Bird 公开了这套单桨飞行器的全套软硬件方案。整台设备仅靠单轴动力输出,完成了俯仰、横滚与升降的精确控制。
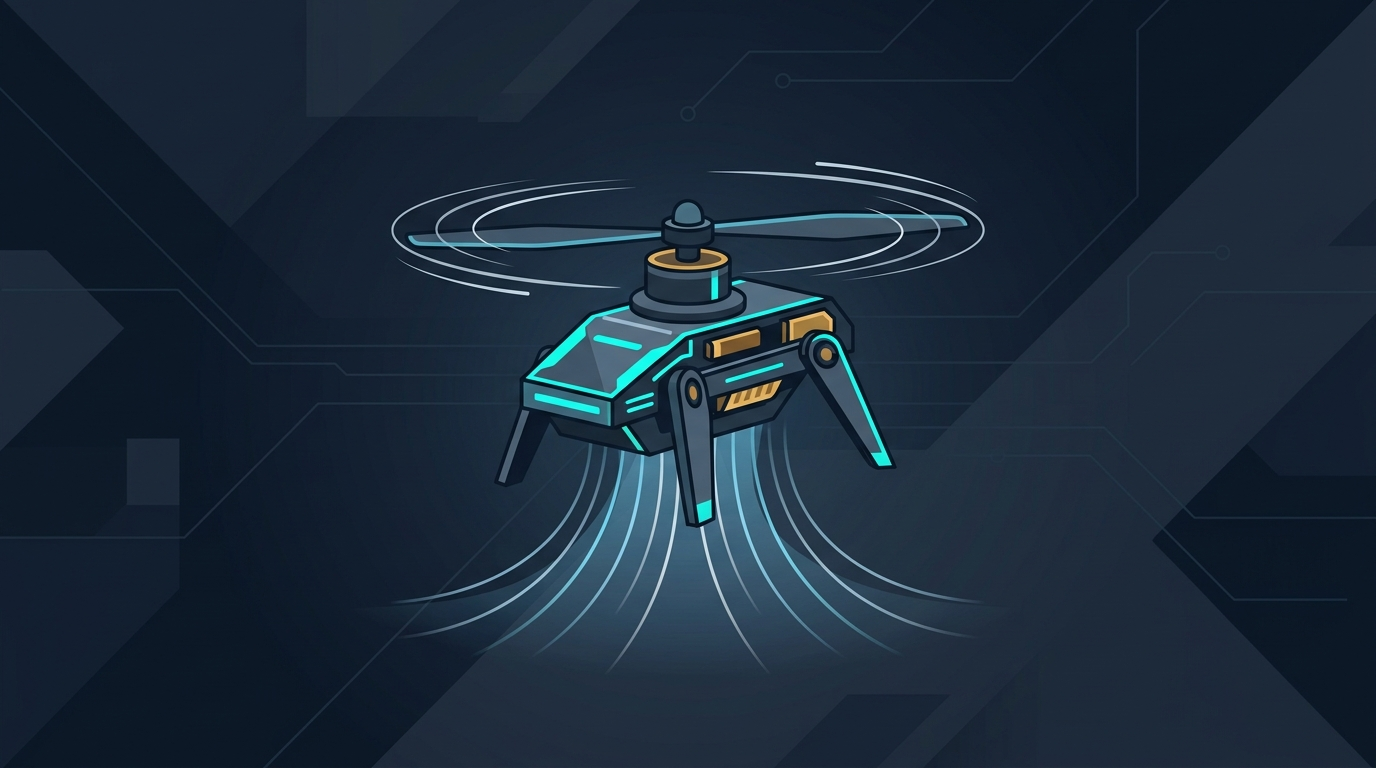
常规四旋翼飞行器依赖四个电机的转速差生成力矩。双桨直升机则仰赖复杂的机械斜盘调整桨距。Joshua Bird 放弃了这套主流思路。他将旋翼直径压缩到6英寸。两枚桨叶安装在紧凑机身顶部,下方衬有导流片。
旋翼旋转时的峰值转速接近每分钟20000转。在这种高速旋转状态下,单轴飞行器依靠铰接式桨毂控制航向。桨叶并未刚性锁死在主轴上,两枚桨叶通过水平铰链相连。电机在旋转时高频脉动,针对特定方位角实施微秒级加减速。
转速的突变引发了桨叶的惯性滞后。电机在特定角度微幅加速,单侧桨叶因惯性向上扬起,对向桨叶随之向下倾斜。这种周期性桨距偏转打破了推力盘的平面平衡,形成了倾斜升力矢量。 飞行器借此获得了任意方向的水平分力。
高速旋转带来的离心力极易拉直桨叶,削弱变距效果。Joshua Bird 在桨根部位垂直安装了不锈钢配重垫圈。离心力矩抵消了气动转矩。桨叶在两万转的高频旋转中,依然保持敏捷偏转。整机依靠动态力矩替代了传统航模笨重的舵机连杆。
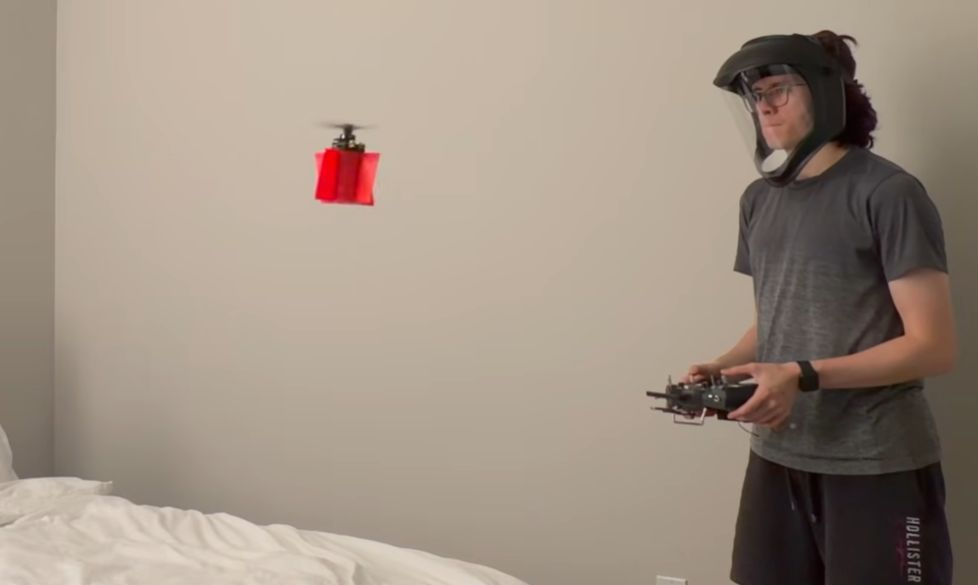 图:Joshua Bird 研发的单电机单螺旋桨飞行器室内悬停测试。来源:Hackaday
编码器直读转子角度,跳过50赫兹响应盲区
力学控制的前提是精准把控电机的绝对物理相位。航模领域的传统无刷电调普遍采用无感方波驱动。无感方案依靠电机的反电动势过零点推算转子位置。这种推算在匀速转动时足够平顺,却难以应对瞬态剧烈加减速。
常规电调的转速刷新频率受限于50赫兹上下。电调若要在每秒内调整数百次转速,反电动势信号会被电流毛刺淹没。无感电调随即失去相位同步,引发严重的电机抖动甚至停转。单桨控制在常规电调上无法走通。
Joshua Bird 移除了普通无人机电调,改用机器人领域的 Moteus 无刷伺服驱动板。该板卡集成了高分辨率磁性角度编码器。编码器贴合电机轴心。它能以微秒级精度读取转子机械角度。
有了磁编码器的硬件反馈,矢量控制算法摆脱了对反电动势的依赖。驱动器锁定转子强磁场。系统每秒可执行高达300次高精度加减速脉冲。磁编码器将控制带宽推高了整整6倍,为毫秒级变距铺平了道路。
为了验证变距逻辑的动态响应,作者搭建了一套专用地面测试架。测试架结合了带有频闪光源的高速摄影观测装置。频闪光与转速精准同步。测试者直接用肉眼观察到了盘面的微观倾斜,标定了变距参数。
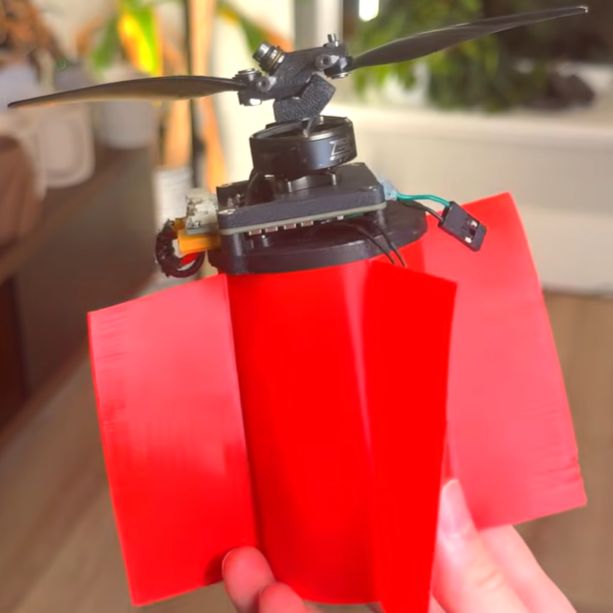 图:单轴铰接式旋翼桨毂与导流尾翼机身特写。来源:Hackaday
固件直连电机总线,1毫秒延迟直接决定存亡
在高转速单旋翼控制中,时间即是空间。在每分钟20000转的工况下,螺旋桨转动一圈仅耗费3毫秒。半周旋转对应的时间窗口只有1.5毫秒。指令传输的哪怕微小抖动,都会直接转化为旋转角度的巨大偏差。
1毫秒的通信延迟对应着约120度的机械相位偏移。飞控脉冲一旦滞后1毫秒,升力就会从机身正前方偏向侧面。原本预期的低头前进动作,会立即蜕变为侧翻滚转。早期的试飞模型因此频繁撞地损毁。
在最初的原型架构中,ArduPilot 飞控与 Moteus 驱动板之间串联了一块微控制器中转芯片。中转层引入了约1毫秒的协议转换延迟。作者重构了飞控底层代码。开源 ArduPilot 固件经由 CAN 总线直连驱动板,剔除了中转硬件。
通信链路缩短后,飞行指令能够以零开销直接注入电机控制核。直连架构消除了致命的相位漂移,同时为微型机身卸下了载荷死重。 飞控响应的确定性由此确立。
除通信延迟外,机体在旋转爬升时遭遇了160赫兹的结构共振。桨叶的高速抖动导致陀螺仪数据产生严重失真。设计者加固了打印桨叶的刚度。配合严格的动平衡配平,系统压制了高频振动干扰。
抗扭尾翼借风阻力矩,红外信标锁死机身航向
单旋翼系统面临不可回避的反作用力矩。牛顿第三定律给出了硬性约束。单轴旋翼的高速旋转,必然带动下部机身反向猛烈打转。传统直升机依靠尾桨抵消反扭。但这需要第二套传动机构,违背了极简设计的初衷。
Joshua Bird 利用下洗气流设计了圆柱形导流机身。机身侧壁延伸出数片纵向排列的空气动力学导流片。螺旋桨向下喷射高速气流。滑过导流翼面时,气流在机体表面形成持续的反向力矩。下洗气流的阻力矩平衡掉了电机的反扭力。
导流片虽然抑制了机身旋转,却无法提供绝对的空间方位角锁死。微型气流扰动仍会导致机身缓慢偏航漂移。机身一旦自转,机载坐标系与地面绝对坐标系脱节。姿态控制随之失去锚点。
室内缺乏卫星信号。作者在房间墙面部署了主动式红外发射信标。机身外壳嵌入了高灵敏度红外光电二极管传感器。每当机身旋转扫过信标方位,传感器就会触发一次硬件级中断信号。
飞控根据红外脉冲发生的时间戳,瞬间校正航向角积分漂移。机身由此获得了永不漂移的空间方位基准。依靠被动气动翼面与廉价红外对管,系统在没有外部动捕相机的情况下实现了稳固悬停。
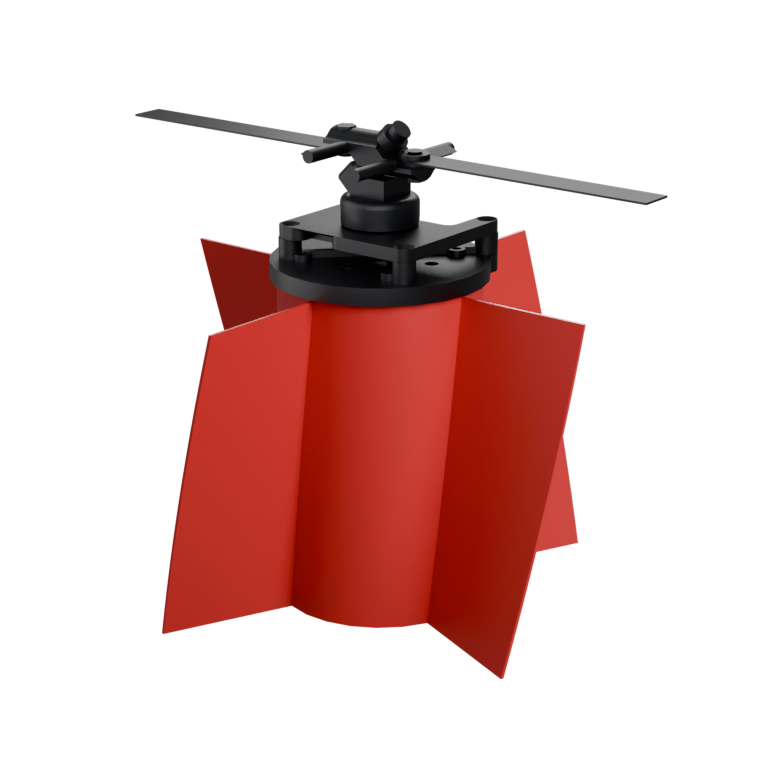 图:基于三维建模渲染的单电机无人机气动与机械结构图。来源:Joshua Bird GitHub开源仓库
机电死重缩减七成,极简力学重构微型无人机边界
四旋翼架构主导消费级无人机市场长达十五年之久。四电机、四电调与四组螺旋桨,几乎成了消费级航模的通用模板。多轴布局操控稳定,代价是成倍增长的机电死重与气动迎风面积。
在掌上微型飞行器中,电机与供电布线占据总质量的六成以上。机电死重挤占了电池空间。微型多旋翼的滞空时间,普遍难以跨过十分钟门槛。单桨架构提供了全新解法。系统将机械冗余卸载给计算芯片,用高频算法换取极简硬件。
单桨架构并非没有工程代偿。高频变速带来剧烈的瞬态热损耗。线圈散热成了新的设计边界。抗扭导流片依赖充足的下洗气流。低油门陡降阶段,飞行器容易出现姿态晃动。这些力学约束划定了单电机飞行器的适用工况。
作者正开发机载光学测速单元。新方案将替代墙面信标,支持飞行器在户外自由巡航。这类开源硬件探索打破了多旋翼的技术思维惯性。精密力学设计配合高频控制算法,正在撕开微型无人机结构简化的全新空间。
参考链接:
- Hackaday 技术报道
- Joshua Bird GitHub 开源项目