微型 VR 头显净重仅 127 克。要在空间自由走动,以往必须架设笨重基站。机身便携与基站固定的撕裂,困扰着超轻头显的使用场景。
2026 年 10 月 30 日,开源硬件开发者 Prohurtz 公布了改装套件 Beyond-SLAM。方案在头显前端加装一颗 15.5 克的商用视觉模组。无需改动内部电路,头显便获得了内向外 6DoF 空间定位能力。
超轻机身不再与激光发射塔绑定。一套基于成熟工业传感器的开源改装,正在填补商业头显因工程取舍而留下的体验断层。
127克机身遭遇基站围困:超轻头显难脱固定安装束缚
Bigscreen Beyond 净重仅 127 克。它在 2023 年发布时树立了轻量化标杆。双眼 5120×2560 像素规格配合定制泡棉,面部压迫感显著减轻。定制面罩依托 iPhone 原深感相机扫描脸型,实现个性化贴合。为了将体积压缩到传统机型的六分之一,工程团队移除了内部计算芯片与电池。扬声器改为外置选配,机载定位摄像头也被一同剥离。
激进的减重将空间定位的重担甩给了外部系统。机身表面仅保留 Triad 光电二极管传感器。设备必须接收 Valve 基站发出的红外光束,才能计算六自由度位姿。两台基站售价超过 300 美元。用户还需在室内打孔或架设三脚架。
固定基站削弱了轻量机身的移动优势。带上 127 克头显外出,一旦脱离专属空间,设备便退化为无位移追踪状态。搭配轻薄游戏本移动办公或出差体验的设想,因此化为泡影。轻巧机身反被笨重设施绑死在房间内。
Meta Quest 3 等商业头显普遍集成内向外光学定位。机身四周布置多颗鱼眼相机,能实时绘制空间地图。为了支撑密集感知运算,机身塞入了厚重散热器与专用芯片,整机重量超过 500 克。在商业设计中,空间定位长期与笨重机身画上等号。
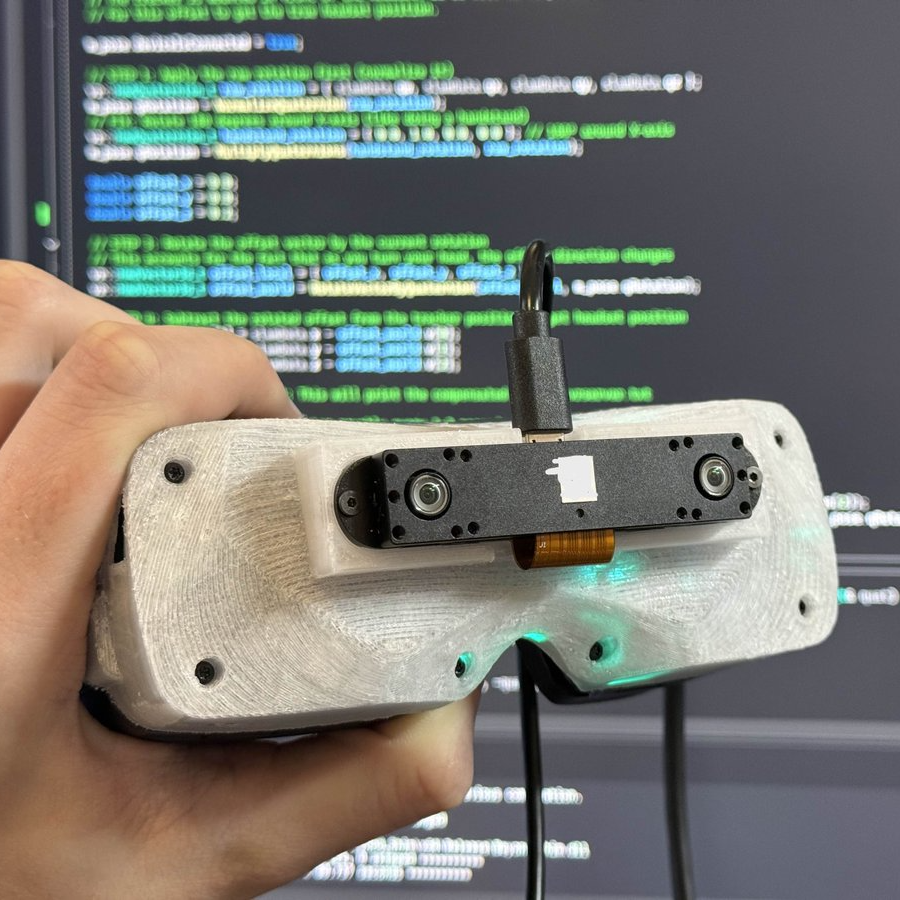 图:Xvisio XR50 传感器外挂于 Bigscreen Beyond 前面板的实物细节。模块通过正面定制外壳无损贴合,兼顾传感器水平视场角与机身配重平衡。来源:Hackaday(硬件实拍)
15.5克模组加装上阵:端侧VPU接管高频空间位姿
打破僵局的突破口,来自高集成度感知硬件。Prohurtz 在项目中选用了 Xvisio SeerSense XR50 模组。这块工业级感知板卡尺寸仅 75×14×8.9 毫米。板卡净重 15.5 克,工作功耗低于 1.5 瓦。
XR50 的优势在于板载独立算力。内部集成英特尔 Movidius 视觉处理单元。算法在端侧独立完成 VSLAM 运算。双目全局快门相机具备 50 毫米基线,提供 166 度视场角,以 50 帧每秒捕捉特征点。板载 9 轴 IMU 则以 1000 赫兹高频采样惯性动作。相机曝光与惯性数据在硬件底层实现微秒级时间同步。
端侧协同消除了对 PC 主机算力的消耗。XR50 在芯片内部直接完成特征提取、位姿滤波与尺度恢复,对外输出 500 至 1000 赫兹的空间坐标。传感器边缘解算使整套系统高度精简。
装配模组与外壳后,头显总重依然在 160 克以内。这远低于主流一体机。对比原装机身配重,改装方案保持了出色的佩戴舒适度。端侧算力成熟,让超轻头显不必牺牲羽量级体验。
3D打印外壳打通驱动:开源中间件消除坐标偏移
在装配层面,方案展现出清晰的模块化思路。项目开放了可直接交付打印的 STEP 文件。MJF 尼龙外壳卡紧在头显正前方。卡扣固定不破坏原机外壳与保修。线缆选用 0.65 英尺专用短线,避免长线造成额外拖拽。
硬件只是基础,打通 SteamVR 才是关键。Prohurtz 基于 OpenVR 编写了服务端驱动。驱动挂载底层接口,将解算出的三维坐标与四元数旋转矩阵实时注入追踪管线。
为了消除相机与显示中心的空间位移,配套管理软件预设了六轴空间偏移矩阵。用户打开软件即可一键载入校准数据。软件还集成了连接诊断、零点校正与自动更新机制。
双轨兼容机制降低了玩家的使用门槛。回到装有基站的房间,点击「切换至基站模式」即可换回原生追踪。驱动层将复杂矩阵转换封装在后台,极客改装由此获得消费级平滑度。
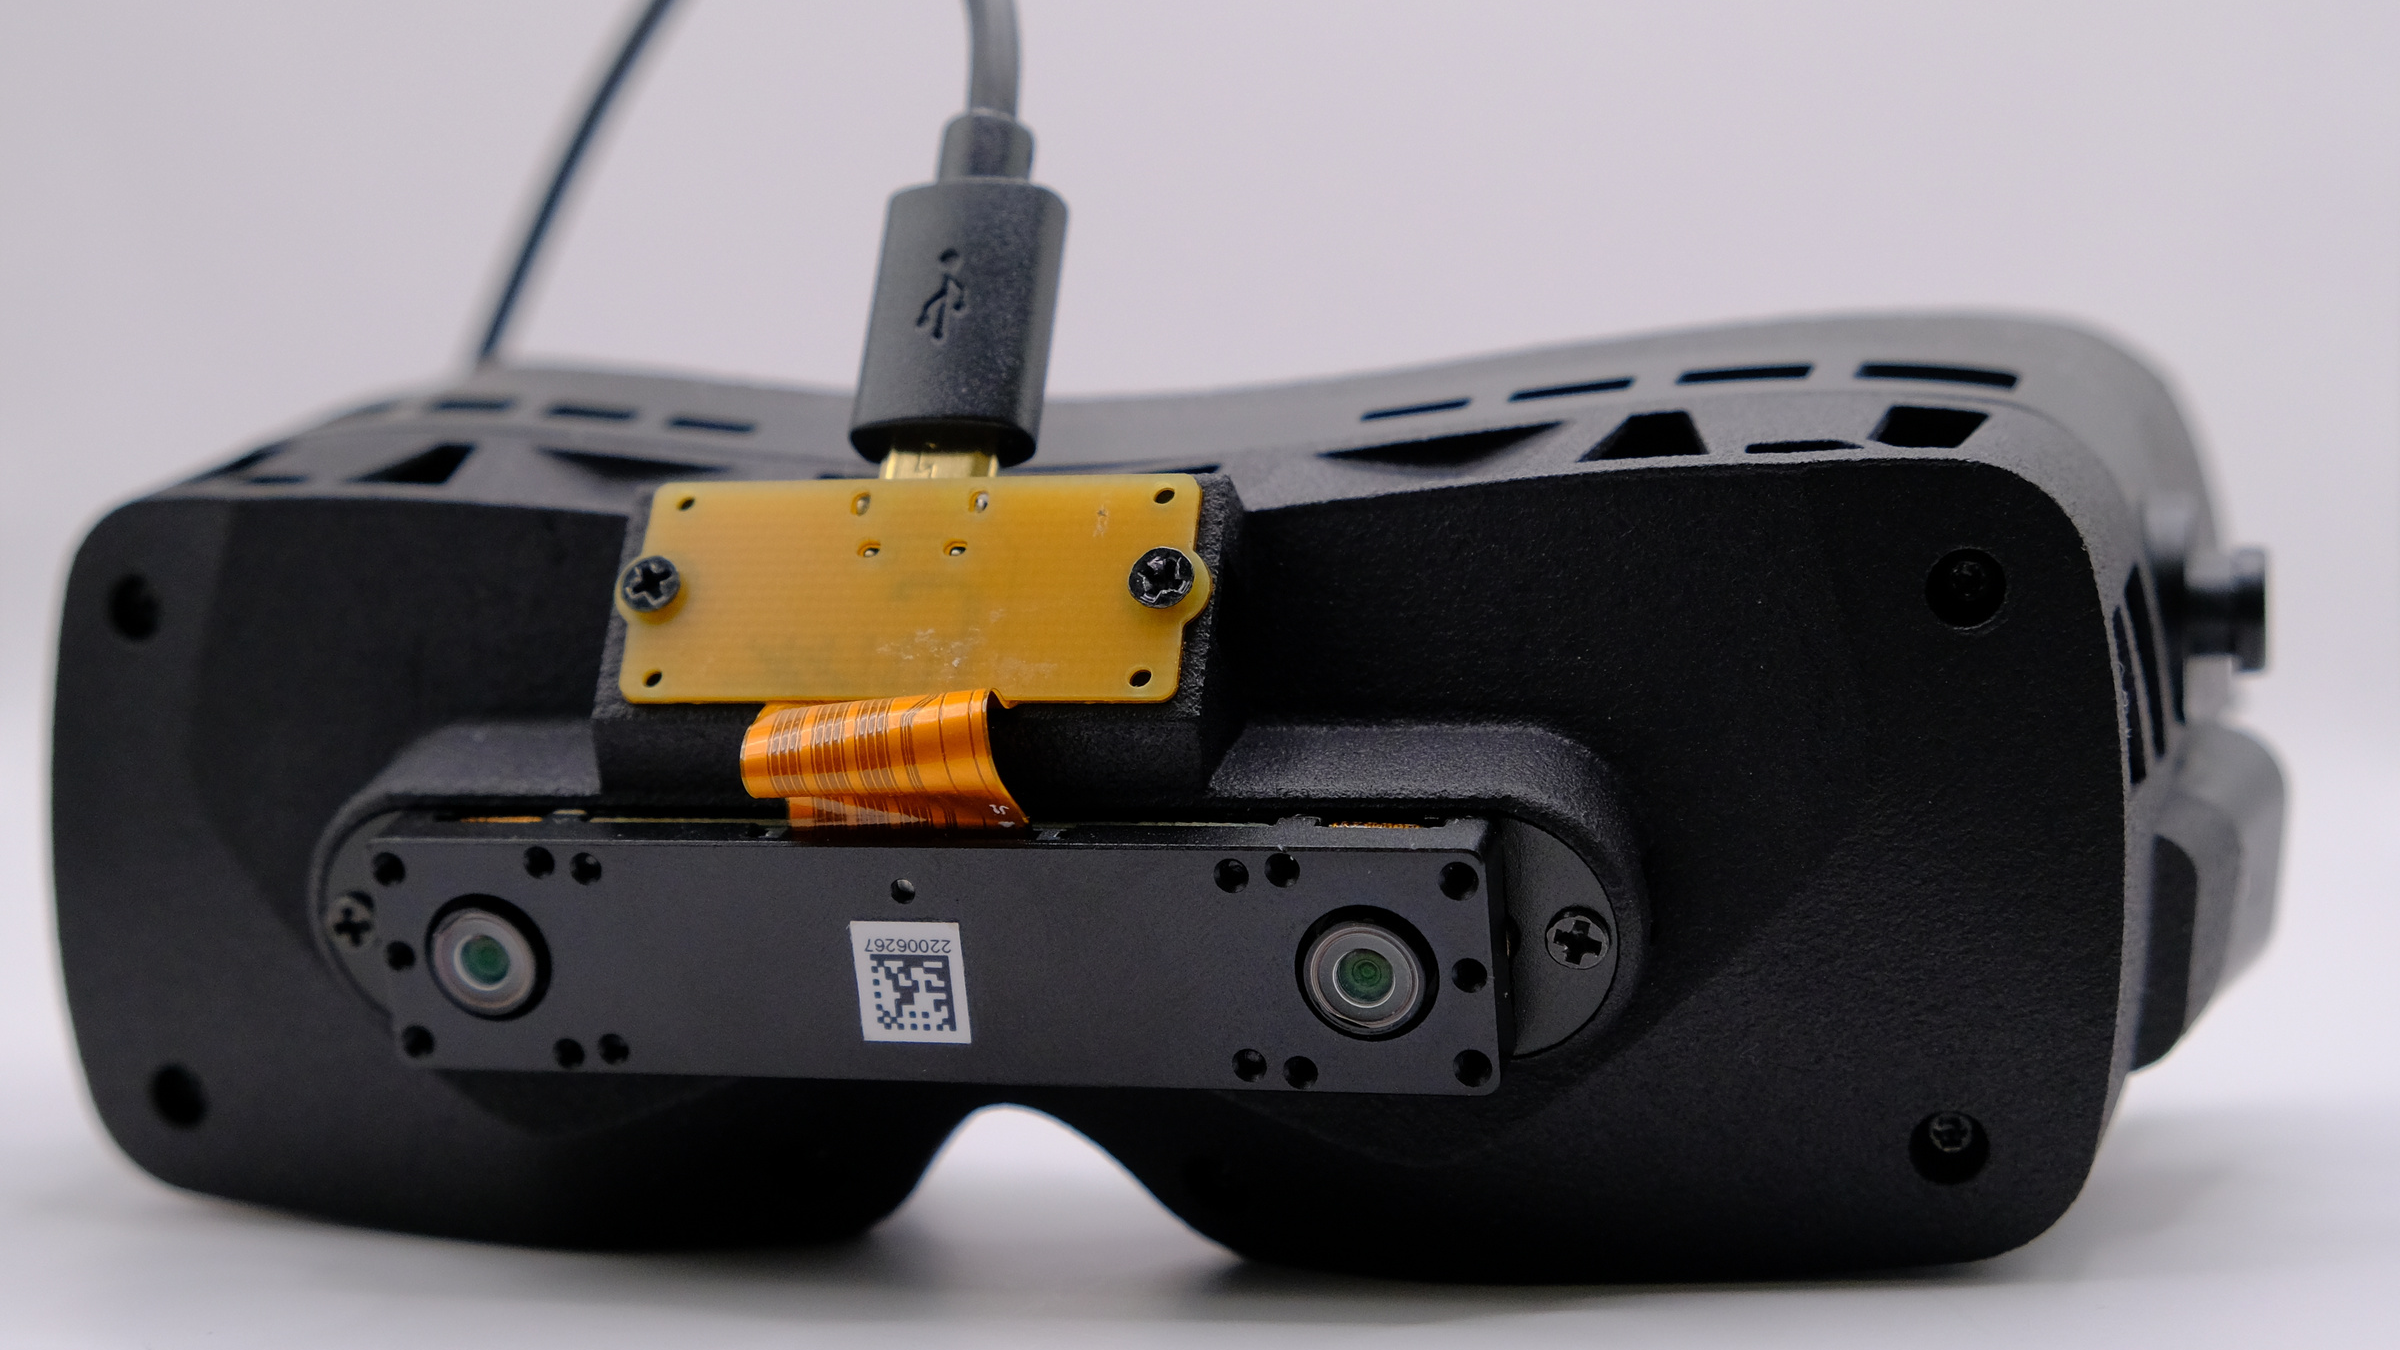 图:加装 SLAM 追踪模组后的 Bigscreen Beyond 全貌。短线缆自前端模组自然收纳至侧面扩展端口,整机轮廓保持紧凑,无额外悬垂配重。来源:Hackaday(组装展示)
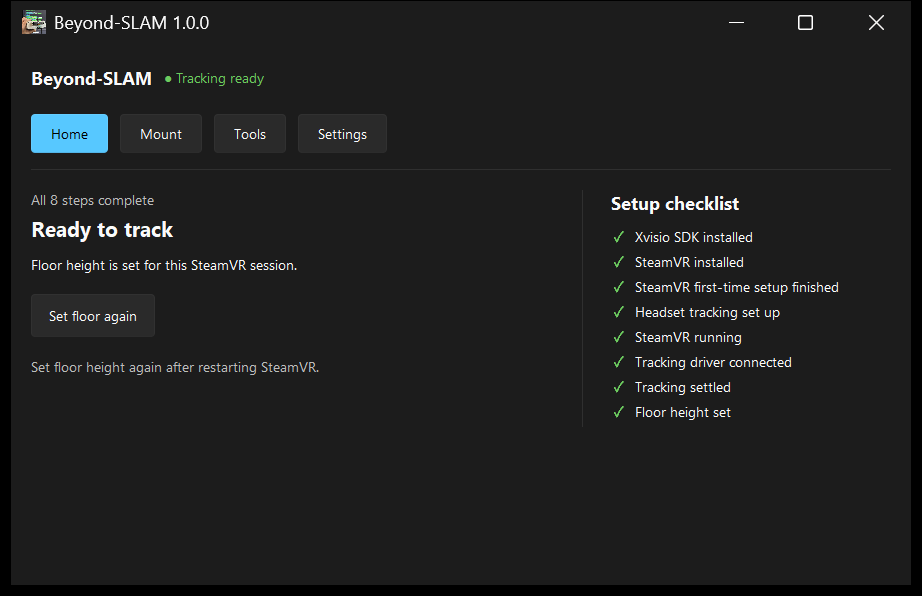 图:Beyond-SLAM Control 桌面端控制软件界面。软件提供连接状态诊断、位姿流实时监视以及一键回退基站定位功能。来源:GitHub(开源项目文档)
手柄交互与光照环境留下考题:外挂方案划出适用边界
方案虽解开了头显的基站锁链,但仍有明确的工程边界。最现实的局限是手柄生态脱节。在 SteamVR 体系中,基站负责统筹头显与手柄的双向定位。
头显转用视觉追踪后,双手手柄失去了外部激光定位参考。XR50 相机视野面向正前方,未设计手柄红外捕捉算法。玩家在移动状态下,暂时无法使用标准体感手柄。
改装方案因此划定了清晰的适用场景。赛车模拟与飞行模拟玩家仅需头部追踪,外设依托方向盘与飞行摇杆。微型头显在此类座舱场景中优势突出,轻量机身大幅延缓颈部疲劳。虚拟桌面办公配合键鼠,同样能稳定使用。但在快节奏全身交互游戏中,手柄缺失仍是短板。
光学算法也受制于环境光线。特征点提取依赖充足光照与环境纹理。在昏暗房间或纯白墙壁前,算法容易产生微小漂移。激光基站依靠硬件脉冲扫描,在黑暗环境中具备更高绝对精度。
开源改装倒逼厂商进化:模块化传感器重塑空间计算
Beyond-SLAM 展现了开源社区的工程创造力。开发者此前主导的 EyeTrackVR 项目,便成功为各类头显补齐了眼动追踪能力。独立开发者正利用现成机器视觉硬件,逐步补齐厂商舍弃的特性。
改装热潮反映出底层供应链的成熟。以往门槛极高的空间算法与传感器,如今已集成进低功耗板卡。视觉传感器逐渐走向通用化与标准化。极客团队借助开源生态,能在数周内搭出高度可用的定位系统。
商业厂商受制于研发周期与既有配件库存,往往倾向于保守的产品路线。Bigscreen 沿用基站确保轻盈,却舍弃了移动场景。社区的成功实践证明,轻量化与内向外定位可以兼得。
模块化思路为未来头显设计打开了新方向。头显本体可专精于高水准显示与轻薄佩戴,外围定位则做成标准化扩展配件。创作者通过外挂低成本 SLAM 模组让超轻 VR 头显摆脱基站定位意味着开源硬件 Hack 正在倒逼高端头显生态补齐体验断层,因为空间计算传感器与轻量定位算法的成熟大幅降低了内向外追踪的工程改装门槛。
参考链接:
- Hackaday 硬件报道
- GitHub 开源项目 BSB-SLAM 说明文档
- Prohurtz 技术博客
- Xvisio SeerSense XR50 硬件技术手册