在菜市场的水产摊位前,许多人见过滑溜溜的活章鱼。只要商贩松开塑料袋口,章鱼就会顺着缝隙往外滑,像一团瘫软的面团。网络视频里那些几公斤重的大章鱼,甚至能钻进一角硬币大小的排水管。这种流动姿态让不少人以为,章鱼过缝全凭随形挤压。
2026 年 11 月 5 日,国际期刊《实验生物学杂志》发表了一项新研究。研究团队架起高速相机,对准了正在钻孔的章鱼。逐帧画面揭示了反常识的事实:章鱼钻孔有着严谨固定的节律。面对不同大小的孔隙,章鱼会主动切换三步或四步脱身策略。
触手先做游标卡尺,摸清孔径再动身
团队在水槽中间架设了一道透明亚克力挡板。挡板中央开有不同尺寸的圆形通道,章鱼需要穿过圆孔游向另一侧。科研人员架设了高帧率摄像机,从正反两个角度逐帧记录。他们发现章鱼靠近障碍物时,从来不会冒失地一头撞上去。
章鱼会先停在孔洞前方,伸出一条或两条触手探入孔内。触手上密布着吸盘,具备敏锐的机械触觉与化学感知能力。触手在孔壁边缘仔细摸索,确认开口的实际宽度。章鱼的触手本身就是一把自带压力感应的生物卡尺。
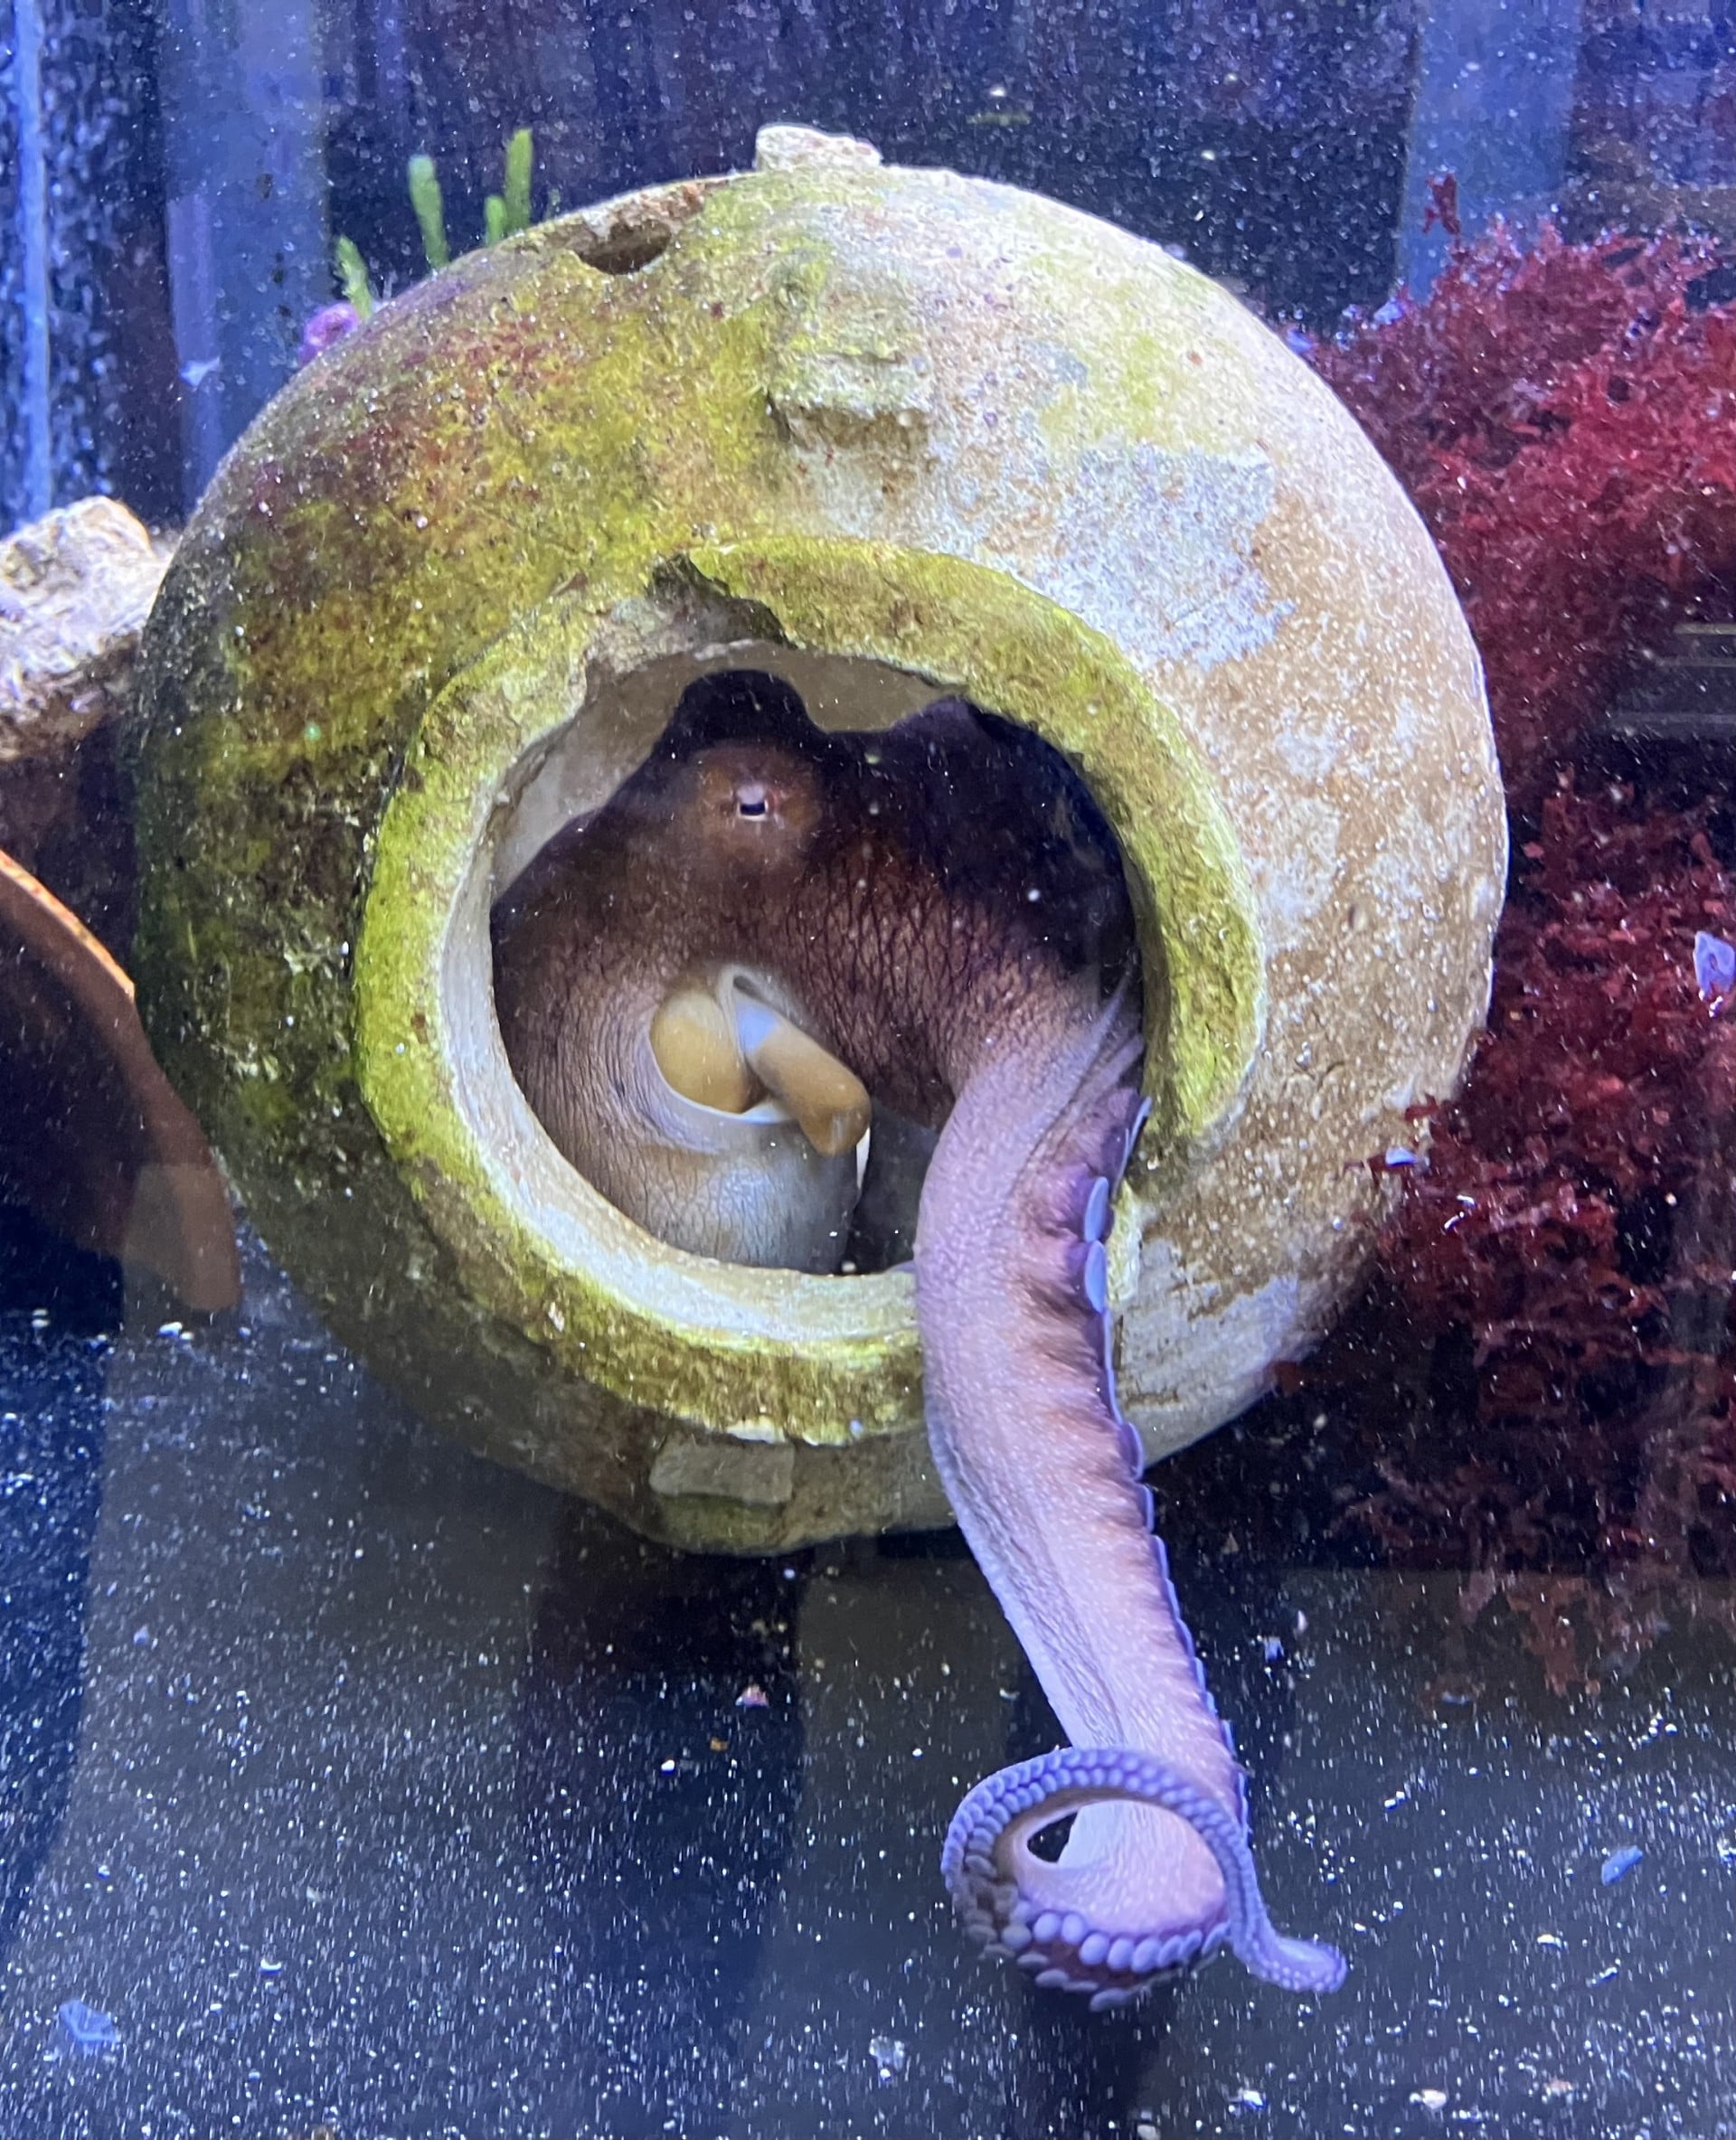 图:章鱼将第一条触手伸出容器孔口。来源:Michael Kuba / ScienceAlert
这种探测过程只有几秒钟,却决定了后续的所有动作。孔径足够宽阔时,章鱼会按常规步骤从容通过。察觉到孔洞过于狭窄时,章鱼会立刻调整身体姿态。整个脱身过程的策略,在触手触碰孔壁的那一刻就已经敲定。
全身最硬处只有两眼间距宽
很多海洋生物受硬骨限制,无法穿过窄缝。章鱼没有脊椎,全身绝大部分组织由肌肉构成。它最坚硬的部件是软骨鞘(cranial cartilage,章鱼保护脑部的软骨壳,相当于它的头骨)。
软骨鞘与嘴部的角质喙,共同划定了章鱼缩身的物理极限。只要这块软骨能穿过去,柔软的躯体就能跟着挤过去。团队测量了章鱼的两眼间距,数值在 15 到 35 毫米之间。这个宽度大致相当于一枚硬币的直径,或者矿泉水瓶盖的大小。
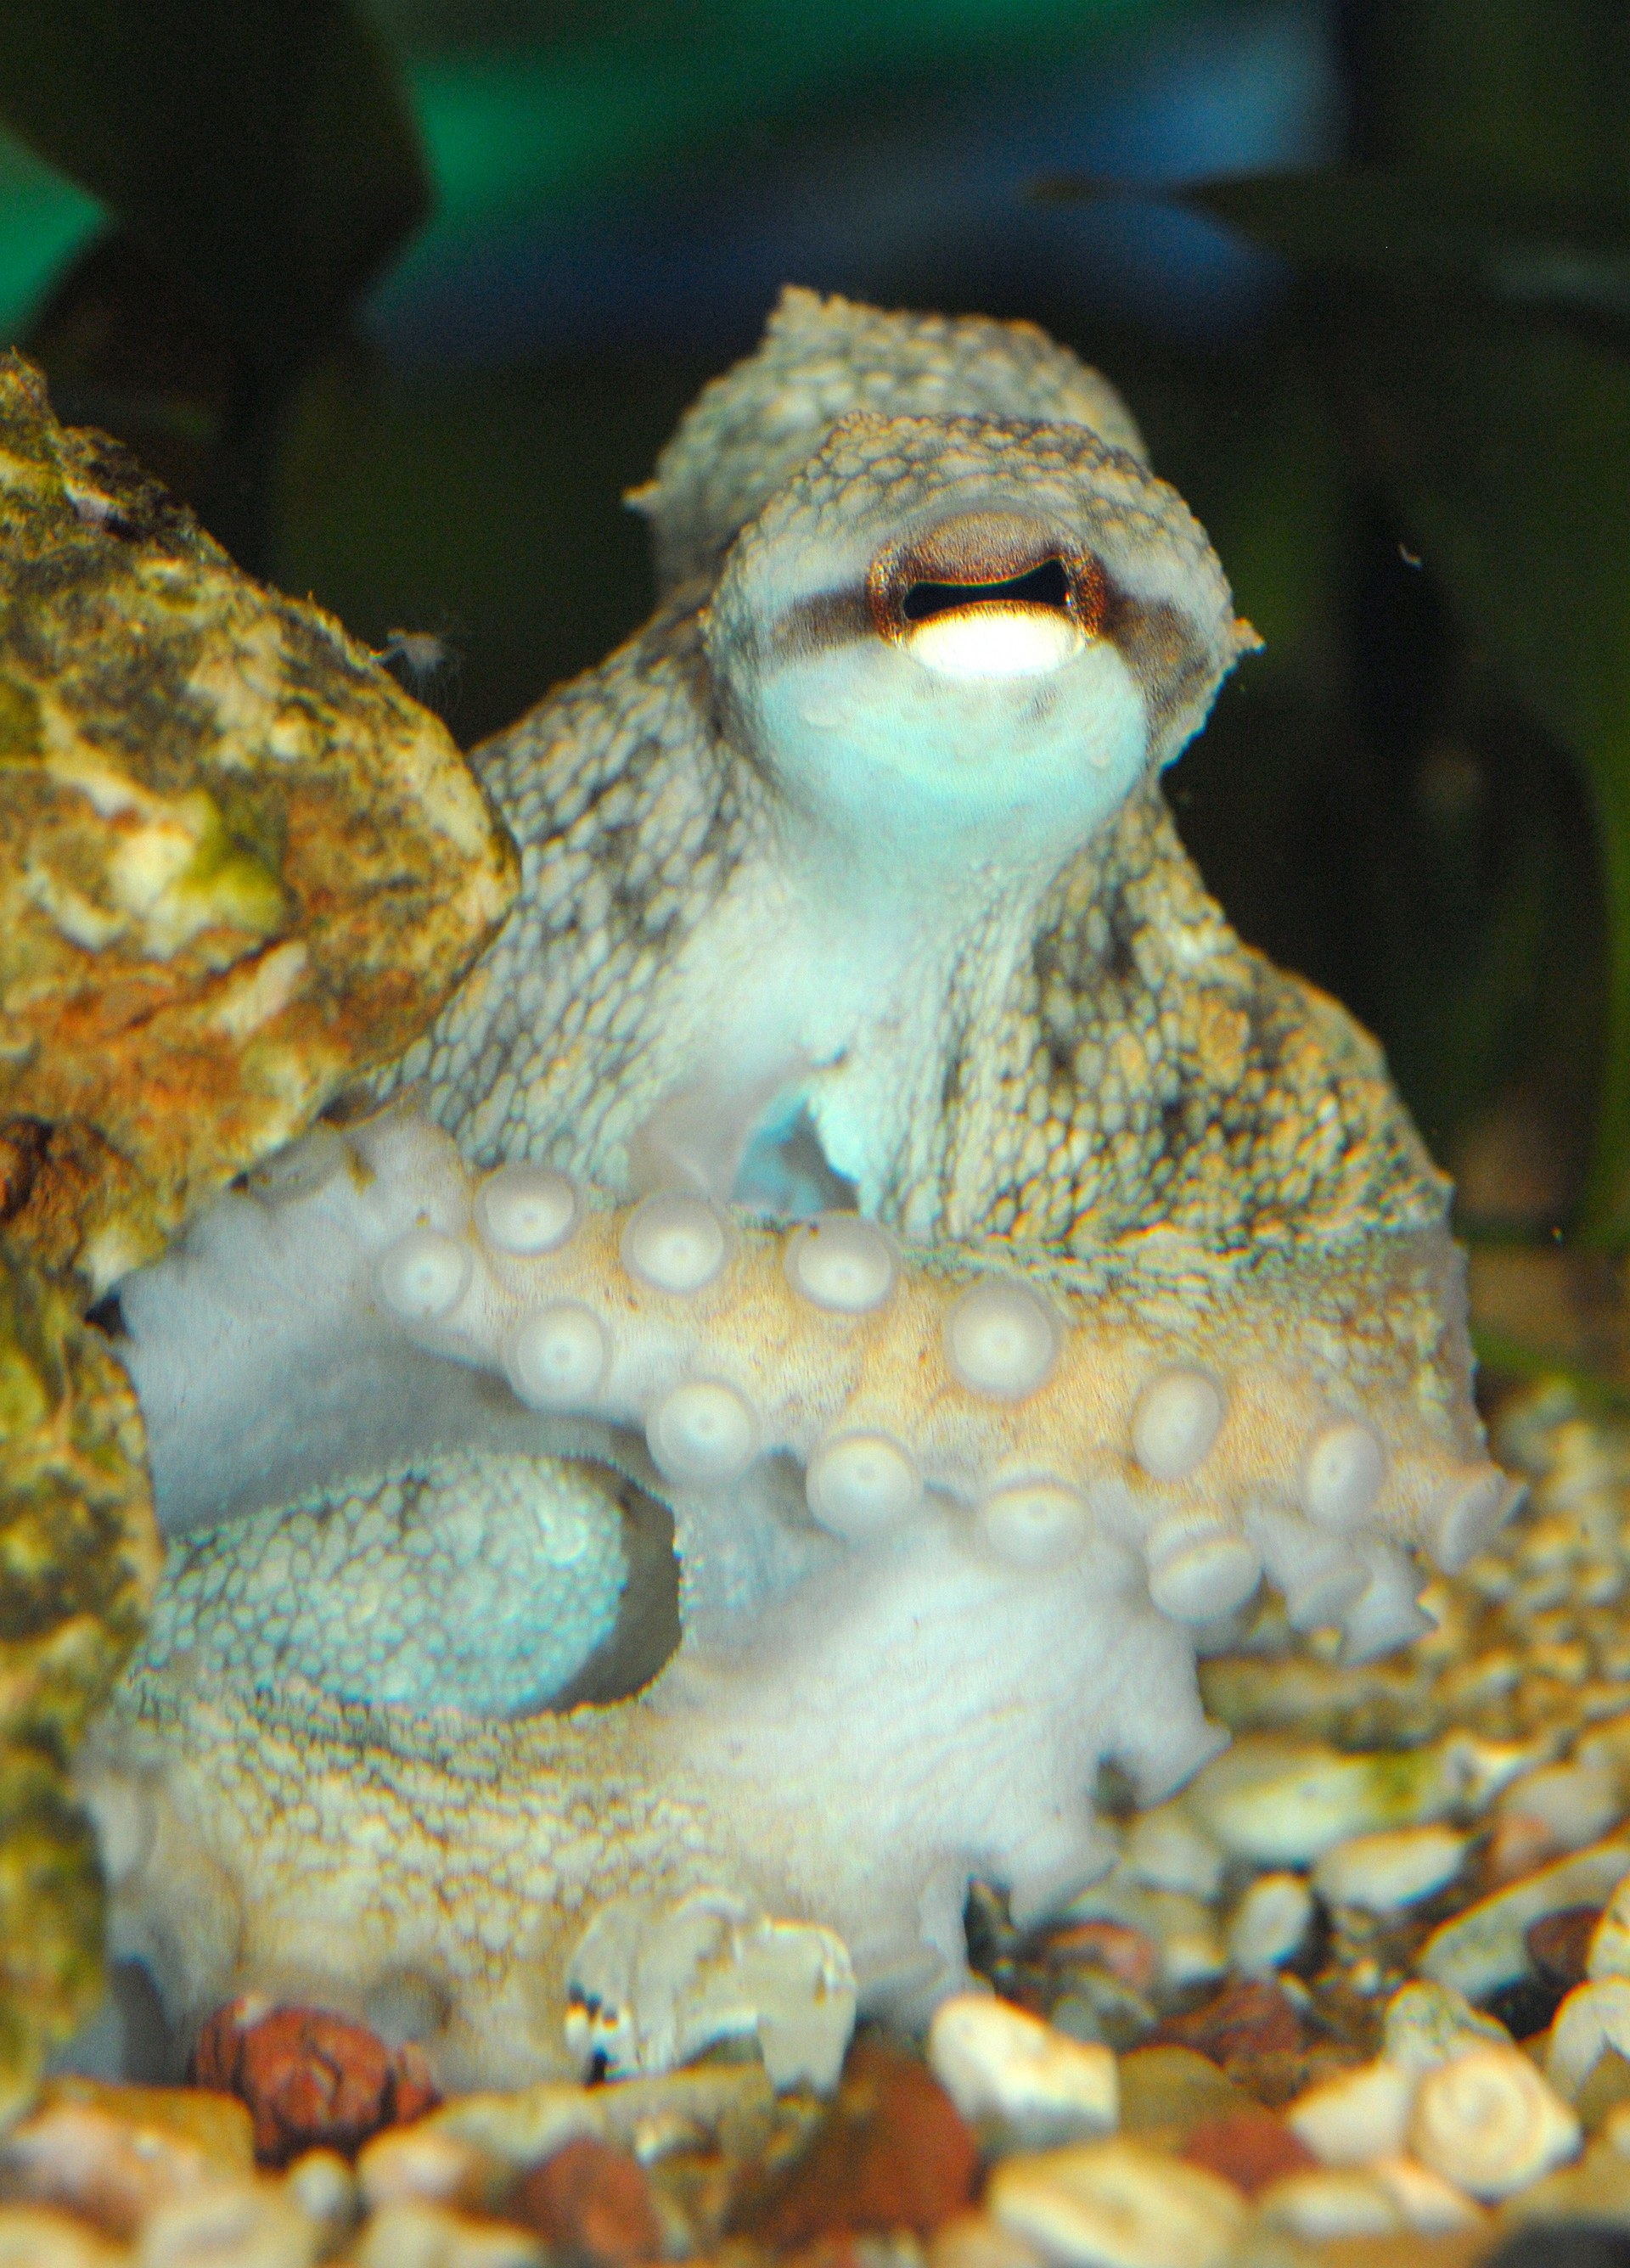 图:研究者以普通章鱼的眼距作为身体最硬部分宽度的代理指标。来源:Michael Kuba / ScienceAlert
生物学家将眼距作为软骨鞘宽度的参考指标。实验圆孔依此划分为两组:一组比眼距宽 5 毫米,另一组比眼距窄 5 毫米。比眼距窄的孔洞构成了物理阻碍,软骨鞘周围的肌肉必须主动压缩。钻孔难度的分水岭,落在了眼距加减 5 毫米的边界上。
大孔三步脱身,窄孔多加一次挤压
团队重点测试了 3 只普通章鱼(Octopus vulgaris,食用章鱼)。面对比眼距宽 5 毫米的通道,章鱼采用标准的三步脱身策略。触手探路后,章鱼将前方的数条触手穿过去,牢牢吸附在外壁上。
这些触手像绳索绞盘一样发力,将头部和后方的躯干拉过孔隙。整套动作一气呵成。全程耗时大约 20 秒,不过是系一次鞋带的工夫。
当圆孔缩小到比眼距窄 5 毫米时,原有动作失效了。普通章鱼没有盲目冲撞,而是迅速切换成了四步流程。探路完成后,章鱼将全部 8 条触手依次穿过小孔。八条触手在洞外汇合,为后续的强力拉拽提供最大吸附力。
第三步中,8 条触手紧贴外壁,提供强劲牵引力。最坚硬的软骨鞘在拉拽下,一点点穿过狭窄孔壁。第四步随之启动:章鱼收缩外套膜(mantle,囊状内脏躯干),压扁身体滑过小孔。动作从三步变四步,展现了按尺寸切换策略的精确调控。
沙礁里的玛雅章鱼遇到小孔掉头就走
实验还测试了 4 只玛雅章鱼(Octopus maya,浅海品种)。实验装置与孔径标准与先前保持一致。面对比眼距宽的大孔,玛雅章鱼能轻松穿过。当孔径缩小到比眼距窄 5 毫米时,它们展现出大相径庭的选择。
玛雅章鱼用触手探明孔径后,立刻把触手抽了回来。它们直接调头游走,并无硬挤的打算。哪怕隔板对面放着美味饵料,它们也拒绝强行穿孔。多次测试表明,玛雅章鱼在极限小孔面前的尝试意愿几乎为零。
生存环境塑造了不同的行为习惯。普通章鱼常年在暗礁石缝里捕食,钻缝是生存必备本领。玛雅章鱼习惯潜伏在平坦沙地,平时不需要压缩身体。没有狭缝生存压力的物种,不会冒险执行复杂的挤压流程。
软体搜救机器人照着这套动作变形
这项生物学成果吸引了工程专家的目光。论文作者、机器人学者辛文词指出,灾区搜救设备面临设计瓶颈。建筑物倒塌后,救援团队需要设备钻入瓦砾废墟深处探测。现有的搜救设备多为细长的蛇形机械结构。
蛇形结构虽然苗条,但内部载荷空间狭小。它们很难同时塞进大容量电池、通信模块和探测雷达。章鱼形态能在中心躯干容纳完整的主机设备。柔韧的机械臂负责测量孔洞大小,并在前方发力拉拽。
旧金山州立大学学者罗宾·克鲁克对此高度评价。她指出章鱼钻洞广为人知,此前却从未有人量化背后的动作序列。从探路、固定到形变拉拽,章鱼展示了清晰的脱困程序。这套生物学规律,能直接转化为软体搜救机器人的控制算法。
柔软身躯背后是精密控制序列
人们习惯将章鱼视为随性流动的软体生物。高速相机的逐帧记录推翻了这种随意挤压的印象。章鱼的每一次过孔,都是经过触手测量后的程序化运动。
从触手测量到腕足拉扯,章鱼用固定步骤跨越了狭窄缝隙。这只看似随形流淌的软体生物,每一步变形都源于精准的测算与控制。
参考链接:
- 《实验生物学杂志》研究论文:章鱼穿越小孔的行为策略
- ScienceAlert 科学报道:高速影像揭示章鱼钻孔机制