反常识架构:七个直线关节拒绝弯曲
2026年9月22日,杜克大学团队开源了一款名为 Cartesian Hand 的另类机械手。在团队公布的无剪辑实机演示视频中,它表现出了惊人的熟练度:快速拧开离心管盖子、平稳按压注射器柱塞、精准扣动电钻扳机。反常识的地方在于:这只手上的 7 个关节,没有任何一个是能够旋转的。它们全部只能做最简单的前后直线推拉运动。
当前机器人领域的主流研发方向,都在死磕几十个自由度、极力模仿人类复杂手骨结构的拟人灵巧手。杜克大学团队却用一堆滑轨结构给出了截然相反的解题思路。干好人类世界里的脏活累活,不一定非得依靠一双能够弹钢琴的完美人手。
拆分步骤:握持与操作物理隔离
这只机械手总重量 850 克,一眼就能看出它在机械结构上的残酷取舍。它的设计逻辑是把原本浑然一体的抓握动作,强行拆分为两层独立的系统:底层是两个独立驱动的平行夹爪,顶层则是四个可以在夹爪背部轨道上滑动的指尖模块。两个平行夹爪负责像台钳一样,死死夹住目标物体的不同部位。随后,四个指尖在各自的轨道上前后平移,在被夹住的物体表面摩擦出相对位移。
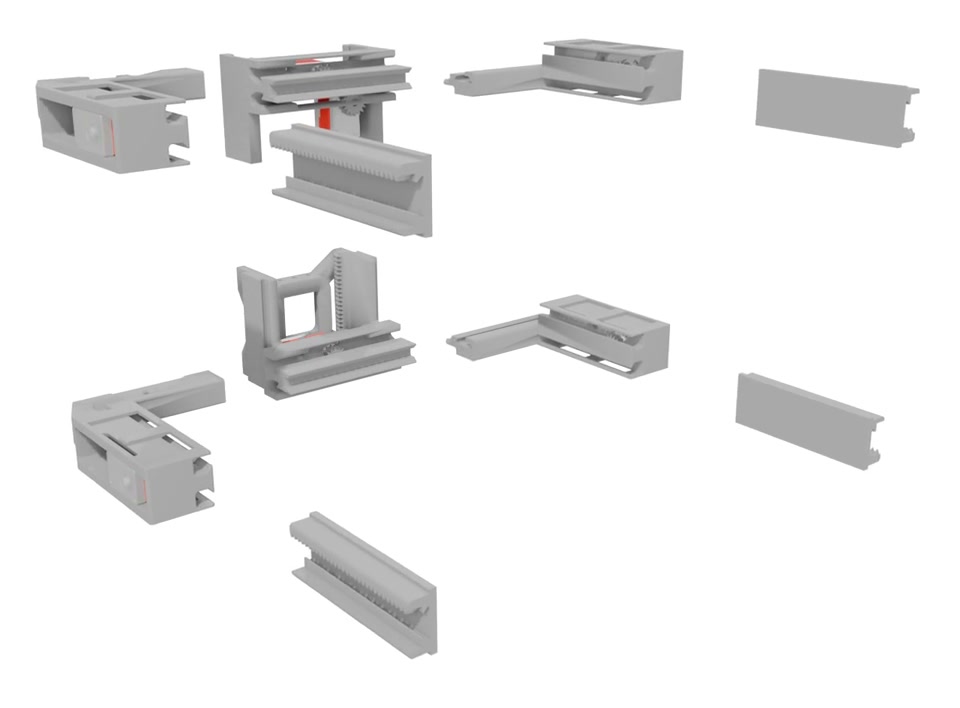 图:爆炸视图展示了两个叠加的平行夹爪与四个滑动指尖,动作逻辑被物理分离。来源:杜克大学 General Robotics Lab
这种物理隔离强行改变了机器处理物品的机制。当它要拧开一个瓶盖时,不需要像人类手指那样在三维空间里画复杂的空间圆弧。它用一侧夹爪死死固定住瓶身,另一侧夹爪咬住瓶盖,然后让接触瓶盖的指尖做相反方向的直线滑动。只要直线的错位推拉配合得当,盖子自然会因为摩擦力发生持续旋转。旋转螺纹的轨迹虽然是三维曲线,但产生这段曲线的原始动力全由几条直线拼接而成。把稳固拿住和相对移动从物理结构上解耦,大幅度压低了硬件执行动作的难度。
物理结构接管控制算法算力瓶颈
在多指控制领域,指挥一只能在三维空间里自由扭动的灵巧手,是一场算力层面的灾难。拥有大量旋转关节的机械手,在运行中随时会遇到奇异位形。一旦触发,机械臂在特定角度下会突然卡死,或者需要电机瞬间输出不合理的极限速度才能完成微小的位移。为了绕开这些数学死胡同,底层控制算法必须不断消耗算力,去实时求解非线性的雅可比矩阵。
Cartesian Hand 的物理结构直接将这个底层数学难题踢出了局。因为它的 7 个关节全部是简单的移动副,无论机械手指滑行到什么位置,运动轴线永远钉死在原先设定的直线轨道上。这就带来了一个控制学上的巨大红利:每个指尖在空间中的坐标,仅仅是七个关节位移的简单线性叠加。在它的系统内部,雅可比矩阵退化成了一个根本不随位姿变化的满秩常数矩阵。导致死机的奇异位形问题从物理根源上被连根拔起。把控制算法里最让人头疼的矩阵求逆运算转化为直观的滑轨位移,这远比无脑堆叠算力芯片去硬解算式要高效得多。
跨设备实战:11种指令搞定35种物品
杜克大学的 Boxi Xia 和 Bokuan Li 团队为这套纯直线硬件定制了 11 种运动原语。这套底层指令库包含了静态保持、点推拉、水平开合、垂直开合、枢转平移、双旋转、双抓取、挤压扭转抬升等基础操作,其运作逻辑依然是对 7 个直线电机的重新编排与组合。尽管单个关节的最高运行速度只有 60 毫米/秒,但依靠这套扎实的基础动作库,这只低成本机械手依然成功掌控了 35 种常见物品的精细操作。从实验室里严苛的 50 毫升离心管、96 孔板、多通道移液器,到制造车间里的电动螺丝刀、剪钳、冲击起子,再到家庭环境里的灯泡、酒精瓶、儿童安全盖瓶子,它都能准确识别发力点并顺利走完操作流程。
在一场未经过任何剪辑的连续操作实验中,它展现出远超常规拟人灵巧手的硬核连贯性。在不松开两侧夹爪的情况下,它能够先集中发力扣下喷雾瓶扳机,接着启动分离关节压下注射器柱塞,最后由指尖轨道滑动旋开离心管盖。三个不同轴向的操作指令,在同一次握持状态下行云流水般执行完毕。研究团队甚至将这套底层控制流原封不动地移植到了 Duke Humanoid v2 人形机器人上,直接用两只悬空的 Cartesian Hand 在真实实验台上复现了双臂协作拧盖、移液的完整流程。
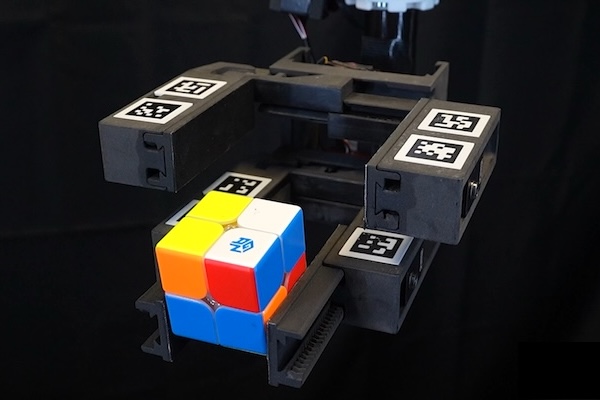 图:Cartesian Hand 抓取并操作不同的常见工具和容器。来源:杜克大学 General Robotics Lab
针对细长圆润的家用工具,这套工业风系统同样备有应对策略。面对社区中关于由于没有指肚包裹感,所以必定无法拿筷子的质疑,开发团队放出了实机验证视频:机械手在两片平行的硬质夹爪之间滚动单根木质筷子,并将一根筷子尖端抵在固定的桌面上借力改变它的空间倾角,直到两根筷子的尖端准确闭合并完成夹取动作。物理结构上的先天限制,能够通过操作流程层面的借力动作来无缝弥补。
放弃精细捏合换来500美元落地成本
Cartesian Hand 具备 65 毫米的宽阔指尖行程,单只夹爪就能稳稳提供 2 公斤的静态保持抓力。而覆盖了从实验室到制造车间庞大功能集的整套硬件方案,其造价仅仅维持在 500 美元上下。为了死守成本底线,这只重 850 克的机械手放弃了高昂的数控加工金属件,大量采用廉价的 PLA 或尼龙材质 3D 打印结构件拼装。主要驱动力的来源被隐藏在指尖外侧几个敦实的模块方块里,清一色采用了造价极低、体积小巧但力矩充足的舵机。
倒向实用的架构必然附带着不容妥协的能力短板。要求它端着一只装满热水的圆弧边缘瓷碗,或者像外科主治医生那样凌空捏起一根金属缝合针,它会立刻陷入瘫痪状态。开发团队在论文中并未费心掩饰它的结构弱点:这套平行滑轨方案高度适配围绕螺纹、枢轴、线性导轨、柱塞和扳机设计的常见人造物品。一旦任务要求手指尖端进行毫米级的相对捏合操作,全直线架构缺乏柔性包裹感的短板就会暴露无遗。
人类社会现有的绝大部分工具和容器,最初就是围绕基础的机械轴向和铰链原理设计出来的。用最简单粗暴的线性平移去接管这些规则分明的人造物,是一条用脑力取代算力、通往泛用工业机器人的技术捷径。
参考链接:
- The Cartesian Hand: In-Hand Manipulation with All-Linear Fingers
- 杜克大学 General Robotics Lab 项目页
- Cartesian Hand GitHub 代码仓库
- Hacker News 讨论


