In einem Robotiklabor stand PR2, ein vor 18 Jahren gebauter zweiarmiger Forschungsroboter, regungslos da. Doch kaum schlossen Ingenieure die neu veröffentlichte Dream-1-Schnittstelle an, streckte er seine Parallelgreifer aus und erledigte mühelos Pick-and-Place-Aufgaben. Das Entwicklerteam besaß für diese historische Hardware exakt null Trainingsdaten.
Im Oktober 2026 beendete das Startup Dream Labs mit einer 90-Millionen-Dollar-Seed-Runde seinen Stealth-Modus und stellte Entwicklern weltweit das universelle Robotersteuerungsmodell Dream-1 zur Verfügung. Der Kernansatz des Unternehmens besteht darin, das „Gehirn“ des Roboters vollständig von seinem „Körper“ zu entkoppeln: Eine einzige universelle Steuerungsstrategie soll mechanische Gestalten lenken, die das System zuvor noch nie gesehen hat. Nur wer Roboter vom ersten Tag an produktiv arbeiten lässt, löst den zehnjährigen Engpass, der die verkörperte KI blockiert.
Ein 18 Jahre altes Relikt arbeitet ab Tag eins – ganz ohne Trainingsdaten
Traditionelle Roboterprogrammierung glich dem Einstudieren eines Marionettentheaters. Tauschte man eine Maschine aus, änderten sich Drehmomente, Armlängen und Kamerawinkel schlagartig. Schon beim Wechsel zu einem anderen Greifarmmodell mussten Steuerungscode und Bewegungsmuster komplett neu aufgesetzt werden. Um einem Arm beizubringen, ein Wasserglas zu greifen, waren meist tausende von Demonstrationen menschlicher Operateure auf exakt diesem Gerätetyp erforderlich.
Dream-1 überspringt diesen mühsamen Prozess vollständig. Das Versprechen der Entwickler ist direkt: Jeder zweiarmige Roboter mit Parallelgreifern, der nach API-Dokumentation angeschlossen wird, setzt sich unverzüglich in Bewegung. Dieser Ablauf erfordert weder Fine-Tuning noch hardwarespezifische Vorführdaten – und auch keine internen Machine-Learning-Spezialisten.
Die Tests mit dem PR2 lieferten den schlagendsten Beweis. Die wuchtige Kinematik dieses fast zwei Jahrzehnte alten Forschungsroboters unterscheidet sich drastisch von modernen Leichtbauarmen. In den Datenbanken von Dream Labs existierte keine einzige Bewegungsaufzeichnung des PR2. Dass ein vortrainiertes Modell unbekannte Althardware ansatzlos steuern kann, beweist, dass sich Steuerungsrichtlinien endlich von spezifischen physischen Körperformen lösen.
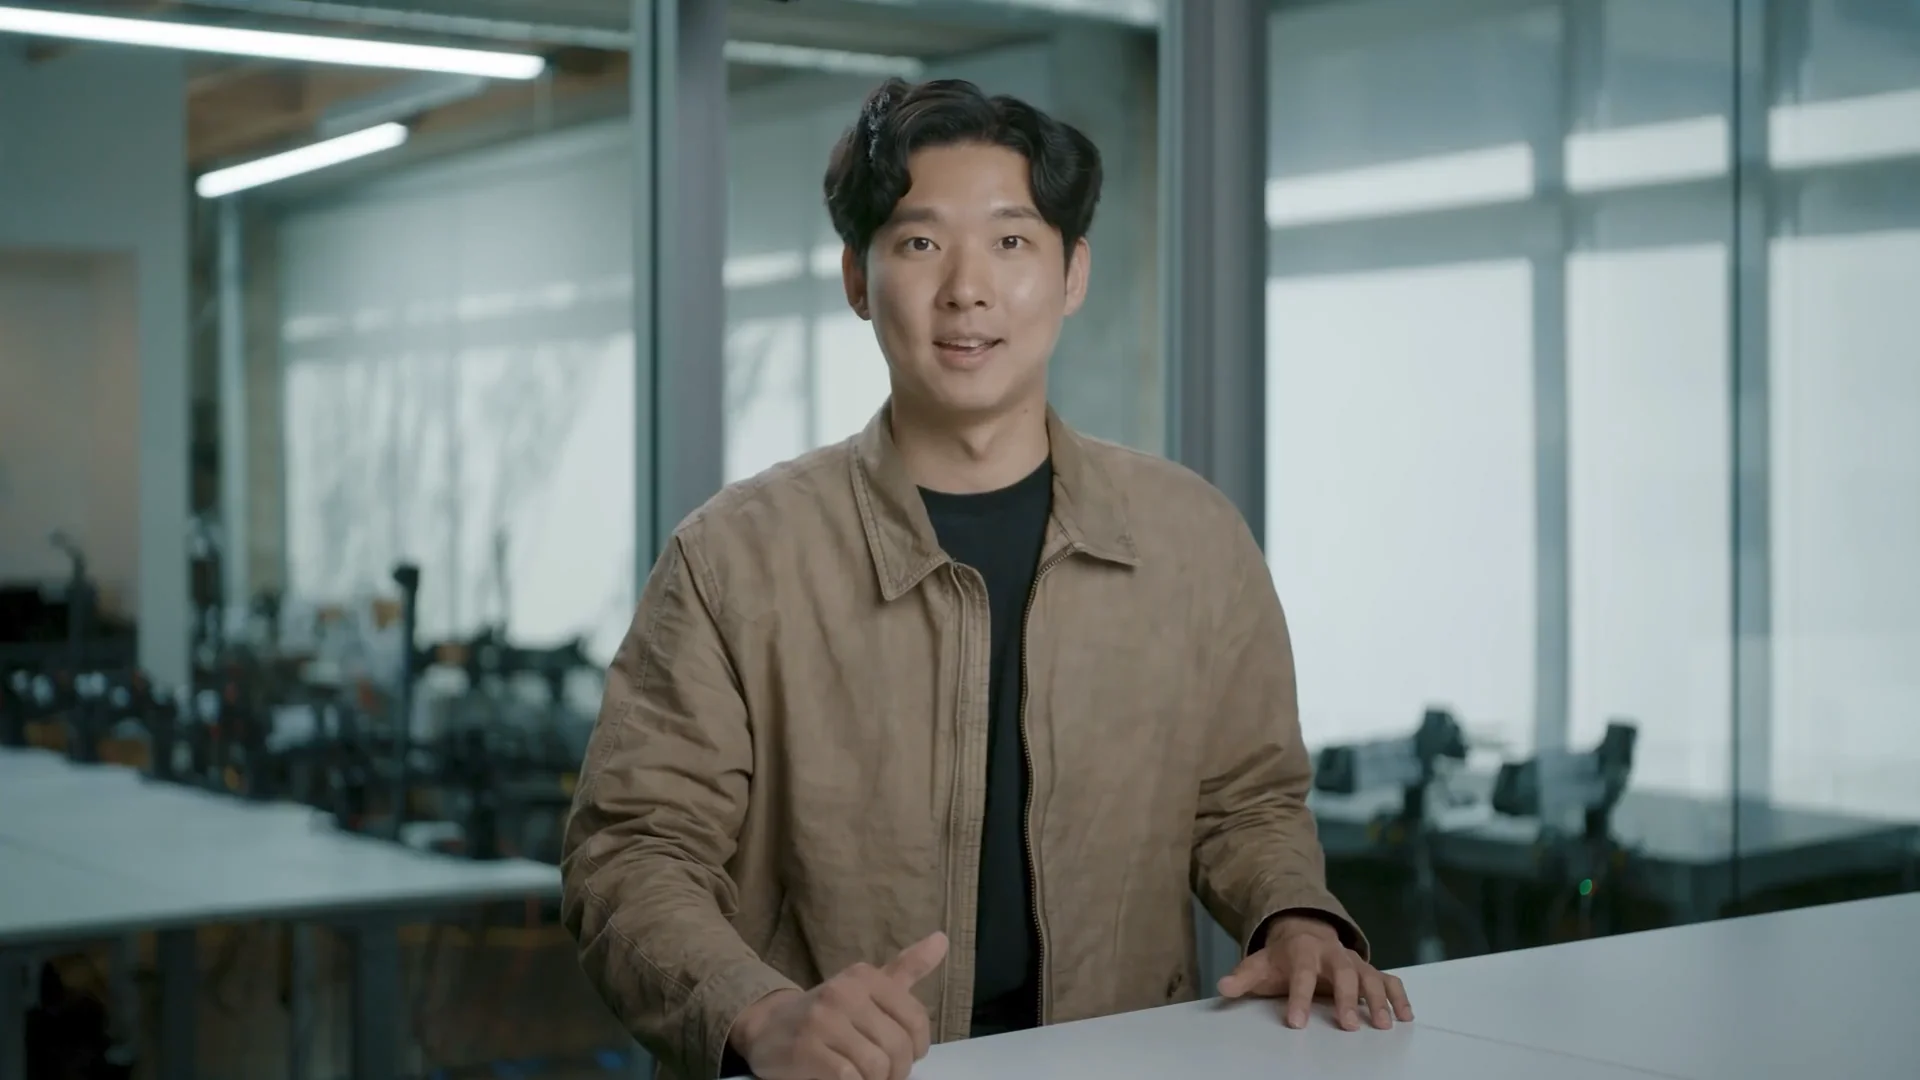 Abbildung: Dream-1 Präsentationsdemo. Quelle: Dream Labs
Hardware fällt unter 2.000 Dollar, doch die Branche steckt im Teufelskreis
In den vergangenen zwei Jahren sind die Hardwarekosten schneller gesunken als erwartet. MakerMods drückte den Einstiegspreis für den zweiarmigen Maker Arm auf rund 2.000 Dollar, während am Markt bereits sieben teil-humanoide Roboter unter die 15.000-Dollar-Marke fielen. Als die Open-Source-Community Hugging Face am 28. August 2026 den Vorverkauf für ihren 399 Dollar teuren Tischroboter Microduck startete, wurden innerhalb von vier Tagen über 10.000 Einheiten vorbestellt.
Erschwingliche Hardware ist allgegenwärtig, doch Roboter, die Menschen tatsächlich Arbeit abnehmen, bleiben Mangelware. Die Branche steckt seit langem in einem Teufelskreis fest: Ohne Daten aus realen Einsatzumgebungen bleiben Modelle unzuverlässig; sind Roboter unzuverlässig, investieren Kunden nicht; und ohne laufende Maschinen in Kundenhand sammeln Unternehmen keine Daten. Egal wie billig Getriebe und Rahmen gefertigt werden – verharren sie nach der Auslieferung untätig, bleiben sie lediglich teure Metallskulpturen.
Die autonome Fahrbranche stieß einst auf dieselbe Hürde. Der Durchbruch für Fahrerassistenzsysteme kam in dem Moment, als Autos ab dem Tag der Auslieferung selbstständig die Spur halten und Abstand wahren konnten. Erst als Fahrzeuge auf die Straße rollten, flossen Petabytes an Verkehrsdaten zurück in die Rechenzentren. Der Wert einer universellen Richtlinie liegt darin, diese Kaltstarthürde zu überwinden: Aus „erst Daten sammeln, dann arbeiten“ wird „ab Tag eins arbeiten und im Einsatz Daten sammeln“.
Neue Bewegungen in 30 Minuten: Ein universelles Gehirn übernimmt die Führung
Warum erstarrten frühere Modelle bei einem Hardwarewechsel zur Bewegungsunfähigkeit, während Dream-1 die Steuerung nahtlos übernimmt? Das Geheimnis liegt in den Vorarbeiten und dem Design der visuellen Handlungsrepräsentation. Im Februar 2026 stellte das Team mit DreamZero sogenannte Welt-Aktions-Modelle (World Action Models, WAMs) vor. Das Modell baut intern eine physikalische Simulationsumgebung auf: Es erkennt, dass ein Becher um 10 Zentimeter nach links verschoben werden muss, und berechnet die dafür nötige Trajektorie dynamisch anhand der aktuellen Greiferposition.
DreamZero benötigte damals lediglich 30 Minuten Trainingsdaten eines YAM-Roboters für das Post-Training, um Zero-Shot auf völlig neuartige Aufgaben zu generalisieren. 30 Minuten reichen einem Operator kaum, um eine Tasse Kaffee zu trinken und eine Handvoll einfacher Aktionen aufzuzeichnen; herkömmliches Reinforcement Learning schließt in dieser Zeitspanne nicht einmal die Aufwärmphase ab. Dass die Post-Training-Datenmenge auf eine halbe Stunde schrumpft, beweist, dass das zugrundeliegende Modell die physikalischen Interaktionsgesetze verinnerlicht hat.
Dieser Technologie-Stack integriert drei wegweisende Entwicklungen der akademischen Forschung. Erstens die auf der RSS 2024 vorgestellte Universelle Manipulationsschnittstelle (UMI): Sie standardisiert die Perspektive unterschiedlicher Roboter-Endeffektoren auf einen einheitlichen Blickwinkel – gewissermaßen ein identischer Handschuh für verschiedenste mechanische Hände. Zweitens das Latent Action Pretraining (LAP, arXiv 2602.10556), das körperunabhängige Handlungsabsichten aus riesigen Mengen menschlicher Videodaten extrahiert. Und drittens die am 18. Oktober 2026 von RoboCurve unter CC BY 4.0 veröffentlichte RoboDojo-RC Tier-1-Benchmark, die standardisierte Testbedingungen für körperübergreifende Steuerungen schuf.
 Abbildung: Dream-1 Forschungsübersicht. Quelle: Dream Labs
12 globale Teststandorte vernetzt: Roboterarme steuern wie ein API-Aufruf
Um zu beweisen, dass der Ansatz außerhalb steriler Firmenlabore funktioniert, führte Dream Labs einen kontinentübergreifenden Praxistest durch. Neben 18 internen Testreihen stellte das Unternehmen zwölf externen Partnerstandorten weltweit API-Zugänge bereit. In Asien beteiligten sich BitRobot in Shenzhen, AgiBot in Shanghai, das KAIST in Seoul, Cortex in Singapur, Eastworld in Kuala Lumpur und XDOF in Jakarta. In westlichen Regionen umfasste das Netzwerk Hugging Face in Paris, RoboCurve und Scale AI in San Francisco, Robo Inc. in Los Angeles, Mecka in New York sowie Anvil Robotics in der Karibik.
Die zwölf Institutionen setzten völlig unterschiedliche Robotersysteme ein, mit variierenden Freiheitsgraden, Steuerfrequenzen und Kamerapositionen. Früher mussten Entwickler monatelang vor Ort verbringen, Parameter kalibrieren und für jedes Modell neue Daten erfassen. Jetzt genügte es den Teams vor Ort, denselben Remote-API-Endpunkt aufzurufen, um ihre jeweiligen Roboterarme sofort in Bewegung zu setzen.
Dieses Bereitstellungsmodell überführt verkörperte KI in klassische Software-Engineering-Bahnen. So wie Cloud-APIs einst die Unterschiede physischer Server abstrahierten, will Dream-1 mechanische Toleranzen und Bauformen hinter einer einheitlichen Schnittstelle verbergen. Sobald sich dieses Plattformmodell kommerziell etabliert, können mittelständische Hardwarehersteller zweistellige Millionenbeträge an eigener Algorithmenentwicklung einsparen.
Beeindruckende Demos, doch vor dem Fabrikeinsatz stehen drei Hürden
Trotz der beachtlichen 90-Millionen-Dollar-Finanzierung und glänzender Vorführungen ist nüchterne Vorsicht geboten. Sämtliche Nachweise für die Zero-Shot-Transferleistung von Dream-1 stammen bislang aus Herstellertests und Vorführungen der zwölf Partnerstandorte. Der technische Bericht benennt keine klaren Fehlergrenzen: Wie stark die Erfolgsrate bei spiegelnden Metallteilen, durchsichtigen Gläsern oder verformbaren Textilien ohne Feinanpassung einbricht, belegen bislang keine öffentlich zugänglichen Messreihen.
Auch die Unabhängigkeit der Testbedingungen wirft Fragen auf. Wie viele der zwölf externen Standorte führten unvorbereitete Blindtests in chaotischen Arbeitsumgebungen durch, und bei wie vielen handelte es sich um sorgfältig ausgeleuchtete, kuratierte Vorführungen? In der Robotik sind Systeme, die in kontrollierten Demos brillieren, im Fabrikalltag jedoch scheitern, keine Seltenheit.
Der Schritt von „bewegt sich“ zu „arbeitet verlässlich in der Fabrik“ ist ein enormer ingenieurtechnischer Graben. Industrielle Fertigungslinien und Pflegeanwendungen verlangen fehlerfreie Abläufe über tausende von Zyklen hinweg. Netzwerklatenzen bei Cloud-APIs, millimetergenaue Koordination beider Arme und feinfühlige Kraftregelung bei unerwarteten Kollisionen bleiben ungelöste Herausforderungen.
Dennoch hat Dream-1 eine entscheidende Bresche geschlagen. Das Modell befreit die Robotik aus der Falle, für jeden neuen Körper ein eigenes Gehirn konstruieren zu müssen, und beweist, dass universelle Strategien unbekannte Maschinen direkt ansteuern können. Wenn preiswerte Roboterarme weltweit vom ersten Tag an greifen und hantieren können, beginnt sich der lähmende Teufelskreis des Datenmangels endlich aufzulösen.
Weiterführende Links:
- Dream Labs Offizielle Veröffentlichung und Forschungsseite
- DreamZero: World Action Models Technischer Bericht
- LAP: Latent Action Pretraining Paper (arXiv 2602.10556)
- UMI: Universal Manipulation Interface Paper (RSS 2024)
- RoboCurve RoboDojo-RC Tier-1 Benchmark Dokumentation