Entfernt man drei der vier Ausleger samt Motoren von einem herkömmlichen Quadrocopter, stürzt das Gerät beim Einschalten unweigerlich zu Boden. Der Versuchsaufbau, den der Ingenieur Joshua Bird in seinem Schlafzimmer testete, bricht jedoch mit den gängigen Annahmen der Aerodynamik. Angetrieben von einem einzigen bürstenlosen Motor mit einem sechs Zoll großen Rotorblatt rotiert der gesamte Rumpf kontinuierlich um die Hochachse – während der Schwerpunkt des Fluggeräts wie festgenagelt in stabiler Schwebelage verharrt.
Im allgemeinen Sprachgebrauch ist eine Drohne meist gleichbedeutend mit einem Quadrocopter. Die Branche hat sich an symmetrische Rotorkonfigurationen gewöhnt, die Drehmomente gegeneinander aufheben. Bislang galt die Annahme: Je weniger Antriebe zur Verfügung stehen, desto unbeherrschbarer wird das Flugverhalten. Dieser Ein-Motor-Flugkörper demonstriert einen völlig neuen Ansatz für unteraktuierte Systeme (underactuated control): Wird die Mechanik auf das absolute Minimum reduziert, übernehmen Mikrosekunden-Regelkreise und geometrische Kopplungen die vollständige Lageregelung.
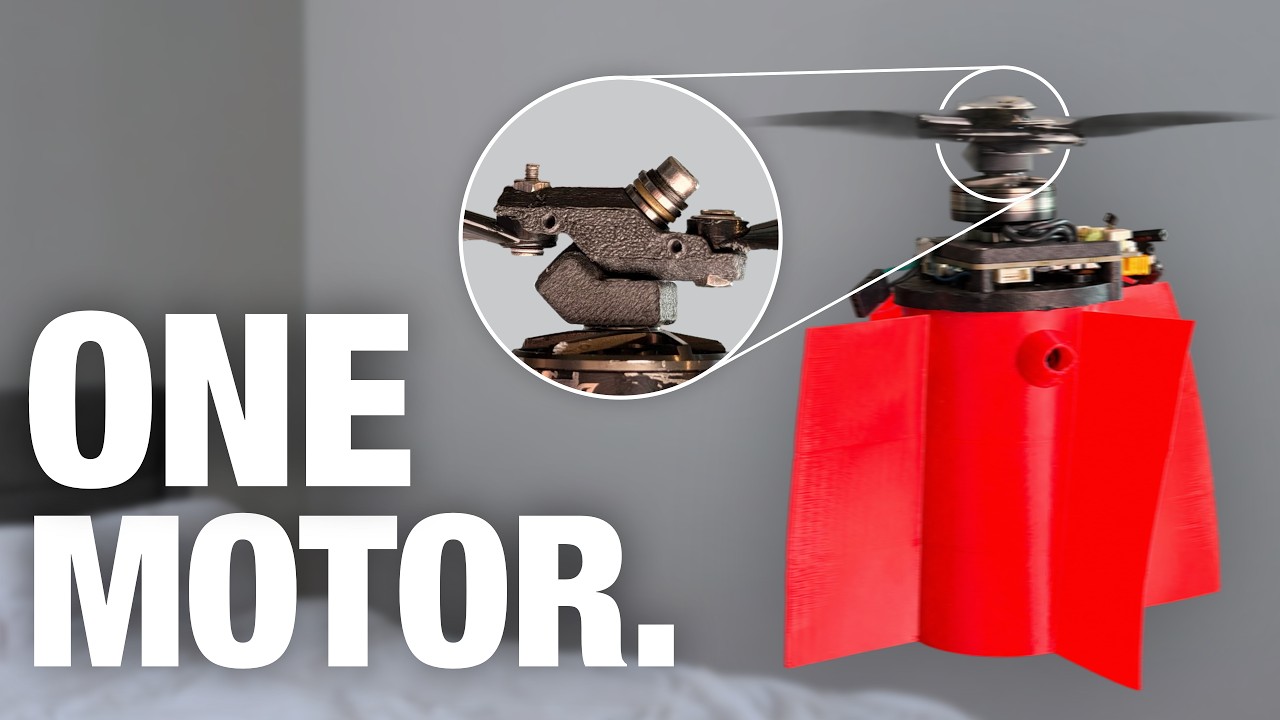 Abbildung: Videostandbild des Ein-Motor-Drohnenprototyps. Quelle: Joshua Bird (YouTube)
Physikalische Zwänge nutzen: Wie ein Algorithmus den Kreisel zum Lenkrad macht
Multirotorsysteme setzen fast ausnahmslos auf eine gerade Anzahl von Antrieben, um Newtons drittem Axiom (Actio gleich Reactio) zu begegnen. Rechts- und linksdrehende Propeller kompensieren gegenseitig das Reaktionsmoment der Motoren. Klassische Hubschrauber nutzen stattdessen einen langen Heckausleger mit Heckrotor, um die Zelle stabil zu halten.
Bleibt jedoch nur ein einziger Antrieb übrig, lässt sich das Gegendrehmoment mechanisch nicht mehr ausgleichen. Sobald der Motor den Rotor andreht, beginnt der Rumpf zwangsläufig, sich mit hoher Geschwindigkeit in Gegenrichtung zu drehen. In der klassischen Luftfahrt gilt eine unkontrollierte Gierrotation als Totalausfall. Bird entschied sich dagegen, die Rumpfrotation nicht zu bekämpfen, sondern sie direkt als Bezugsachse für das Regelsystem zu nutzen.
Herkömmliche Helikopter verändern den kollektiven und zyklischen Einstellwinkel über eine mechanische Taumelscheibe; ein einzelner starrer Propeller kann ohne Regelung keine stabile Lage halten. Bei diesem Fluggerät moduliert der Algorithmus die Motordrehzahl synchron zu jedem Umlauf bei exakt festgelegten Raumwinkeln. Der rotierende Rumpf wird so zu einem kontinuierlichen räumlichen Scanner: Allein über die Phasenmodulation des einzelnen Motors lassen sich gezielte Roll- und Nickmomente im dreidimensionalen Raum erzeugen.
20.000 Umdrehungen pro Minute: Schrägscharnier moduliert Anstellwinkel im Millisekundentakt
Das mechanische Kernstück verbirgt sich im Rotorkopf: Das Rotorblatt ist über ein um 45 Grad geneigtes Scharnier mit der Motorwelle verbunden, ganz ohne separate Stellservos. Beschleunigt oder bremst der Motor, zwingen Trägheitskräfte und Luftwiderstand das Blatt dazu, entlang der schrägen Scharnierachse auszulenken und so passiv seinen Anstellwinkel zu verändern.
Die Drehzahlvariationen des Motors werden durch das Schrägscharnier unmittelbar in eine zyklische Blattverstellung umgesetzt. Bei Drehzahlen von annähernd 20.000 Umdrehungen pro Minute vollführt der Motor pro Sekunde rund 300 Mikro-Beschleunigungs- und Bremszyklen. Dem Regelkreis bleiben für jede Korrektur lediglich wenige Millisekunden.
Handelsübliche Drehzahlsteller (ESCs) messen die Kommutierung über die Gegen-EMK (Back-EMF), was oft zu Latenzen von mehreren Dutzend Millisekunden führt. Für derart hochfrequente Phasenregelungen ist Standardhardware ungeeignet. Der Entwickler wich daher auf einen industriellen Motortreiber aus und schrieb dessen Low-Level-Firmware komplett neu. Dadurch sank die Berechnungs- und Aktualisierungsperiode auf 0,2 Millisekunden (5 kHz). Diese Reaktionszeit garantiert, dass Schubunterschiede exakt an definierten Drehwinkeln erzeugt werden, um das gewünschte Kippmoment aufzubauen.
Unterhalb des Motors sitzen am zylindrischen Chassis mehrere 3D-gedruckte vertikale Leitfinnen. Der vom Rotor erzeugte Abwind (Downwash) strömt an diesen festen Finnen vorbei und erzeugt einen aerodynamischen Gegenwiderstand. Dieser passive Dämpfer begrenzt die Rotationsgeschwindigkeit des Rumpfes auf ein kontrollierbares Niveau. Ohne diese Bremswirkung würde die Rumpfdrehung unkontrolliert ansteigen und die Messbereiche der Bordelektronik sprengen.
Massive Vibrationen sättigen Sensoren: Selbstbau-Stroboskop entlarvt Rotorblatt-Biegung
Während die mathematische Simulation funktionierte, endeten die ersten praktischen Flugversuche in wiederholten Abstürzen. Die heftigen Schwingungen brachten die Beschleunigungssensoren auf der Flugsteuerungsplatine sofort in die Sättigung. Das übersteuerte Sensorsignal führte zu falschen Lageberechnungen: Sobald mehr Schub gegeben wurde, kippte die Drohne in einem halben Meter Höhe ab und schlug hart auf.
Im Schwebeflug dreht sich der Propeller hunderte Male pro Sekunde. Die Blattspitzengeschwindigkeit liegt bei über 500 km/h – fast halbe Schallgeschwindigkeit –, sodass für das menschliche Auge nur ein diffuser Schatten sichtbar ist. Industrielle Hochgeschwindigkeitskameras kosten tausende Euro und erfordern aufwendige Lichtsysteme, was das Budget privater Entwickler übersteigt. Bird baute sich daher kurzerhand ein eigenes Stroboskop-Messsystem: Der Motortreiber triggerte eine ultrahelle LED synchron zu bestimmten Drehphasen, mikrosekundengenau abgestimmt auf die Belichtungszeit der Kamera.
Das Eigenbau-Stroboskop machte die unsichtbare Hochgeschwindigkeitsdynamik gestochen scharf sichtbar. Die Standbilder offenbarten das Problem: Das sechs Zoll lange Kunststoffblatt bog und verdrehte sich unter der aerodynamischen Belastung stark. Diese elastische Verformung zerstörte das dynamische Gleichgewicht und erzeugte hochfrequente Vibrationen, die die Sensorik lahmlegten.
Nachdem die Ursache isoliert war – eine Resonanzfrequenz bei rund 160 Hz –, lag die Lösung auf der Hand: Nach dem Wechsel auf ein wesentlich steiferes kohlenstofffaserverstärktes Rotorblatt verschwand die Schwingung vollständig. Der Beschleunigungsmesser lieferte wieder ein sauberes Signal, und das Fluggerät hob endlich stabil ab.
 Abbildung: Videostandbild des Entwicklers beim Abstimmen von Prototyp und Steuerungssoftware im Labor. Quelle: Joshua Bird (YouTube)
Magnetfelder stören Kompass: Infrarot-Bake rekonstruiert absolute Ausrichtung
Das Halten der Schwebebalance ist nur die halbe Miete; die Drohne muss auch wissen, in welche Himmelsrichtung sie steuert. Klassische Multicopter nutzen Magnetometer zur Orientierung am Erdmagnetfeld. Bei dieser Konstruktion sitzt der einzelne bürstenlose Motor jedoch unmittelbar über der Steuerplatine. Die starken Ströme und elektromagnetischen Wechselfelder der Motorspulen lieferten am elektronischen Kompass nur unbrauchbares Rauschen.
Da der Rumpf unaufhörlich rotiert, driftet die numerische Integration gewöhnlicher Gyroskope bereits nach wenigen Sekunden ab. Um dem rotierenden System eine absolute Peilung zu geben, platzierte der Entwickler eine stationäre Infrarot-Bake in der Zimmerecke und brachte am Rumpf der Drohne eine kleine Fotodiode an.
Bei jeder vollen Umdrehung fängt die Fotodiode einen gerichteten Infrarotimpuls auf. Dieser optische Impuls dient dem Algorithmus als Nullpunktsignal, über das die Flugsteuerung eventuelle Azimutfehler in Echtzeit korrigiert. Die Regelparameter wurden auf einem speziell ballastierten Prüfstand empirisch eingemessen. Im Ergebnis meisterte die Drohne präzisen Schwebeflug und Indoor-Bahnführung.
Der aktuelle Prototyp ist noch auf die Infrarot-Bake angewiesen und kann daher nicht ohne Weiteres im Freien betrieben werden. Künftige Iterationen sollen Zeilen-Bildsensoren nutzen, um das Umgebungslichtmuster abzutasten und so eine vollkommen autarke Kursbestimmung ohne externe Hilfsmittel zu ermöglichen. Quellcode und 3D-Druckdateien sind als Open Source auf GitHub verfügbar.
Drei Motoren einzusparen ist kein Allheilmittel: Die Verlagerung der Systemkomplexität
Der Ein-Aktuator-Flug ist kein isoliertes Hobby-Experiment, sondern Gegenstand universitärer Forschung. Die an der Universität Hongkong entwickelte Ein-Aktuator-Drohne PULSAR lieferte konkrete Messwerte: Bei gleicher Rotorfläche sank die Leistungsaufnahme gegenüber einem Quadrocopter um 26,7 %. Durch den Wegfall von drei Motoren und Auslegern schrumpft die Stirn- und Widerstandsfläche deutlich, was den aerodynamischen Wirkungsgrad spürbar verbessert.
PULSAR nutzte die Rumpfrotation zudem als integrierte Sensorplattform: Ein einfacher Einlinien-LiDAR dreht sich mit dem Rumpf mit und erzeugt so ohne bewegliche Mechanik oder Schleifringe eine vollständige 360-Grad-Umfeldkarte. Auch im Bereich der Schaukampf-Roboter (Combat Robotics) erreichen einmotorige Spinnerräder Drehzahlen von 3.000 U/min und vereinen über getaktete Phasenansteuerung Vortrieb und kinetische Schlagkraft.
Der Schritt zur Serienreife bleibt dennoch anspruchsvoll. Quadrocopter dominieren den Markt vor allem deshalb, weil sich ihre Steuerung auf leicht verständliche Drehzahlanpassungen einzelner Motoren stützt. Die Ein-Motor-Architektur spart zwar mechanische Bauteile ein, verlangt dafür jedoch extrem geringe Fertigungstoleranzen und fehlerfreie Wuchtung. Bei Dutzenden Umdrehungen pro Sekunde ist ein manuelles Eingreifen durch menschliche Piloten ausgeschlossen.
Diese Maschine kann ohne kontinuierliche, hochfrequente Softwareeingriffe keine halbe Sekunde überleben. Während Konsumprodukte Hardware addieren, um Softwareentwicklung zu vereinfachen, stellt sich das Ein-Motor-Konzept direkt den Gegenkräften der Physik. Durch elektronische Mikrosekunden-Regelung und geschickte Hebelgeometrie wird die scheinbare Schwäche der Rumpfdrehung in gezielten Vortrieb verwandelt. Jedes Gramm eingesparte Hardware fordert seinen Tribut in Form von hochentwickelter Steuerungsintelligenz.
Weiterführende Links und Quellen:
- Joshua Bird: I Built a Drone With Only One Motor (YouTube)
- Hacker News Diskussion (item?id=50150089)
- Arbeitsgruppe Fu Zhang, Universität Hongkong: PULSAR Single-Actuator Drone Paper (Science Robotics, 2023)
- Tom’s Hardware: Technische Analyse der Ein-Motor-Drohne