프레임 암을 잘라내고 네 개 중 세 개의 모터를 떼어낸 일반 쿼드콥터는 전원을 켜는 순간 통제력을 잃고 바닥으로 곤두박질칩니다. 하지만 엔지니어 Joshua Bird가 자신의 침실에서 시험 비행한 소형 비행체는 기존 항공역학의 상식을 뒤엎었습니다. 단 하나의 브러시리스 모터가 6인치 단일 프로펠러를 구동하고 동체 전체가 맹렬히 회전하지만, 공중의 무게중심은 완벽히 고정된 채 흔들림 없는 정지 비행(호버링)을 유지했습니다.
대다수 사람들에게 드론은 곧 쿼드콥터를 의미합니다. 대칭을 이루는 모터들이 서로의 힘을 빌려 균형을 잡는 방식에 익숙해진 사람들은 동력 장치가 줄어들수록 제어가 불가능에 가까워진다고 여깁니다. 그러나 이 단일 모터 비행체는 과소작동(underactuated) 제어의 완전히 새로운 해법을 제시했습니다. 하드웨어를 물리적 한계까지 덜어낸 자리에는 마이크로초 단위의 제어 알고리즘과 정교한 기계적 기하학이 들어섰습니다.
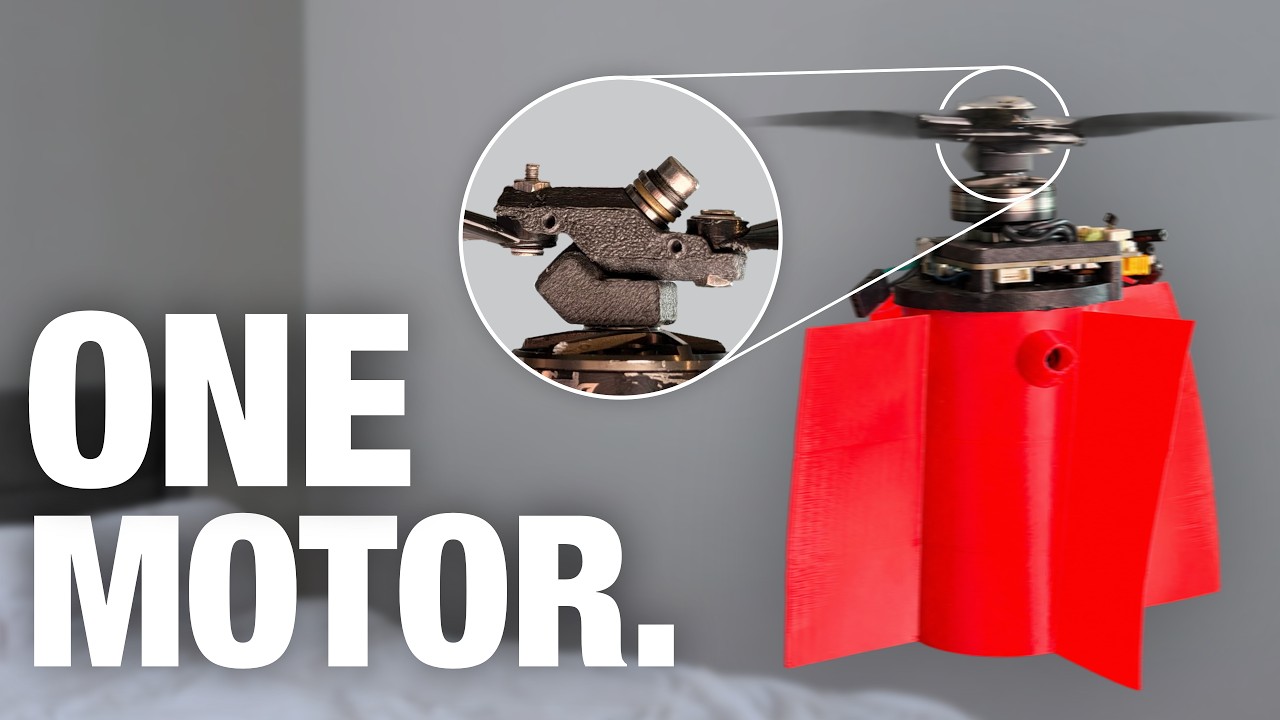 그림: 영상 화면, 단발 드론 프로토타입. 출처: Joshua Bird (YouTube)
물리 법칙이 강제한 자전, 알고리즘으로 자이로스코프를 조향 장치로 전환하다
다축 로터 드론이 짝수 개의 모터를 사용하는 핵심 이유는 뉴턴의 제3법칙(작용·반작용)을 다스리기 위해서입니다. 시계 방향으로 회전하는 프로펠러와 반시계 방향으로 도는 프로펠러가 모터의 반작용 토크를 상호 상쇄합니다. 전통적인 헬리콥터는 꼬리 쪽으로 긴 빔을 뻗어 고속 회전하는 테일 로터로 동체의 비틀림을 억제합니다.
하지만 기체 전체에 단 하나의 추진 모터만 남게 되면, 하드웨어적으로 반작용 토크를 상쇄할 방법이 사라집니다. 모터가 블레이드를 돌리면 동체는 필연적으로 반대 방향으로 고속 자전합니다. 기존 항공우주 공학에서는 이러한 요(yaw) 회전을 치명적인 결함으로 간주했습니다. 그러나 제작자는 기체의 자전을 억지로 막는 대신, 회전하는 차체 자체를 제어 시스템의 절대 방위 기준축으로 채택했습니다.
전통적인 헬리콥터는 복잡한 기계식 스와시플레이트로 블레이드 영각(받음각)을 주기적으로 바꾸지만, 제어 장치가 없는 단일 블레이드는 자세를 유지할 수 없습니다. 이 기체에서는 동체가 한 바퀴 회전할 때마다 알고리즘이 특정 방위각에 맞춰 모터 속도를 미세하게 변조합니다. 끊임없이 자전하는 기체가 일종의 자연스러운 공간 스캐너로 변신하는 셈입니다. 단일 모터의 출력 조절만으로 3차원 공간상의 롤(roll)과 피치(pitch) 모멘트를 합성해 냅니다.
분당 2만 회전, 경사 힌지가 밀리초 단위로 영각을 바꾼다
이 설계의 기계적 핵심은 로터 허브 중앙의 힌지 연결 구조에 있습니다. 블레이드는 별도의 서보 모터 없이 45도 기울어진 경사 힌지 핀을 통해 모터 축에 연결됩니다. 모터가 가속하거나 감속할 때 관성과 공기역학적 항력이 작용하여 블레이드가 경사 축을 따라 수동적으로 요동치며 영각을 즉시 변화시킵니다.
모터의 미세한 속도 변화는 경사 힌지에 의해 즉각적으로 블레이드의 피치 각도로 변환됩니다. 6인치 블레이드의 회전수는 분당 약 2만 회전에 달하며, 모터는 매초 약 300번의 미세 가속과 감속을 수행해야 합니다. 제어 루프에 주어지는 시간 창은 단 수 밀리초에 불과합니다.
일반적인 시판 전자 변속기(ESC)는 역기전력(Back-EMF) 감지에 의존하므로 제어 지연이 수십 밀리초에 달합니다. 범용 모형 부품으로는 이처럼 정밀한 고주파 위상 제어를 감당할 수 없습니다. 제작자는 고성능 산업용 모터 드라이버를 선택하고 저수준 펌웨어를 직접 재작성하여 연산 갱신 주기를 0.2밀리초(5kHz)까지 줄였습니다. 0.2밀리초의 빠른 응답성 덕분에 모터는 정밀한 특정 각도에서 국소 추력 차이를 만들어내고 목표한 기울임 모멘트를 형성할 수 있습니다.
모터 아래쪽 원통형 기체 외벽에는 3D 프린터로 제작된 여러 개의 수직 유도 날개가 장착되었습니다. 프로펠러의 하향 기류(다운워시)가 고정 날개를 스치며 역방향 공기 저항을 만들어냅니다. 이 수동 공력 저항은 동체의 자전 속도를 제어 가능한 범위 안에 묶어둡니다. 이 공력 감쇠 구조가 없다면 동체 회전이 폭주하여 센서의 측정 한계를 넘어설 것입니다.
극심한 진동에 마비된 센서: 자체 제작 스트로브로 잡아낸 플라스틱 변형
이론상으로는 완벽했지만, 초기 실제 비행 시험에서는 연속적인 추락을 겪었습니다. 극심한 진동으로 인해 비행 제어 보드의 가속도계가 즉시 포화 상태에 빠졌기 때문입니다. 노이즈에 묻힌 제어 알고리즘은 자세를 완전히 오판했고, 스로틀을 살짝만 올려도 기체는 지상 50cm 높이에서 뒤집히며 바닥으로 떨어졌습니다.
정지 비행 상태에서 프로펠러는 초당 수백 바퀴를 회전합니다. 블레이드 끝의 선속도는 시속 500km를 초과하여 음속의 절반에 육박하므로 육안으로는 흐릿한 잔상만 보입니다. 수천 달러에 달하는 산업용 초고속 카메라는 고광량 특수 조명까지 필요해 독립 개발자가 감당하기 어려운 장비였습니다. 제작자는 저렴한 부품으로 스트로보스코프 관측 시스템을 직접 만들었습니다. 모터 드라이버가 특정 회전 위상에 맞춰 초고휘도 발광다이오드를 점등하고, 카메라 셔터 노출과 마이크로초 단위로 동기화했습니다.
이 자작 장비는 육안으로 볼 수 없던 초고속 거동을 정지 영상으로 포착했습니다. 촬영된 사진은 충격적인 원인을 드러냈습니다. 6인치 플라스틱 블레이드가 강력한 공기역학적 하중 아래에서 휘어지고 비틀렸던 것입니다. 프로펠러의 탄성 변형이 동적 균형을 깨뜨리고, 비행 연산을 마비시키는 고주파 진동을 유발했습니다.
원인을 파악하자 해결은 명료했습니다. 소음의 정체는 160Hz 고주파 공진이었습니다. 강성이 뛰어난 탄소 복합 블레이드로 교체하자 진동은 말끔히 사라졌습니다. 가속도계는 매끄러운 곡선을 되찾았고, 비행체는 마침내 안정적으로 이륙할 수 있었습니다.
 그림: 영상 화면, 작업실에서 프로토타입과 제어기를 디버깅하는 개발자. 출처: Joshua Bird (YouTube)
모터 자기장이 교란한 전자 나침반: 실내 적외선 비콘으로 절대 방위 복원
균형을 잡는 것은 기초일 뿐이며, 비행체는 자신이 향한 절대 방위를 파악해야 합니다. 일반 드론은 지자기 센서로 지구 자기장을 읽지만, 이 기체에서는 단 하나의 모터가 메인 제어 보드 바로 위에 붙어 있습니다. 모터 코일에 흐르는 대전류와 교류 자기장으로 인해 전자 나침반 수치는 무의미한 난수로 전락했습니다.
동체가 계속 자전하기 때문에 일반 자이로스코프의 적분 오차도 불과 몇 초 만에 심각하게 누적됩니다. 회전하는 기체에 절대 방위 기준을 제공하기 위해 제작자는 방 구석에 고정형 적외선 송신 비콘을 설치하고, 기체 외피에는 소형 수광 센서를 장착했습니다.
동체가 한 바퀴 회전할 때마다 적외선 센서가 지향성 광 펄스를 수신합니다. 이 펄스는 알고리즘의 원점 보정 신호 역할을 하여 비행 제어기가 방위 오차를 실시간으로 수정합니다. 무거운 추를 올린 자작 테스트 장치에서 제어 파라미터를 수없이 조율한 끝에, 비행체는 실내에서 안정적인 위치 고정과 경로 추종을 달성했습니다.
현재 프로토타입은 실내 적외선 비콘에 의존하고 있어 야외의 열린 공간에서는 단독 비행이 어렵습니다. 향후 설계에서는 라인 이미지 센서를 도입하여 주변 광원의 주기적 변화를 감지함으로써 외부 장비 없는 자체 방위 추정을 목표로 하고 있습니다. 소스 코드와 3D 모델 파일은 깃허브(GitHub)에 오픈소스로 공개되었습니다.
모터 3개 제거는 만능이 아니다: 시스템 복잡성의 이전
단일 모터 비행은 개인 개발자의 일회성 시도가 아닙니다. 학계에서도 깊이 있는 연구가 오랫동안 이어져 왔습니다. 홍콩대학교가 개발한 단일 구동기 드론 PULSAR 연구에 따르면, 동일한 로터 디스크 면적에서 일반 쿼드콥터 대비 소비 전력이 26.7% 절감되었습니다. 모터 3개와 지지 암을 없애면서 정면 투영 면적과 공기 저항이 크게 줄어들어 전체 공력 효율이 대폭 향상되었기 때문입니다.
PULSAR는 또한 기체의 자전을 일종의 회전 레이더 플랫폼으로 활용했습니다. 기체에 탑재된 단일 라인 라이다(LiDAR)가 동체와 함께 돌면서 복잡한 짐벌 장치 없이도 360도 전방위 라이다 스캔을 수행합니다. 지상 배틀 로봇 분야에서도 단일 바퀴를 분당 3,000회전으로 돌리며 정밀한 위상 속도 제어로 주행과 강력한 타격을 동시에 양립하는 단발 구동 방식이 실용화된 바 있습니다.
그러나 이러한 극단적인 단순 구조를 실용화하기 위한 엔지니어링 대가는 결코 가볍지 않습니다. 쿼드콥터가 소비자 시장을 지배한 이유는 비행 제어를 직관적인 모터 회전수 증감으로 단순화했기 때문입니다. 단발 드론은 하드웨어 부품을 덜어낸 대신 기계적 조립 공차와 동적 밸런스를 극한까지 몰아붙였습니다. 매초 수십 바퀴씩 자전하는 초고속 회전 앞에서 인간 조종사의 수동 개입 여지는 전혀 존재하지 않습니다.
이 기계는 마이크로초 단위의 알고리즘 개입이 멈추는 즉시 0.5초도 버티지 못하고 추락합니다. 양산형 제품들이 개발 편의를 위해 모터를 늘릴 때, 단일 모터 드론은 물리 법칙의 거친 반작용과 직접 마주하기를 선택했습니다. 마이크로초 단위의 고속 전자 제어와 기발한 기계적 기하학을 통해, 기존에 결함으로 치부되던 회전력을 전진 동력으로 완벽히 길들였습니다. 물리 하드웨어에서 덜어낸 무게 1그램은 소프트웨어 제어 지능으로 고스란히 치러내야 합니다.
참고 자료 및 링크:
- Joshua Bird: I Built a Drone With Only One Motor (YouTube)
- Hacker News 토론 (item?id=50150089)
- 홍콩대학교 Fu Zhang 연구팀 PULSAR 단일 구동기 드론 논문 (Science Robotics, 2023)
- Tom’s Hardware: 단발 드론 엔지니어링 분석