アームを切り落とし、4基中3基のモーターを取り外せば、通常のクアッドコプターなら通電した瞬間に暴走して床に叩きつけられます。しかし、エンジニアのJoshua Bird氏が自室で飛行テストを行った実験機は、そうした航空力学の常識を鮮やかに覆しました。わずか1基のブラシレスモーターが6インチの単一プロペラを駆動し、機体全体が激しくスピンしながらも、空中の重心位置を完璧に保ち、ピタリと静止ホバリングを維持したのです。
一般にドローンといえば4本のローターを備えたクアッドコプターが連想されます。互いの推力と回転を打ち消し合ってバランスを取る対称配置に見慣れた私たちは、アクチュエータ(動力源)が減るほど制御は困難を極めると考えがちです。しかしこの単発機は、劣駆動制御(アンダーアクチュエーション)のまったく新しい地平を示しました。ハードウェアを物理的極限まで削ぎ落とした結果、マイクロ秒単位で駆動するアルゴリズムと幾何学的メカニズムが、すべての姿勢制御を代替したのです。
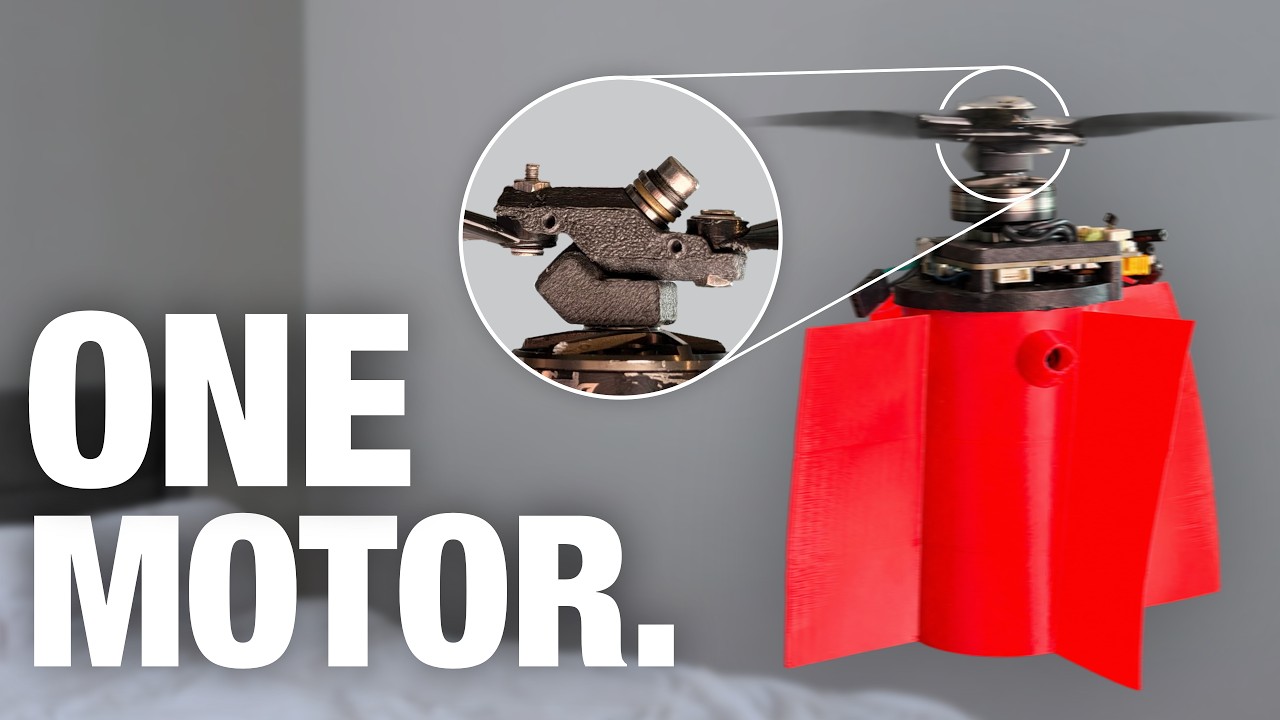 図:動画キャプチャ、単発ドローンのプロトタイプ。出典:Joshua Bird(YouTube)
物理法則が強いるスピンを受け流し、アルゴリズムでジャイロを操舵輪に変える
マルチローター機が偶数個のモーターを採用する最大の理由は、ニュートンの第三法則(作用・反作用の法則)を手なずけるためです。時計回りと反時計回りのプロペラを同数組み合わせることで、モーターの反トルクを互いに相殺します。一方、通常のヘリコプターは尾部に長いテールブームを伸ばし、高速回転するテールローターで機体の回転を力任せに抑え込みます。
しかし、推進器が機体中央の1基のみとなれば、反トルクを機械構造で打ち消す術はありません。モーターがブレードを勢いよく回転させると、機体本体は反作用によって猛烈な勢いで逆回転を始めます。航空宇宙の従来常識では、このヨー軸回転は致命的なエラー状態とみなされてきました。ところがBird氏は機体の自転に逆らうのではなく、その高速回転そのものを制御システムにおける方位基準軸として組み込みました。
一般的なヘリコプターは複雑なスワッシュプレートを使ってブレードの迎角(ピッチ)を動的に変化させますが、制御を失った単一プロペラは姿勢を保てません。この機体では、機体が1回転するごとに、アルゴリズムが特定の位相角度に合わせてモーターの回転速度を微細に変調させます。休むことなく回転し続ける機体そのものが、いわば「空間スキャナー」として機能するのです。単一モーターの出力変化だけで、3次元空間のロール軸とピッチ軸のモーメントが合成されます。
毎分2万回転、傾斜ヒンジがミリ秒単位で迎角を書き換える
この設計の核心的な機械機構は、ローターハブ中央のヒンジ構造に隠されています。プロペラブレードは独立したサーボモーターを一切使わず、45度の傾斜角を持った斜交ヒンジを介してモーター軸に連結されています。モーターが加速または減速すると、慣性と空力抵抗の相互作用によって、ブレードが斜めの軸に沿って受動的に揺動し、迎え角が変化します。
モーターのわずかな回転速度変化が、斜交ヒンジによって瞬時にブレードのピッチ変化へと変換されます。この6インチブレードの回転数は毎分およそ2万回転に達し、モーターは1秒間に約300回もの加減速を繰り返す必要があります。制御ループに許された処理時間はわずか数ミリ秒しかありません。
市販の一般的な電子速度コントローラー(ESC)は逆起電力(Back-EMF)検知に依存しており、制御遅延は数十ミリ秒に及ぶことがあります。このような超高周波の位相制御に汎用ホビーパーツは対応できません。そこで作者は産業グレードの高応答ドライバーを採用し、低レイヤのファームウェアを自らリライトすることで、計算ループの更新周期を0.2ミリ秒(5kHz)まで短縮しました。0.2ミリ秒という超高応答性によって、特定の回転角で正確な推力差を作り出し、狙った方向への傾斜モーメントを発生させています。
さらにモーター直下の円筒形ボディには、3Dプリントされた複数の垂直整流フィンが配置されています。プロペラからの吹き降ろし気流(ダウンウォッシュ)が固定フィンに当たることで逆向きの空力抵抗が生じ、機体本体の自転速度を制御可能な範囲内に抑制する仕組みです。この空力ダンパーがなければ、機体の自転は暴走し、車載センサーの測定レンジを振り切ってしまいます。
激しい振動がセンサーを麻痺させる:自作ストロボで捉えたプラスチックの撓み
机上の物理シミュレーションでは成立していたものの、初期の実機フライトは墜落の連続でした。激しい振動がフライトコントローラーの加速度センサーを一瞬で飽和させてしまったのです。ノイズに埋もれたフライトアルゴリズムは姿勢を見失い、スロットルをわずかに上げただけで、機体は床から50センチ浮き上がったところで激しく反転して墜落しました。
ホバリング中のプロペラは1秒間に数百回転し、ブレード先端の周速は時速500kmを超え、音速の半分近くに達します。人間の肉眼では白く霞んだ残像にしか見えません。市販の産業用ハイスピードカメラは数千ドルと極めて高価で、大規模な照明装置も必要なため、個人エンジニアの手には負えません。そこでBird氏は、手元にあるパーツでストロボスコープ観察システムを自作しました。モータードライバーが特定の回転位相に合わせて超高輝度LEDを発光させ、カメラの露出シャッターとマイクロ秒単位で同期させたのです。
自作ストロボは見事に肉眼では捉えられない超高速挙動を静止画として捉えました。写真が明らかにしたのは、6インチの樹脂製ブレードが激しい空力荷重を受けて大きくたわみ、変形している姿でした。プロペラの変形が動的バランスを狂わせ、フライトコンピューターを狂わせる猛烈な高周波振動を生み出していたのです。
原因が突き止められれば対処は明快でした。ノイズの正体は160Hz付近の共振周波数でした。剛性の高いカーボン強化ブレードへ交換すると、共振振動は綺麗に収まりました。加速度センサーは滑らかな波形を取り戻し、ドローンはついに安定した離陸を果たしました。
 図:動画キャプチャ、ワークベンチでプロトタイプとコントローラーを調整する開発者。出典:Joshua Bird(YouTube)
モーターの磁場が電子コンパスを狂わせる:赤外線ビーコンによる絶対方位の再構築
姿勢の安定化は第一歩に過ぎず、ドローンが空間を移動するには自らの絶対方位を認識しなければなりません。一般的なマルチローターは地磁気センサー(磁力計)で方角を把握しますが、この機体では単一のブラシレスモーターがフライト基板のすぐ真上に位置しています。コイルに流れる大電流と交番磁界により、電子コンパスは使い物にならないランダムノイズを出力するだけでした。
機体が休むことなく激しく回転し続けるため、通常のジャイロスコープの積分誤差も数秒で限界を超えてしまいます。そこで作者は、絶対的な方位基準を外部から与えるため、部屋の隅に固定の赤外線発信ビーコンを設置し、機体外装に小型の受光素子(フォトダイオード)を搭載しました。
機体が1回転するたびに、赤外線センサーがパルス光を受信します。この光信号がアルゴリズムにとっての「原点リセット信号」となり、フライトコントローラーは機体の絶対方位角のズレをリアルタイムに補正します。おもりを乗せた専用テストベンチ上で制御パラメータを極限までチューニングした結果、機体は屋内において完璧な定点ホバリングと軌道追従を実現しました。
現在のプロトタイプは屋内の赤外線ビーコンに依存しているため、そのまま屋外の開けた環境で自律飛行することはできません。今後の改良ではラインセンサ(リニアイメージセンサ)を導入し、周囲の環境光の周期的な変化を読み取ることで、外部ビーコンなしの自己完結型方位推定を目指しています。なお、ファームウェアコードや3DモデルデータはGitHub上でオープンソースとして公開されています。
モーター3基の削減は銀の弾丸ではない:アルゴリズムへ転嫁されたシステム複雑性
単一アクチュエータによる飛行は、一握りのギークによる奇抜な実験にとどまりません。学術界でも精力的な研究が進められています。香港大学が開発した単一アクチュエータ型ドローン「PULSAR」の論文では、同じローター円盤面積において、従来のクアッドコプターと比較して消費電力を26.7%削減できたという実測データが報告されています。3基のモーターとアームを廃止したことで前面投影面積と気流抵抗が大幅に減少し、全体の空力効率が飛躍的に向上したためです。
さらにPULSARでは、機体自体の回転運動をそのまま「天然のレーダー回転台」として利用しています。搭載された1軸LiDARが機体とともに回転することで、複雑なジンバル機構なしで全方位360度の点群データを取得できます。地上のロボット格闘競技(バトルボット)でも、単一のホイールを毎分3,000回転させながら、精密なパルス制御によって走行と強力な打撃を同時に両立させる単発駆動マシンが実用化されています。
しかし、こうした極限のシンプル構成を商業実用化するには相応の代償が伴います。クアッドコプターが一般市場を席巻した理由は、姿勢制御を各モーターの回転数増減という直感的な制御に落とし込めた点にあります。単発機はハードウェア部品を極限まで削った代わりに、機械精度や動的バランスの許容誤差を物理的限界まで追い詰めています。毎秒数十回転という超高速自転の世界では、人間の手動介入の余地は微塵も残されていません。
それは、アルゴリズムによるマイクロ秒単位の精密介入なしには、0.5秒たりとも滞空を維持できない機械です。量産製品がモーターを増設して開発の平易さを得る一方で、この単発ドローンは物理法則の反作用を正面から受け止めました。マイクロ秒の高速電控と巧みな幾何学リンクにより、かつて「欠陥」とみなされていた回転を推進力へと手なずけてみせたのです。物理ハードウェアで削減した1グラムの重さは、すべて深層の制御アルゴリズムによって引き受けられています。
参考文献・リンク:
- Joshua Bird: I Built a Drone With Only One Motor (YouTube)
- Hacker News ディスカッション (item?id=50150089)
- 香港大学 Fu Zhang氏チーム PULSAR 単一アクチュエータドローン論文(Science Robotics, 2023)
- Tom’s Hardware: 単発ドローンのエンジニアリング解析