Si a un cuadricóptero convencional le cortas los brazos y le retiras tres de sus cuatro motores, se estrellará de forma violenta en cuanto reciba corriente. Sin embargo, el prototipo probado por el ingeniero Joshua Bird en su propia habitación desafía por completo el sentido común de la aerodinámica. Impulsado únicamente por un motor brushless que hace girar una sola pala de seis pulgadas, el cuerpo del dron rota de manera incesante mientras su centro de gravedad permanece suspendido en el aire en un vuelo estacionario perfecto.
Para la mayoría, hablar de un dron equivale a pensar en un cuadricóptero. Estamos acostumbrados a configuraciones simétricas cuyos rotores se compensan mutuamente. La intuición sugiere que a menor número de actuadores, más incontrolable se vuelve el aparato. Este vehículo monomotor plantea una solución totalmente distinta al control de sistemas subactuados (underactuated): al reducir el hardware a su límite físico, los algoritmos con respuesta en microsegundos y la cinemática mecánica asumen todo el control de actitud.
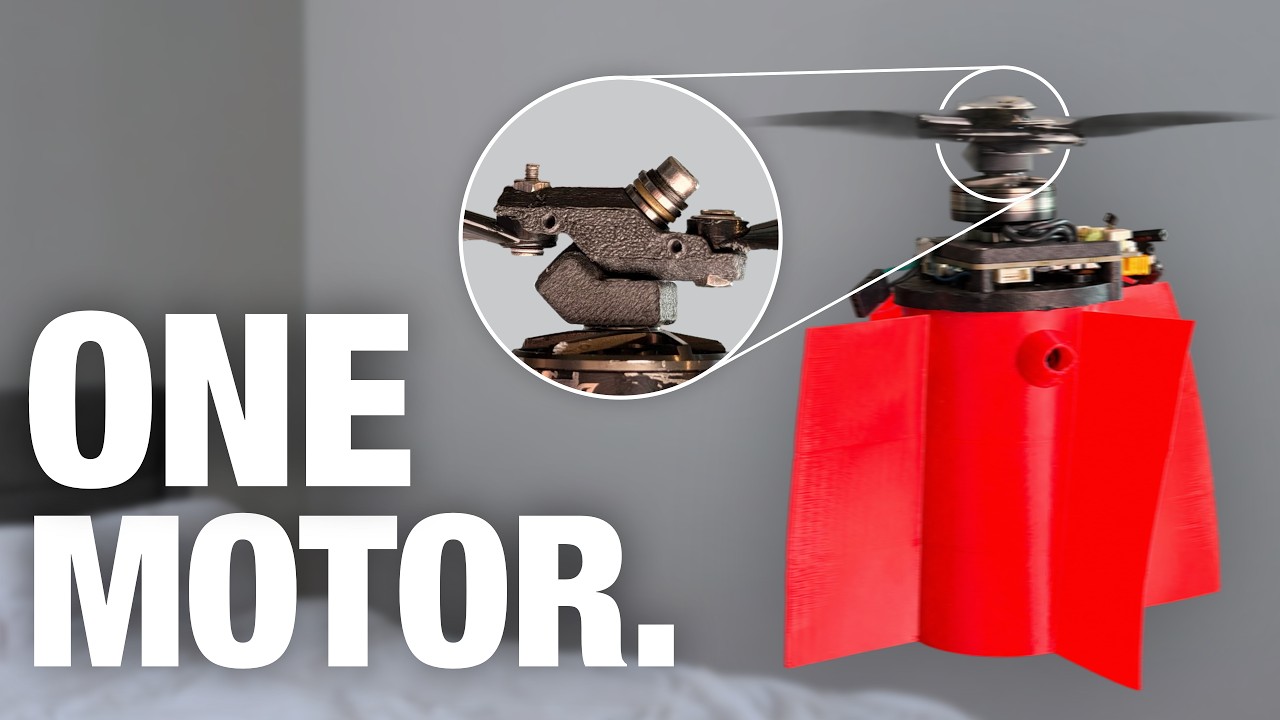 Figura: Fotograma del prototipo de dron con un solo motor. Fuente: Joshua Bird (YouTube)
La física impone la rotación del fuselaje: el algoritmo convierte un giróscopo en volante
Los multirrotores utilizan casi siempre un número par de motores para doblegar la tercera ley de Newton. Dos hélices en sentido horario y dos en sentido antihorario cancelan el par de reacción de los motores. Los helicópteros tradicionales, por su parte, proyectan un largo brazo con rotor de cola para evitar que la cabina gire sin control.
Al prescindir de todos los motores salvo uno, resulta imposible anular el par de torsión mediante hardware. Cuando el motor impulsa la pala a gran velocidad, el fuselaje gira inevitablemente en sentido contrario. En la aeronáutica clásica, una rotación descontrolada en guiñada se considera un fallo catastrófico. El autor, sin embargo, aprovechó este giro en lugar de combatirlo, utilizándolo como eje de coordenadas de referencia para el sistema de control.
Los helicópteros tradicionales recurren a un plato cíclico para variar el ángulo de ataque; una pala solitaria sin servos es incapaz de sostener la actitud por sí misma. En esta aeronave, en cada vuelta completa del chasis, el algoritmo modula sutilmente la velocidad del motor en orientaciones angulares precisas. El cuerpo en rotación permanente se transforma en una suerte de escáner espacial continuo. La variación de potencia del único motor permite sintetizar momentos de alabeo (roll) y cabeceo (pitch) en el espacio tridimensional.
Veinte mil revoluciones por minuto: una bisagra oblicua cambia el paso en milisegundos
El núcleo ingenieril del diseño reside en la articulación central del rotor. La pala está unida al eje del motor mediante una bisagra inclinada a 45 grados, sin necesidad de servomotores adicionales. Cuando el motor acelera o frena bruscamente, la inercia y la resistencia aerodinámica fuerzan a la pala a bascular sobre el eje oblicuo, alterando de forma pasiva su ángulo de ataque.
Las modulaciones de velocidad del motor son traducidas de inmediato por la bisagra en variaciones del ángulo de paso. Con una velocidad de giro que roza las 20.000 revoluciones por minuto, el motor debe realizar unas 300 microaceleraciones y frenadas por segundo, dejando una ventana de control de apenas unos pocos milisegundos.
Los variadores electrónicos de velocidad (ESC) comerciales se basan en la fuerza contraelectromotriz (Back-EMF) para estimar las RPM, lo que introduce latencias de decenas de milisegundos. El hardware de consumo no está preparado para un control de fase a tan alta frecuencia. Por ello, el desarrollador utilizó un controlador de nivel industrial y reescribió su firmware interno, rebajando el ciclo de actualización de cálculo a 0,2 milisegundos (5 kHz). Esta capacidad de respuesta en 0,2 ms garantiza la creación de diferencias de empuje en ángulos milimétricos, generando el momento de inclinación requerido.
Debajo del motor, en el chasis cilíndrico, se incorporan varias aletas verticales impresas en 3D. El flujo de aire descendente generado por la hélice pasa sobre estas aletas fijas y crea una resistencia aerodinámica en sentido opuesto. Este freno aerodinámico pasivo mantiene la velocidad de rotación del fuselaje dentro de límites controlables. Sin este amortiguamiento, la rotación aumentaría sin freno hasta desbordar los sensores de a bordo.
Vibraciones extremas que saturan sensores: un estroboscopio casero revela la flexión del plástico
Aunque el diseño funcionaba sobre el papel, las primeras pruebas reales provocaron choques sucesivos. Las fuertes sacudidas saturaban al instante los acelerómetros de la controladora de vuelo. Confundido por el ruido en las lecturas, el algoritmo calculaba mal la orientación y, al subir mínimamente la potencia, el dron volcaba a medio metro del suelo estrellándose contra el piso.
En vuelo estacionario, la hélice gira cientos de veces por segundo y la punta de la pala supera los 500 km/h —cerca de la mitad de la velocidad del sonido—, resultando invisible para el ojo humano. Las cámaras industriales de alta velocidad cuestan miles de dólares y requieren iluminación compleja, fuera del alcance de un creador independiente. Bird resolvió el reto fabricando su propio sistema de inspección estroboscópica: el controlador disparaba un LED de gran potencia en fases angulares exactas, sincronizándolo con la exposición de la cámara con precisión de microsegundos.
El estroboscopio casero logró congelar la dinámica a alta velocidad con total nitidez. Las imágenes capturadas mostraron la causa oculta: la pala de plástico de seis pulgadas se doblaba y retorcía bajo la intensa carga aerodinámica. Esta deformación elástica rompía el equilibrado dinámico y generaba una resonancia de alta frecuencia destructiva para la controladora.
Identificada la fuente —una vibración en torno a los 160 Hz—, la solución fue directa: sustituir la hélice por un modelo de mayor rigidez fabricado con composite de carbono. La vibración desapareció al instante, el acelerómetro volvió a registrar curvas limpias y el dron consiguió despegar con estabilidad.
 Figura: Fotograma del desarrollador ajustando el prototipo y el mando en su taller. Fuente: Joshua Bird (YouTube)
El campo magnético del motor anula la brújula: una baliza infrarroja reconstruye el rumbo
Mantener la estabilidad es solo el punto de partida; la nave debe conocer también hacia dónde mira. Los drones convencionales utilizan magnetómetros para detectar el campo magnético terrestre, pero en este diseño el motor brushless se encuentra justo encima de la placa principal. La elevada corriente en las bobinas y el campo electromagnético alterno convertían las lecturas de la brújula electrónica en ruido inservible.
Con el chasis girando a gran velocidad de manera continua, el error acumulado por la integración del giróscopo desvirtúa la orientación en pocos segundos. Para proporcionar una referencia de rumbo absoluta, el autor instaló una baliza emisora de infrarrojos fija en una esquina de la habitación y colocó un pequeño fotodiodo receptor en la carcasa del dron.
En cada vuelta completa, el sensor infrarrojo capta un pulso óptico direccional. Este pulso actúa como señal de puesta a cero del algoritmo, permitiendo a la controladora corregir la deriva del rumbo en tiempo real. Tras minuciosos ajustes de los parámetros en un banco de pruebas con peso añadido, el dron logró vuelo estacionario y seguimiento de trayectoria estables en interiores.
El prototipo actual depende de esta baliza infrarroja interior, por lo que todavía no puede operar de forma autónoma en exteriores. Para evoluciones futuras, el creador proyecta incorporar sensores ópticos lineales que analicen variaciones de luz ambiental, logrando estimación de rumbo totalmente autónoma. El código fuente del firmware y los modelos 3D se encuentran publicados en GitHub como código abierto.
Prescindir de tres motores no es magia: la complejidad se traslada al algoritmo
El vuelo con un único actuador no es una simple curiosidad de garaje; el mundo académico lleva años investigando este concepto. El dron PULSAR, desarrollado por la Universidad de Hong Kong con un único actuador, arrojó datos empíricos reveladores: con la misma superficie de disco del rotor, redujo el consumo energético un 26,7% frente a un cuadricóptero estándar. Al eliminar tres motores y sus respectivos brazos de soporte, el área frontal y la resistencia aerodinámica disminuyen notablemente, elevando la eficiencia global.
PULSAR demostró además que la rotación continua puede servir como plataforma de radar natural: un sensor LiDAR monolínea gira junto con la estructura y barre los 360 grados sin necesidad de mecanismos de paneo adicionales. En el ámbito de los robots de combate terrestres, vehículos de tracción monomotor giran una rueda a 3.000 RPM mientras modulan la velocidad por impulsos para desplazarse y golpear simultáneamente.
A pesar de sus virtudes, llevar esta arquitectura al mercado comercial entraña serias dificultades. Los cuadricópteros dominan la industria porque simplifican el control de vuelo a variaciones intuitivas de RPM. El diseño monomotor reduce piezas mecánicas a costa de exigir tolerancias de fabricación e índices de equilibrado dinámico extremos. A decenas de revoluciones por segundo, ningún piloto humano puede intervenir manualmente.
Se trata de un dispositivo que no sobreviviría medio segundo en el aire sin la supervisión constante de un algoritmo en microsegundos. Mientras los productos comerciales multiplican motores para simplificar el desarrollo de software, la propuesta monomotor decide encarar las leyes de la física. Mediante control electrónico de alta frecuencia y geometría cinemática pasiva, doma una rotación que antes se consideraba un fallo y la transforma en sustentación y maniobra. Cada gramo ahorrado en el hardware se compensa con inteligencia en los algoritmos de control.
Enlaces de referencia:
- Joshua Bird: I Built a Drone With Only One Motor (YouTube)
- Debate en Hacker News (item?id=50150089)
- Fu Zhang y equipo (Universidad de Hong Kong): Artículo sobre el dron de actuador único PULSAR (Science Robotics, 2023)
- Tom’s Hardware: Análisis de ingeniería del dron monomotor