拔掉机臂并拆走三个电机,常规无人机通电瞬间只会失控砸地。工程师 Joshua Bird 在自己卧室里试飞的飞行器打破了常理。整机仅由一个无刷电机驱动单片六英寸桨叶,机身持续自转。不可思议的是,机体重心死死固定在半空,完成了平稳悬停。
普通人眼中的无人机等同于四旋翼,大众习惯了对称旋翼相互借力。人们普遍认为动力源越少,飞行器就越难操控。这架单电机飞行器展示了欠驱动控制的全新解法。当硬件被砍到物理极限,微秒级算法与机械几何接管了全部姿态控制。
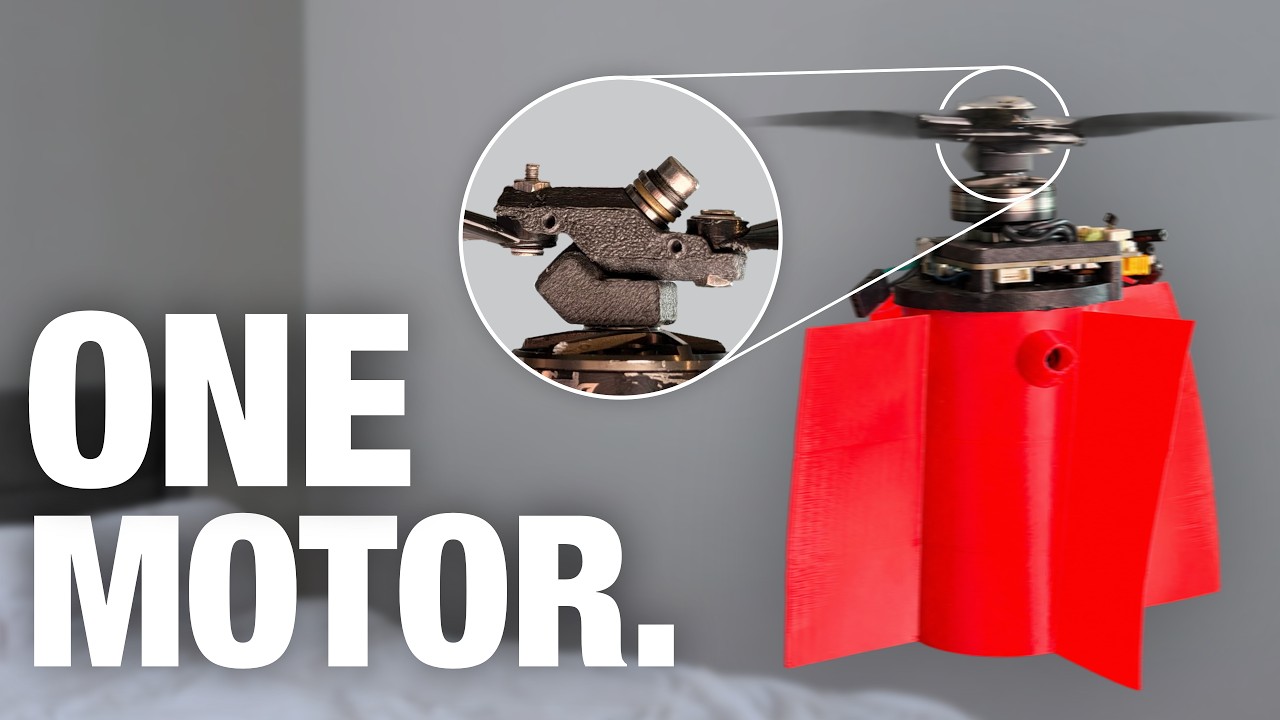 图:视频画面,单电机飞行器的原型机。来源:Joshua Bird(YouTube)
物理定律逼机身自转,算法顺势把陀螺变成方向盘
多旋翼飞行器普遍采用双数电机。其核心目标是驯服牛顿第三定律。两只顺时针螺旋桨配合两只逆时针旋翼,相互抵消电机反扭矩。常规直升机则在尾部伸出长梁,依靠高速尾桨拽住机身。
一旦全机只剩一个动力源,反扭矩便无法在硬件上抵消。电机驱动桨叶飞旋,机身必然沿着反方向飞速打转。常规思路视自旋为致命故障。作者却顺应机身自旋,将其直接作为控制系统的基准坐标轴。
传统直升机依靠机械十字盘改变攻角,失去控制的单桨则无法维持姿态。在这台飞行器上,机身每旋转一圈,算法就在固定方位微调电机转速。持续自转的机体演变成了一台天然扫描仪。单个电机的动力输出,覆盖了三维空间中的横滚与俯仰。
每分钟两万转,机械连杆在一瞬间改换攻角
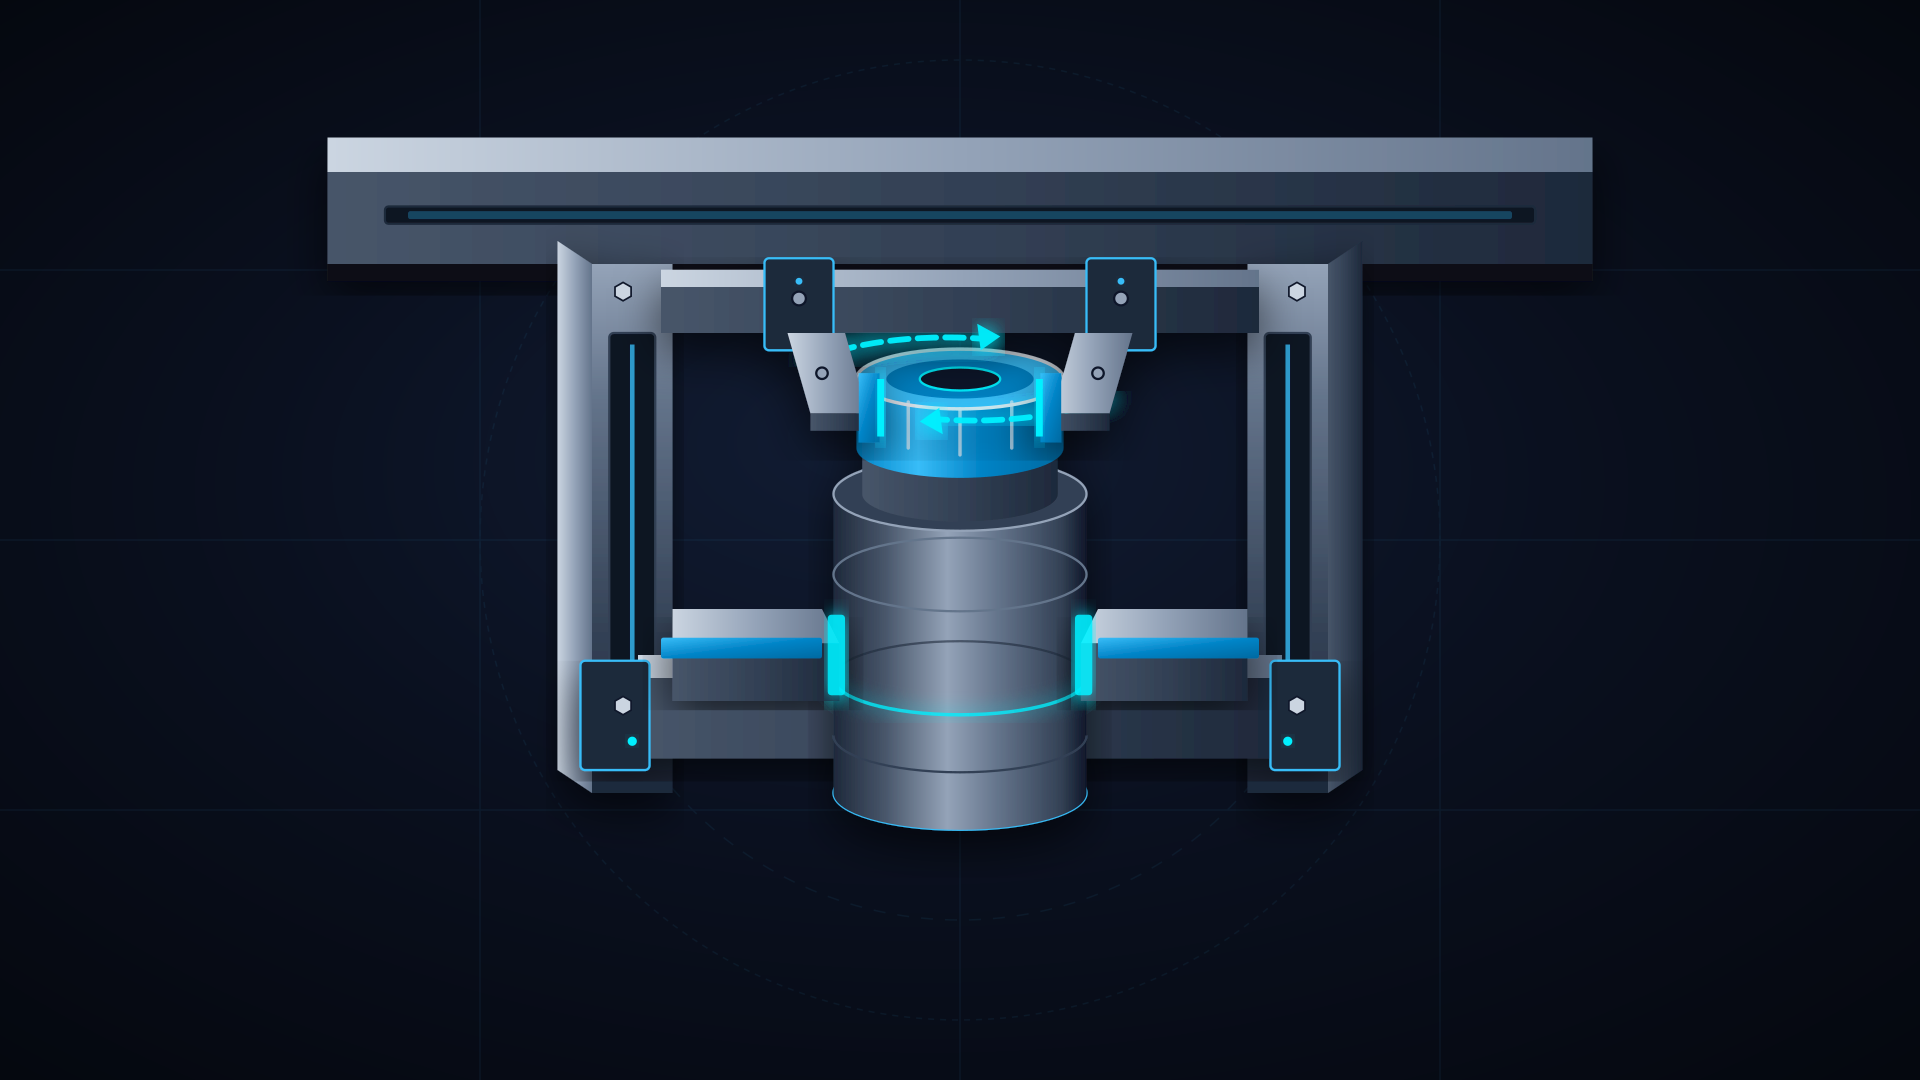
整套方案的机械精髓藏在旋翼中心的铰接结构中。桨叶通过一组带45度倾角的铰链连在电机轴上,无须任何独立伺服舵机。当电机加减速时,惯性与气动阻力迫使叶片沿斜轴摆动并被动改变迎风角。
电机的速度微调被斜轴铰链即时翻译成了桨叶攻角。这付六英寸桨叶的转速接近每分钟两万转,电机每秒要完成三百次加速与减速,留给控制回路的窗口只有几毫秒。
常规电调芯片依赖反电动势测速,控制延迟往往长达数十毫秒。面对这种高频相位控制,通用硬件无法胜任。作者选用工业级驱动器并重写底层固件,将计算刷新周期压到了0.2毫秒。0.2毫秒的响应速度确保电机能在特定角度制造推力差,形成倾斜力矩。
电机下方的圆柱机体上,附带了数枚3D打印的垂直导流翼片。下洗气流掠过固定翼片,产生反向气动阻力。这层阻力将机身自转速度约束在受控范围内。缺少这层气动阻尼,机身转速将持续失控并使传感器失效。
剧烈振动震崩传感器,自制闪光灯抓出塑料形变
方案在纸面上成立,最初的实物试飞却遭遇了连续坠机。强烈的机体抖动让飞控板上的加速度计瞬间饱和。飞控算法收到一团混乱噪声,立刻出现姿态误判。只要油门稍稍推高,飞行器就在离地半米处倾翻砸地。
悬停状态下的螺旋桨每秒旋转数百圈,桨尖线速度超过每小时 500 公里,接近音速的一半,肉眼看去只有一片模糊残影。工业级高速摄像机要价数千美元,还需要极其夸张的布光,远超独立开发者的承受范围。作者用低成本硬件自制了一套频闪观测系统。驱动器在特定旋转相位触发高亮闪光,与相机快门曝光在微秒级实现同步。
这套自制装置成功定格了原本不可见的高速动态。拍下的静态照片揭示了真相:六英寸塑料桨叶在重载气流下发生了弯曲变形。气动受力破坏了动平衡,进而产生摧毁飞控计算的高频振动。
锁定振动源头后,排查步骤清晰明了。这团噪声来自 160 赫兹的高频共振。换成刚性更高的桨叶后,振动随即消失。机载加速度计重新采集到平滑曲线,飞行器终于能够稳步离地。
 图:视频画面,开发者在工作室调试原型机与控制器。来源:Joshua Bird(YouTube)
电机磁场搞瞎电子罗盘,室内红外信标重构航向
稳住平衡只是基础,飞行器还必须明确自己的朝向。常规多旋翼依靠磁力计感知地磁场,但唯一的无刷电机紧挨着主控板。电机线圈释放出大电流与交变磁场,电子罗盘读数直接化作无用乱码。
机身持续自转,常规陀螺仪的积分漂移会在几秒内迅速失真。为了给自旋机体建立绝对航向参考,作者在房间角落架设了一台固定的红外信标。机身外壳上则安装了一只小巧的光敏接收管。
机身每转动一周,红外传感器便接收一次定向光脉冲。这记脉冲成为算法的零点校准信号,飞控据此实时修正机身朝向。飞控参数在一个压了重物的自制测试架上反复调过。最终,飞行器在室内实现了定点悬停与航线跟踪。
当前的原型机高度依赖室内红外信标,暂时无法脱离特定环境飞向开阔户外。作者在后续设计中计划引入线阵图像传感器。通过捕捉环境光斑的周期变化,飞行器未来有望实现独立的机载航向推算。代码与三维模型文件已经开源在 GitHub 上。
砍掉3个电机并非万能解法,系统复杂度悄然转移
单电机飞行并非民间极客的孤立尝试,学术界早已展开了深入研究。香港大学研发的 PULSAR 单执行器无人机给出了实测数据。在相同桨盘面积下,其功耗比常规四旋翼降低了26.7%。减少三个电机与机臂后,机体迎风迎流面积收缩,整机气动效率显著提高。
PULSAR 还把机体自转转化成了天然雷达转台。机载单线激光雷达随同机身旋转,无需额外云台就获得了360度全景感知。在地面格斗机器人赛场上,单电机战车把单轮转速拉升到每分钟3000转。系统仅靠精准的相位调速,就能同时兼顾机动行进与撞击破坏。
要把这种精简构型推向实用,工程代价十分昂贵。四旋翼统治消费市场,在于它把飞控拆解为直观的转速增减。单电机虽然剔除了硬件部件,却把机械装配公差逼向极限。面对每秒数十圈的高频自旋,人工双手再无介入接管的余地。
这是一台离开算法实时介入就无法存活半秒的机器。当消费级产品堆砌电机换取开发便利时,单电机方案选择迎战物理定律的反冲。它靠微秒级电控与巧妙几何,把原本被视为缺陷的旋转驯服成了前进动力。物理硬件省下的每一克重量,都需要底层算法加倍偿还。
参考链接:
- Joshua Bird: I Built a Drone With Only One Motor (YouTube)
- Hacker News 讨论 (item?id=50150089)
- 香港大学 Fu Zhang 团队 PULSAR 单执行器无人机论文(Science Robotics,2023)
- Tom’s Hardware:单电机无人机的工程解析