Sciez les bras d’un quadricoptère standard et retirez trois de ses quatre moteurs : dès la mise sous tension, l’engin s’écrasera violemment au sol. Pourtant, l’aéronef expérimental testé par l’ingénieur Joshua Bird dans sa propre chambre prend à contre-pied tous les principes établis de l’aéromodélisme. Propulsé par un unique moteur brushless entraînant une pale solitaire de six pouces, l’appareil tourne frénétiquement sur lui-même tout en maintenant son centre de gravité suspendu au millimètre près dans les airs.
Dans l’imaginaire collectif, un drone se résume à un multirotor à quatre bras. Nous avons pris l’habitude de configurations symétriques où les hélices s’équilibrent deux à deux. L’intuition suggère que moins on dispose d’actionneurs, plus le vol devient impossible à maîtriser. Ce prototype monomoteur apporte une réponse inédite au contrôle des systèmes sous-actionnés (underactuated) : en réduisant le matériel à son strict minimum physique, ce sont des algorithmes cadencés à la microseconde et une cinématique passive qui prennent le relais de la stabilisation d’attitude.
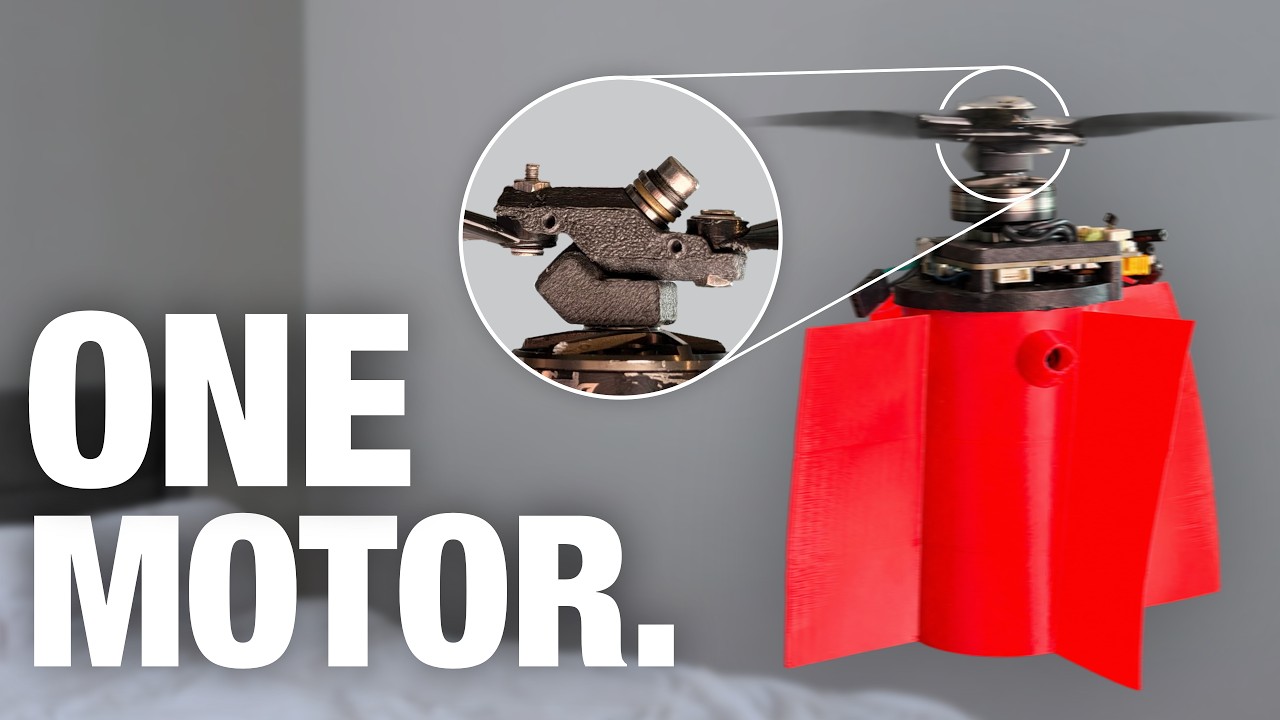 Figure : Capture vidéo du prototype de drone monomoteur. Source : Joshua Bird (YouTube)
Quand la physique impose la toupie : l’algorithme métamorphose le gyroscope en gouvernail
Les multirotors recourent presque exclusivement à un nombre pair de moteurs afin de dompter la troisième loi de Newton. Deux hélices tournant dans le sens horaire compensent le couple de réaction de deux hélices antihoraires. De son côté, l’hélicoptère traditionnel déploie une longue poutre de queue munie d’un rotor rapide pour empêcher le fuselage de tournoyer sur lui-même.
Dès lors que la propulsion repose sur un moteur unique, ce contre-couple ne peut plus être neutralisé par la mécanique. Dès que le moteur fait tourner la pale, le fuselage entre inévitablement en rotation rapide dans le sens opposé. L’aéronautique classique assimile ce comportement en lacet à une défaillance fatale. L’auteur a préféré épouser cette rotation plutôt que de la contrer, en l’adoptant comme repère d’orientation fondamental de son système de commande.
Un hélicoptère utilise un plateau cyclique mécanique pour ajuster l’angle d’attaque de ses pales ; livrée à elle-même, une pale isolée ne peut maintenir son assiette. Sur cette machine, à chaque rotation complète du châssis, l’algorithme module très précisément la vitesse du moteur à des positions angulaires ciblées. Le corps en rotation continue fait ainsi office de scanner spatial. La modulation de puissance du moteur unique suffit à générer les moments de roulis et de tangage requis dans l’espace tridimensionnel.
Vingt mille tours par minute : une charnière oblique fait varier le pas en quelques millisecondes
Le secret mécanique réside au niveau du moyeu du rotor : la pale est fixée à l’axe moteur par une articulation inclinée à 45 degrés, sans aucun servomoteur auxiliaire. Lorsque le moteur accélère ou décélère, l’inertie et la traînée aérodynamique contraignent la pale à pivoter le long de cet axe oblique, modifiant ainsi passivement son angle d’attaque.
Chaque micro-variation de vitesse du moteur se traduit instantanément par un changement de pas de la voilure. À un régime frôlant les 20 000 tours par minute, le moteur doit opérer près de 300 micro-accélérations et freinages par seconde, ne laissant à la boucle de rétroaction qu’une fenêtre temporelle de quelques millisecondes.
Les contrôleurs de vitesse électroniques (ESC) grand public s’appuient sur la force contre-électromotrice (Back-EMF) pour estimer la vitesse de rotation, introduisant des latences de plusieurs dizaines de millisecondes. Pour un asservissement de phase à une telle fréquence, ce matériel classique est inadapté. Le concepteur s’est donc tourné vers un variateur industriel dont il a entièrement réécrit le micrologiciel, abaissant la période de calcul à 0,2 milliseconde (5 kHz). Cette réactivité de 0,2 ms garantit la production de poussées différentielles à des angles ultra-précis, induisant le moment d’inclinaison souhaité.
Sous le moteur, le fût cylindrique du châssis intègre plusieurs ailettes directrices verticales imprimées en 3D. Le souffle descendant de l’hélice frappe ces ailettes fixes et engendre une résistance aérodynamique antagoniste. Cet amortissement passif plafonne la vitesse de rotation de la cellule dans une plage contrôlable. Sans ce freinage aérodynamique, l’accélération en lacet s’emballerait jusqu’à saturer les capteurs de bord.
Des vibrations intenses aveuglent la centrale inertielle : un stroboscope maison trahit la flexion du plastique
Si la théorie tenait la route sur le papier, les premiers essais en vol se sont soldés par des crashs à répétition. Les vibrations intenses saturaient immédiatement les accéléromètres de la carte de vol. Noyée sous le bruit des capteurs, la commande de vol calculait une assiette erronée : dès que les gaz augmentaient, le drone basculait violemment à cinquante centimètres du sol pour s’écraser.
En vol stationnaire, l’hélice effectue des centaines de révolutions par seconde et la vitesse en bout de pale dépasse 500 km/h — près de la moitié de la vitesse du son —, ne laissant à l’œil nu qu’un flou imperceptible. Les caméras ultrarapides de laboratoire coûtent plusieurs milliers d’euros et réclament des éclairages surpuissants, hors de portée d’un ingénieur indépendant. Joshua Bird a donc conçu son propre banc de mesure stroboscopique : le contrôleur déclenchait une LED à haute intensité sur des phases de rotation bien précises, synchronisée à la microseconde près avec l’obturateur d’une caméra.
Ce dispositif maison a réussi à figer la dynamique à grande vitesse avec une netteté remarquable. Les clichés ont mis en évidence la cause racine : sous l’effort aérodynamique intense, la pale en plastique de six pouces fléchissait et vrillait excessivement. Cette déformation élastique rompait l’équilibrage dynamique et générait les vibrations harmoniques destructrices qui perturbaient le calculateur.
Une fois la source identifiée — une résonance critique autour de 160 Hz —, le remède était évident. Le passage à une pale plus rigide renforcée en fibre de carbone a éliminé toute vibration indésirable. L’accéléromètre a retrouvé des courbes de signal régulières, permettant enfin au drone de décoller en toute stabilité.
 Figure : Capture vidéo du développeur étalonnant le prototype et sa radiocommande dans son atelier. Source : Joshua Bird (YouTube)
Le champ magnétique du moteur perturbe la boussole : une balise infrarouge recrée le cap
Tenir l’équilibre n’est que la première étape ; l’appareil doit également déterminer son cap dans l’espace. Les drones habituels utilisent des magnétomètres pour lire le champ magnétique terrestre, mais ici, l’unique moteur brushless est accolé directement à la carte électronique. Le courant élevé et le champ électromagnétique alternatif générés par les bobinages transformaient les mesures de la boussole en un bruit inutilisable.
Le châssis tournant sans discontinuer, la dérive d’intégration des gyroscopes ordinaires fausse l’orientation en l’espace de quelques secondes. Afin d’offrir une référence de cap absolue à l’appareil, le chercheur a installé une balise émettrice infrarouge fixe dans un coin de la pièce, associée à une photodiode réceptrice sur la coque du drone.
À chaque révolution complète, le capteur capte une impulsion lumineuse directionnelle. Ce signal sert d’impulsion de remise à zéro pour l’algorithme, permettant au contrôleur de corriger la dérive angulaire en temps réel. Après de longues séances de calibration sur un banc d’essai lesté, l’aéronef a validé un vol stationnaire immobile et un suivi de trajectoire fluide en intérieur.
Le prototype actuel restant tributaire de cette balise infrarouge, il ne peut pas encore évoluer en extérieur sans infrastructure. Pour les versions à venir, Joshua Bird prévoit d’embarquer des capteurs d’image linéaires pour suivre les gradients de lumière ambiante et assurer une estimation de cap autonome. L’ensemble du code source et des fichiers de modélisation 3D est disponible en open source sur GitHub.
Se passer de trois moteurs n’est pas une panacée : le déplacement de la complexité
Le vol à actionneur unique dépasse le cadre de la simple expérimentation de maker : le monde universitaire étudie cette architecture depuis plusieurs années. Le drone monomoteur PULSAR, mis au point par l’Université de Hong Kong, a fourni des mesures probantes : à surface de disque rotor égale, sa consommation d’énergie diminue de 26,7 % par rapport à un quadricoptère standard. La suppression de trois moteurs et de leurs bras de liaison réduit considérablement la surface frontale et la traînée de sillage, dopant l’efficacité aérodynamique globale.
PULSAR a également mis à profit la rotation du corps de l’appareil comme tourelle radar naturelle : un LiDAR monofaisceau tourne avec le drone et balaie l’espace à 360 degrés sans nécessiter de nacelle mécanique supplémentaire. Dans les compétitions de robots de combat terrestres, des engins à entraînement unique font tourner une roue d’attaque à 3 000 tr/min tout en modulant la vitesse par impulsions pour se déplacer et percuter simultanément.
Cependant, transposer cette architecture épurée à une échelle industrielle soulève des défis considérables. Si le quadricoptère domine le marché grand public, c’est parce qu’il décompose le pilotage en de simples variations de régime moteur. Le modèle monomoteur supprime des organes mécaniques mais repousse les tolérances d’usinage et l’équilibrage dynamique à leurs limites ultimes. Face à plusieurs dizaines de rotations par seconde, aucun réflexe humain ne peut intervenir.
Cette machine ne survivrait pas une demi-seconde dans les airs sans l’intervention continue d’algorithmes cadencés à la microseconde. Alors que les produits commerciaux multiplient les moteurs pour simplifier le développement logiciel, ce drone fait le pari d’affronter directement les forces de réaction de la physique. Grâce à un contrôle électronique ultra-rapide et une géométrie cinématique passive, il parvient à transformer une rotation autrefois considérée comme un défaut en une véritable force motrice. Chaque gramme économisé sur la quincaillerie est ainsi racheté par l’intelligence des algorithmes de contrôle.
Références et liens utiles :
- Joshua Bird : I Built a Drone With Only One Motor (YouTube)
- Discussion sur Hacker News (item?id=50150089)
- Équipe Fu Zhang (Université de Hong Kong) : Article de recherche sur le drone à actionneur unique PULSAR (Science Robotics, 2023)
- Tom’s Hardware : Analyse technique du drone monomoteur