25.000 Einheiten. Das ist die weltweite Lieferprognose von IDC für den Markt feinfühliger Roboterhände (Dexterous Hands) im Jahr 2026. Mehr als 85 Prozent dieser Lieferungen entfallen auf chinesische Hersteller. Die Statistik schließt intern verbaute Eigenentwicklungen humanoider Komplettsysteme aus und erfasst ausschließlich eigenständige Produkte für den freien Markt.
Mehrfingrige Roboterhände galten lange Zeit als unbezahlbare Laborkunstwerke. Frühe Modelle des britischen Pioniers Shadow Robot kosteten pro Hand Zehntausende Pfund Sterling. Der minimale Abrieb eines internen Sehnenzugs genügte oft, um die gesamte Mechanik lahmzulegen. Mit dem Überschreiten der Schwelle von 10.000 Einheiten wandeln sich robotische Endeffektoren nun von handgefertigten Einzelstücken zu standardisierten Industrie-Komponenten.
Die chinesische Fertigung hat das Kostenprofil der Endeffektoren grundlegend verändert. Von bürstenlosen Kleinstantrieben bis hin zu taktilen Sensor-Arrays hat die lokale Zulieferindustrie die Stückkosten massiv gesenkt. Nachdem das Tor zur Großserie aufgestoßen ist, beginnt der industrielle Wettbewerb um mechanische Präzision und Embodied-AI-Algorithmen.
25.000 Einheiten markieren das Ende der Machbarkeitsstudien
Der weltweite Markt für Roboterhände verzeichnet einen steilen Nachfrageanstieg. IDC prognostiziert für 2025 ein globales Liefervolumen von rund 15.000 Einheiten, das 2026 auf 25.000 Einheiten klettern soll. Nach Berechnungen der Marktforscher dürften die Auslieferungen bis 2028 auf 88.000 und bis 2030 auf über 280.000 Einheiten anwachsen.
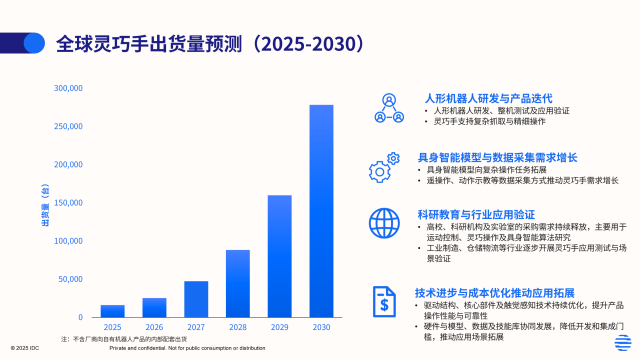 Abbildung: Globale Lieferprognose für feinfühlige Roboterhände (2025–2030). Quelle: IDC Global Embodied AI Market Research Report.
Diese dynamische Wachstumskurve ist die direkte Folge der massiven Investitionen in Embodied AI. Um End-to-End-Basismodelle trainieren zu können, benötigen Robotik-Entwickler umfangreiche Flotten von Teleoperations- und Datenerfassungsstationen. Jahrelang setzte die akademische Forschung auf vereinfachte Zweibackengreifer. Dieser rudimentäre Ansatz stößt bei komplexen mehrfingrigen Manipulationsaufgaben an seine Grenzen.
Dass chinesische Hersteller mehr als 85 Prozent der Lieferungen stellen, verdanken sie gewachsenen industriellen Fertigungsclustern. Während westliche Start-ups bei Neuentwicklungen oft auf teure Fertigungsdienstleister angewiesen sind und monatelange Iterationszyklen durchlaufen, schaffen Hardware-Teams in Shenzhen und Dongguan drei Zyklen mechanischer Prototypen und Steuerplatinen innerhalb von zwei Wochen. Diese Reaktionsgeschwindigkeit der Lieferkette bildet das Fundament ihrer Marktdominanz.
Vier Antriebsarchitekturen im Wettstreit um Mikrometer-Toleranzen
Bei den physikalischen Konstruktionsprinzipien von Roboterhänden hat sich noch kein einheitlicher Standard durchgesetzt. Der IDC-Bericht unterscheidet vier etablierte Antriebskonzepte: sehnengetrieben, Direktantrieb, Koppelgetriebe sowie hybride Mischformen. Jede Architektur verlangt spezifische Kompromisse zwischen Agilität, Bauraum, Kraftübertragung und Wartungsaufwand.
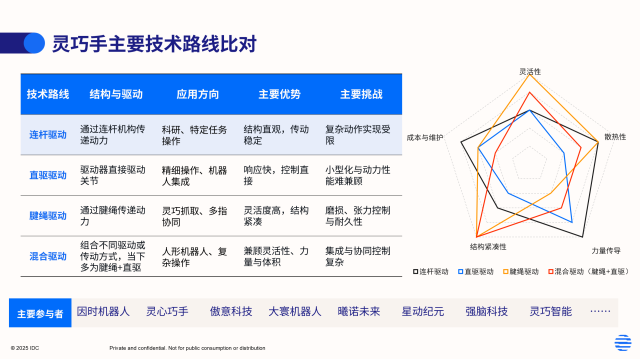 Abbildung: Vergleich technischer Antriebsarchitekturen und Leistungskennzahlen. Quelle: IDC Global Embodied AI Market Research Report.
Sehnengetriebene Systeme nutzen hochfeste Kunstfaserseile zur Kraftübertragung. Dadurch können die Antriebsmotoren in der Handfläche oder im Unterarm untergebracht werden. Dies spart Fingerbauraum und ermöglicht eine herausragende Beweglichkeit bei mehrfingriger Koordination. Allerdings neigen Seilzüge bei Dauerbelastung zu Materialermüdung und Längung, was komplexe Sensor- und Regelungsalgorithmen zur Zugspannungskompensation erfordert.
Direktantriebe platzieren Mikromotoren unmittelbar in den Fingergelenken. Der Verzicht auf mechanische Zwischengetriebe sorgt für minimale Übertragungsverluste, extreme Reaktionsschnelligkeit und unkomplizierte Wartung. Allerdings schränkt das Gelenkvolumen die Motorgröße drastisch ein, was enge Grenzen bei Drehmoment und Wärmeableitung setzt.
Koppelgetriebe übertragen Kräfte über starre Hebelmechanismen, was eine hohe Stabilität gewährleistet, aber die kinematischen Freiheitsgrade einschränkt. Hybride Systeme versuchen, die Vorteile beider Welten zu kombinieren – etwa durch Direktantriebe an den Handwurzelgelenken und sehnengetriebene Feinmotorik an den Fingerspitzen. Chinesische Pioniere wie Inspire-Robots, Lingxin Qiaoshou und OHand feilen jeweils an engsten mechanischen Toleranzen für ihre gewählten Pfade.
Integrierte Mikro-Linearantriebe und Taktil-Arrays beseitigen den Kostenaufschlag
Lange Zeit scheiterte die breite Markteinführung feinfühliger Roboterhände an der Importabhängigkeit bei Schlüsselkomponenten. Glockenankermotoren wurden vor allem von europäischen Herstellern dominiert und waren extrem teuer. Bei einer Roboterhand mit zwölf oder mehr aktiven Freiheitsgraden sprengten allein die Materialkosten für die Antriebe jedes Budget.
Chinesische Mechatronik-Zulieferer setzten daher auf Eigenentwicklungen hochintegrierter Kleinstantriebe. So bündelte Inspire-Robots bürstenlose Motoren, Planetengetriebe, Mikrogewindetriebe und Absolutwertgeber in einem integrierten Mikro-Servozylinder. Diese Baugruppe ersetzt disperse Zukaufteile und wandelt die fehleranfällige Montage von hunderten Einzelkomponenten in standardisierte Modulbausteine um.
Die Lokalisierung der Kernkomponenten ließ die Beschaffungspreise einbrechen. Was früher Zehntausende Euro für Forschungsausstattungen kostete, liegt heute im Bereich von 1.500 bis 4.500 Euro (10.000 bis 30.000 RMB). Dank der gesunkenen Einstiegshürden können Forschungslabore und KI-Teams nun Roboterhände in größeren Stückzahlen für parallele Cluster-Trainings anschaffen.
Gleichzeitig gelangen Fertigungsdurchbrüche bei taktilen Sensoren. Frühe Roboterhände beschränkten sich auf punktuelle Drucksensoren an den Fingerkuppen, die weder Rutschbewegungen noch räumliche Spannungsverteilungen erfassen konnten. Lokale Fertiger entwickelten flexible elektronische Tastmatrizen. Taktile und sehbasierte Module mit Millimeterauflösung liefern nun die nötige Kraftrückkopplung für das sichere Greifen empfindlicher Werkstücke.
Die Fabrikhalle verzeiht keine fragilen Laborspielzeuge
Trotz des Hypes in der Forschung zeigt die tatsächliche Marktdurchdringung eine deutliche Asymmetrie. Laut IDC fließen derzeit rund 50 Prozent der produzierten Roboterhände in die Entwicklung und Erprobung humanoider Roboter. Forschung und Lehre machen 25 Prozent aus, Modelltraining und Datenerfassung 15 Prozent, während auf reale Industrie- und Logistikanwendungen lediglich rund 10 Prozent entfallen.
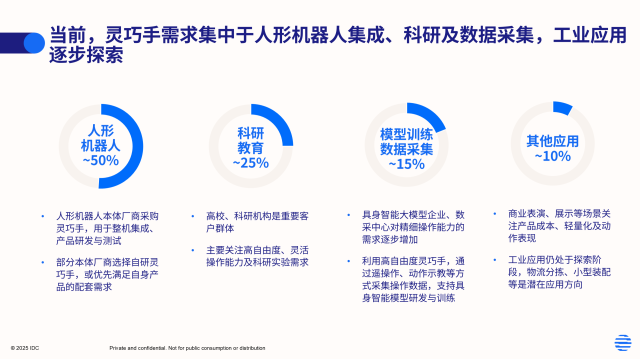 Abbildung: Aktuelle Nachfrageverteilung nach Anwendungsbereichen. Quelle: IDC Global Embodied AI Market Research Report.
Diese Verteilung verdeutlicht die realen industriellen Hürden. An taktgebundenen Fertigungslinien behaupten robuste pneumatische Parallelgreifer weiterhin unangefochten ihren Platz. Sie kosten nur wenige hundert Euro, laufen extrem zuverlässig und erfordern kaum Wartung. Für starre Pick-and-Place-Aufgaben rechnet sich der Einsatz einer teuren Fünffingerhand wirtschaftlich nicht.
Der Mehrwert mehrfingriger Roboterhände liegt in unstrukturierten Umgebungen: beim Greifen elastischer Beutelverpackungen im E-Commerce, beim Einstecken biegeschlaffer Flachbandkabel in der Elektronikfertigung oder beim Führen variabler Werkzeuge im Servicebereich. Bei standardisierten Werkstücken triumphiert der steife Greifer durch Taktzeit. Erst wenn unbekannte Geometrien oder Umgreifmanöver erforderlich sind, wird die Bewegungsfreiheit der Roboterhand unersetzlich.
Industrielle Einsatzorte reagieren unerbittlich auf mechanischen Verschleiß. Feinstaub in Gelenken führt zu Blockaden, schwankende Temperaturen verursachen Sensordrift, und Materialermüdung nach hunderttausenden Zyklen droht mit teuren Stillständen.
Die härteste Hürde für industrielle Endeffektoren ist die Standzeit: Sie müssen unter Volllast über tausende Betriebsstunden wartungsfrei und prozesssicher arbeiten.
Serienreife und Zuverlässigkeit als entscheidende Wasserscheide
Mit dem Schritt von der Machbarkeitsstudie zur Großserie haben sich die Bewertungsmaßstäbe verschoben. Galt vor wenigen Jahren noch ein klavierspielender oder eiergreifender Prototyp als technologische Sensation, fordern Industriekunden bei 25.000 Einheiten vor allem Fertigungskonstanz und hohe MTBF-Werte (Mean Time Between Failures).
Entwickler von KI-Modellen honorieren keine isolierten Spitzenwerte mehr. Entscheidend ist eine präzise Kalibrierungskurve der Hardware. Weicht das Motordrehmoment um 5 Prozent ab, verliert das End-to-End-Steuerungsmodell die Kontrolle über den Greifprozess. Diese Anforderungen zwingen die Fertiger zu rigorosen Qualitätsprüfungen.
Die weltweite Roboterhand-Industrie tritt in ihre entscheidende Skalierungsphase ein – und Chinas Stärke reicht weit über reine Kostenvorteile hinaus. Von der Präzisionsmechanik bis zur Verkapselung flexibler Sensorhäute steht eine vollständige industrielle Wertschöpfungskette bereit. Wer jenseits der 20.000er-Marke Zuverlässigkeit und hohe Fertigungsausbeuten garantiert, wird die physische Interaktion der Robotik von morgen dominieren.
Referenzen:
- IDC Global Embodied AI and Dexterous Hand Market Research Report
- Inspire-Robots Technisches Whitepaper zu Mikro-Linearservozylindern
- Marktstudie zur Endeffektor-Industrie humanoider Roboter in China