25.000 unidades. Esa es la estimación de IDC para el volumen de envíos globales de manos robóticas diestras (dexterous hands) en 2026. Más del 85% de las entregas procederán de fabricantes de China. Esta cifra excluye los componentes integrados de fábrica en robots humanoides completos y se centra exclusivamente en efectores finales comercializados como productos independientes en el mercado abierto.
Durante mucho tiempo, las manos robóticas articuladas multifalángicas fueron consideradas piezas artesanales prohibitivas. Los primeros modelos de la británica Shadow Robot costaban decenas de miles de libras esterlinas. Un mínimo desgaste en un cable de tendón interno bastaba para inutilizar el sistema completo. Sin embargo, al rebasar el listón de las 10.000 unidades, los efectores finales dejan atrás los talleres de laboratorio para convertirse en componentes estandarizados de grado industrial.
La industria manufacturera china ha transformado la estructura de costes del hardware terminal. Desde micromotores sin núcleo hasta matrices de sensores táctiles, la cadena de suministro local ha recortado drásticamente los gastos de producción. Con las compuertas de la producción en masa abiertas, la batalla industrial en torno al diseño mecánico y los algoritmos de IA embodied ha comenzado formalmente.
25.000 unidades marcan el fin de las pruebas de concepto
El mercado mundial de manos diestras experimenta una curva de demanda exponencial. IDC estima que las entregas globales rondarán las 15.000 unidades en 2025 para trepar hasta las 25.000 en 2026. Las previsiones de la consultora apuntan a 88.000 unidades en 2028 y superarán holgadamente las 280.000 unidades para 2030.
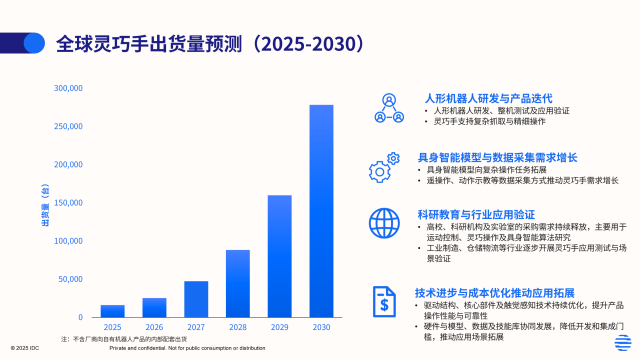 Figura: Previsión global de envíos de manos diestras (2025-2030). Fuente: Informe de investigación de mercado global de IA embodied de IDC.
Esta aceleración sostenida responde al auge de la investigación en inteligencia artificial física y robótica embodied. Para entrenar modelos fundacionales end-to-end, las empresas robóticas deben desplegar flotas masivas de teleoperación y captura de demostraciones. Durante años, la investigación académica recurrió a pinzas paralelas simples de dos dedos, un esquema insuficiente para el aprendizaje generalizado de manipulaciones complejas con múltiples dedos.
El dominio chino con más del 85% del volumen responde a sus maduros conglomerados de fabricación. Cuando una startup internacional diseña una mano robótica, a menudo debe recurrir a costosas contratas externas con ciclos de prueba que demoran meses. En cambio, los equipos de Shenzhen y Dongguan logran iterar tres generaciones de chasis mecánicos y placas de control en apenas dos semanas. La rapidez de respuesta de los proveedores se ha erigido en el factor decisivo de su ventaja operativa.
Cuatro arquitecturas de accionamiento compiten a escala micrométrica
La morfología mecánica de los efectores finales aún no ha convergido en una solución universal. El informe de IDC distingue cuatro vertientes dominantes: accionamiento por tendones, accionamiento directo, sistemas por bieletas/palancas y modelos híbridos. Cada enfoque plantea compromisos específicos en destreza, volumen, transmisión de par y costes de mantenimiento.
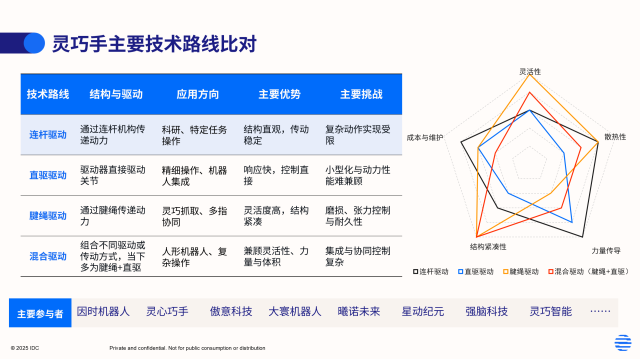 Figura: Comparativa técnica y métricas de desempeño de manos diestras. Fuente: Informe de investigación de mercado global de IA embodied de IDC.
El accionamiento por tendones transmite la fuerza motriz mediante cables de fibra de alta resistencia, lo que permite reubicar los motores en la palma o el antebrazo. Esto reduce el grosor de los dedos y aporta una agilidad sobresaliente, pero las cuerdas sufren fatiga y holguras con el uso prolongado, obligando a emplear sensores y algoritmos complejos de compensación de tensión en tiempo real.
El accionamiento directo monta micromotores en las propias articulaciones de los dedos, reduciendo la cadena cinemática y logrando tiempos de respuesta inmediatos. Al eliminar engranajes intermedios, ofrece gran precisión de control y mantenimiento sencillo, pero el espacio articular limita el tamaño del motor, creando cuellos de botella en par motor y disipación térmica.
El guiado por bieletas emplea enlaces rígidos para una transmisión de fuerza robusta, aunque la cinemática acoplada reduce los grados de libertad. El esquema híbrido fusiona lo mejor de ambos: motores directos en las articulaciones basales de la palma y cables de tendón para la microarticulación de las yemas. Marcas chinas como Inspire-Robots, Lingxin Qiaoshou y OHand avanzan en tolerancias extremas para cada configuración.
Microcilindros y sensórica táctil eliminan el sobrecoste
El obstáculo tradicional que impedía la adopción masiva era la dependencia de piezas críticas importadas. Los micromotores de copa hueca estaban copados por fabricantes europeos a precios prohibitivos. En una mano robótica con 12 o más grados de libertad activos, el coste en motores era sencillamente inasumible.
Los proveedores electromecánicos locales apostaron por innovar en unidades de microaccionamiento integradas. Inspire-Robots, por ejemplo, encapsuló motores sin escobillas, reductores planetarios, husillos micrométricos y encoders en un microcilindro servo lineal unificado. Este módulo reemplaza componentes dispersos y convierte el ensamblaje de cientos de piezas individuales en bloques modulares estandarizados.
La fabricación nacional de componentes redujo drásticamente el coste de adquisición. Sistemas de laboratorio que antes costaban decenas de miles de euros hoy se sitúan entre los 1.500 y 4.500 euros (10.000 a 30.000 RMB). Con costes de hardware reducidos, universidades y laboratorios de software pueden adquirir lotes enteros para entrenamientos en paralelo.
Los avances en sensores táctiles han seguido el mismo camino. Las primeras manos robóticas dependían de sensores de presión puntuales incapaces de advertir deslizamientos o tensiones microscópicas de contacto. Las cadenas de suministro han desarrollado pieles electrónicas flexibles con matrices multieje y sensores visuotáctiles de resolución milimétrica, permitiendo regular dinámicamente la fuerza al sujetar objetos frágiles.
Las líneas industriales rechazan los juguetes frágiles de laboratorio
Pese al entusiasmo en laboratorios de desarrollo, la adopción práctica muestra una marcada segmentación. Los datos de IDC señalan que cerca del 50% de las manos diestras se destinan al ensamblaje e integración de prototipos de robots humanoides. La investigación académica absorbe el 25%, el entrenamiento de modelos de IA el 15%, y la producción industrial y logística apenas copa el 10%.
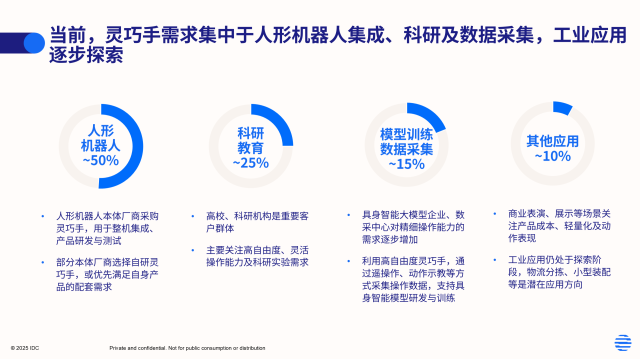 Figura: Distribución de la demanda actual de manos diestras por aplicaciones. Fuente: Informe de investigación de mercado global de IA embodied de IDC.
Esta distribución ilustra los retos pragmáticos del sector fabril. En cadenas de montaje automatizadas con ritmos definidos, las pinzas paralelas neumáticas de dos dedos conservan una hegemonía indiscutible: son robustas, cuestan unos cientos de euros y su mantenimiento es mínimo. Emplear una mano pentadactilar de miles de euros para tareas repetitivas de toma y colocación carece de lógica económica.
El valor real de las manos diestras surge en entornos no estructurados: clasificar bolsas flexibles en centros logísticos, conectar cables planos en fábricas de electrónica o manipular utensilios variables en servicios asistenciales. Para piezas uniformes y fijas, las pinzas rígidas ganan por velocidad de ciclo. Solo ante morfologías desconocidas u operaciones que exigen giros multifalángicos resulta indispensable la libertad de una mano articulada.
Los entornos de producción son despiadados con el desgaste mecánico. El polvo acumulado en las bisagras bloquea las articulaciones, las variaciones térmicas descalibran los sensores y la fatiga tras cientos de miles de ciclos expone la línea a paradas imprevistas.
El primer gran examen para un efector final industrial es su vida útil operativa: debe trabajar de forma ininterrumpida miles de horas bajo cargas pesadas sin precisar reparaciones continuas.
La entrega industrial a escala define la victoria definitiva
Al dar el salto de demostraciones de laboratorio a suministros industriales a gran escala, la vara de medir ha cambiado por completo. Si años atrás los prototipos que tocaban el piano o sujetaban huevos causaban sensación, al enfrentarse a compromisos de entrega de 25.000 unidades el cliente solo valora la consistencia del producto y el tiempo medio entre fallos (MTBF).
Los desarrolladores de IA ya no compran picos de rendimiento teóricos. La calibración uniforme del hardware es el auténtico activo estratégico. Una desviación del 5% en el par motor arruina las inferencias de los modelos end-to-end. Esta exigencia obliga a las factorías a implantar controles de calidad de nivel aeroespacial.
La industria internacional de manos robóticas libra su batalla decisiva en el terreno de la ingeniería, donde la ventaja china trasciende el mero recorte de costes. Desde el mecanizado micrométrico de precisión hasta la encapsulación de piel táctil, la región ha consolidado una base industrial completa. Tras franquear el hito de las 20.000 unidades, solo las arquitecturas que combinen fiabilidad extrema y alto rendimiento de fabricación se asentarán de forma definitiva en el mundo físico.
Enlaces de referencia:
- Informe de investigación de mercado global de IA embodied y manos diestras de IDC
- Libro blanco técnico del microcilindro servo lineal de Inspire-Robots
- Informe de investigación de la industria de efectores finales para robots humanoides en China