25 000 unités. C’est l’estimation d’IDC pour les livraisons mondiales de mains robotiques polyarticulées (dexterous hands) en 2026. Plus de 85 % de ce volume proviendra de fabricants chinois. Cette statistique exclut les composants développés en interne pour les robots humanoïdes intégrés, se concentrant uniquement sur les produits commercialisés de manière autonome sur le marché libre.
Les mains robotiques à doigts multiples ont longtemps été assimilées à des pièces d’artisanat de laboratoire hors de prix. Les premiers modèles de l’entreprise britannique Shadow Robot coûtaient plusieurs dizaines de milliers de livres sterling par unité. Une légère usure sur un câble en acier interne suffisait à paralyser tout le mécanisme. Mais en franchissant le cap des dix mille unités livrées, ces effecteurs terminaux quittent l’artisanat pour devenir de véritables composants industriels standardisés.
La manufacture chinoise a profondément bouleversé la structure de coûts du matériel terminal. Des micromoteurs sans fer aux matrices de capteurs tactiles, les sous-traitants locaux ont réduit drastiquement les dépenses de fabrication. Les vannes de la production de masse étant désormais ouvertes, la compétition industrielle autour des architectures mécaniques et des algorithmes d’IA incarnée (embodied AI) est officiellement lancée.
25 000 unités : la fin du stade de la preuve de concept
Le marché mondial des mains robotiques polyarticulées connaît une accélération marquée de la demande. IDC prévoit environ 15 000 unités livrées en 2025, un chiffre qui grimpera à 25 000 en 2026. Selon les projections de l’institut, les volumes atteindront 88 000 unités d’ici 2028 avant de dépasser le seuil des 280 000 unités en 2030.
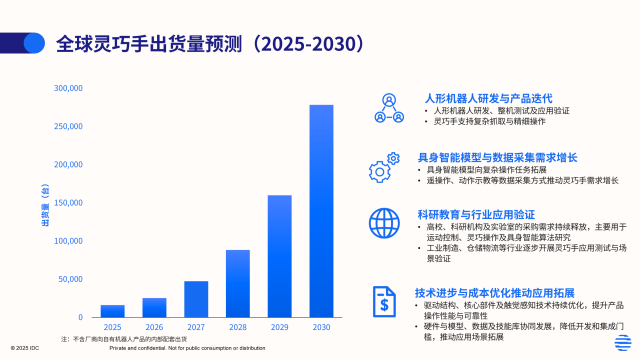 Figure : Prévisions des expéditions mondiales de mains robotiques polyarticulées (2025-2030). Source : Rapport d’étude de marché mondiale IDC sur l’IA incarnée.
Cette courbe ascendante découle directement de l’essor des investissements en IA incarnée. Pour entraîner des modèles de fondation de bout en bout (end-to-end), les concepteurs de robots doivent déployer des bancs massifs de téléopération et d’apprentissage par démonstration. Pendant des années, le monde universitaire s’est contenté de pinces pneumatiques à deux doigts, un palliatif inadapté à l’apprentissage de manipulations complexes à doigts multiples.
Si les constructeurs chinois s’octroient plus de 85 % des livraisons, ils le doivent principalement à la maturité de leurs écosystèmes industriels. Lorsqu’une jeune pousse occidentale conçoit une main robotique, elle dépend souvent de prestataires d’usinage coûteux et de cycles de prototypage s’étalant sur plusieurs mois. À l’inverse, les équipes de Shenzhen ou Dongguan peuvent itérer trois générations de squelettes mécaniques et de circuits imprimés en à peine deux semaines. Cette agilité opérationnelle constitue le moteur clé de leur avantage d’approvisionnement.
Quatre filières d’actionnement rivalisent au micromètre près
La conception mécanique des effecteurs terminaux n’a pas encore convergé vers une solution unique. Le rapport d’IDC distingue quatre grandes filières d’actionnement : par câbles et tendons, par entraînement direct, par tringlerie et liaisons rigides, ou hybride. Chaque architecture impose des arbitrages tranchés entre dextérité, encombrement, transmission de couple et coûts de maintenance.
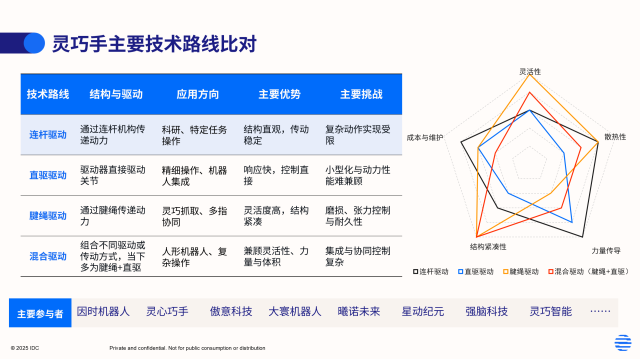 Figure : Comparatif des grandes architectures techniques de mains robotiques et indicateurs radar. Source : Rapport d’étude de marché mondiale IDC sur l’IA incarnée.
L’actionnement par tendons transmet l’effort via des câbles en fibres synthétiques à haute résistance, permettant de déporter les moteurs dans la paume ou l’avant-bras. Cette configuration allège considérablement les doigts et offre une excellente coordination gestuelle, mais les câbles restent sujets à l’allongement et à la fatigue mécanique, ce qui réclame des capteurs et des algorithmes complexes de compensation de tension.
L’entraînement direct intègre les micromoteurs au cœur même des articulations des doigts, assurant une chaîne cinématique minimale et un temps de réponse instantané. Dépourvu de réducteurs intermédiaires complexes, il simplifie la maintenance et maximise la précision, mais l’encombrement des jointures limite la taille du moteur, créant un goulet d’étranglement pour le couple et la dissipation thermique.
La transmission par tringlerie s’appuie sur des bielles rigides fiables, bien que l’interdépendance cinématique restreigne les degrés de liberté. La formule hybride cherche à marier le meilleur des deux approches, avec un entraînement direct au niveau de la paume et des câbles pour les micro-mouvements des phalangettes. Des acteurs chinois comme Inspire-Robots, Lingxin Qiaoshou et OHand affinent leurs tolérances d’usinage selon leurs choix de conception respectifs.
Micro-vérins intégrés et capteurs tactiles font fondre les surcoûts
Le principal obstacle à l’adoption à grande échelle tenait jusqu’ici à la dépendance vis-à-vis des composants importés. Les moteurs à rotor sans fer (coreless) étaient traditionnellement l’apanage de fabricants européens aux tarifs prohibitifs. Pour une main robotique cumulant 12 degrés de liberté actifs ou plus, la seule facture des moteurs devenait dissuasive.
Les équipementiers électromécaniques locaux ont résolu le problème en concevant leurs propres modules de micro-actionnement. À l’image d’Inspire-Robots, ils ont réuni moteur sans balais, réducteur planétaire, vis micrométrique et encodeur absolu dans un micro-vérin servo linéaire monobloc. Ce sous-ensemble hautement intégré remplace l’assemblage manuel de centaines de pièces détachées par un bloc fonctionnel standardisé.
La fabrication locale de ces composants a fait chuter le coût d’acquisition. Les configurations autrefois réservées à la recherche de pointe pour plusieurs dizaines de milliers d’euros se négocient désormais entre 1 500 et 4 500 euros (10 000 à 30 000 RMB). Cette baisse des coûts permet aux universités et aux équipes d’algorithmique de déployer des grappes de mains robotiques pour leurs bancs d’essais parallèles.
Des avancées majeures ont également été réalisées dans la détection tactile. Les premières mains recouraient à des capteurs de pression ponctuels, incapables d’anticiper le glissement ou de cartographier les contraintes de contact microscopiques. Les fournisseurs locaux ont mis au point des peaux électroniques souples matricielles. Associées à des modules visuo-tactiles à résolution millimétrique, elles assurent un contrôle d’effort dynamique indispensable à la manipulation d’objets fragiles.
Les lignes de production industrielle rejettent les jouets d’atelier
Malgré l’effervescence en laboratoire, l’intégration sur le terrain révèle une nette disparité structurelle. Selon IDC, environ 50 % des mains polyarticulées sont actuellement destinées à la R&D et aux tests d’intégration des constructeurs de robots humanoïdes. La recherche académique représente 25 %, l’entraînement d’algorithmes et la collecte de données 15 %, tandis que les ateliers de production et la logistique n’en absorbent que 10 %.
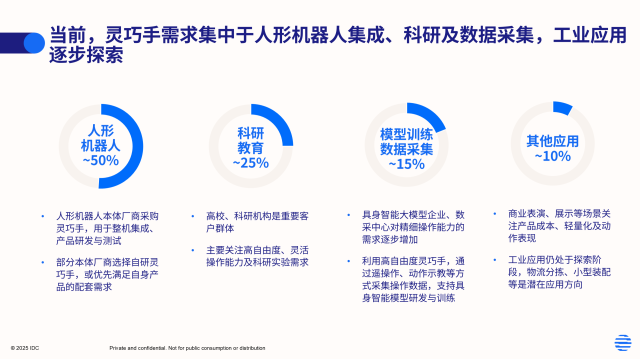 Figure : Répartition sectorielle de la demande actuelle de mains robotiques. Source : Rapport d’étude de marché mondiale IDC sur l’IA incarnée.
Cette répartition rappelle les exigences pragmatiques du monde de l’usine. Sur une chaîne de montage automatisée aux cadences rythmées, les pinces pneumatiques parallèles à deux doigts demeurent intouchables. Robustes, peu coûteuses et faciles à entretenir, elles surpassent largement une main à cinq doigts de plusieurs milliers d’euros pour de simples opérations de saisie-dépose.
La véritable utilité d’une main dextre s’exprime dans les environnements non structurés : trier des sachets souples dans la logistique du commerce en ligne, insérer des nappes de câbles flexibles en usine électronique ou manier des ustensiles variés dans les services à domicile. Pour des pièces rigides et parfaitement positionnées, la pince industrielle garde l’avantage du temps de cycle. Seules les pièces aux géométries aléatoires réclamant des rotations complexes justifient la liberté de mouvement d’une main polyarticulée.
Le milieu industriel ne tolère aucune fragilité mécanique. La moindre particule de poussière grippant une articulation ou les dérives thermiques des capteurs risquent d’entraîner l’arrêt imprévu d’une ligne de fabrication.
Le premier impératif pour entrer en usine reste la durée de vie opérationnelle : ces effecteurs doivent fonctionner sans faille pendant plusieurs milliers d’heures sous forte cadence, sans nécessiter de maintenance récurrente.
La livraison industrielle à grande échelle, véritable juge de paix
Le passage de la démonstration de recherche à la livraison de série a radicalement changé les critères d’évaluation. Il y a quelques années, voir un prototype jouer du piano ou saisir un œuf suffisait à susciter l’admiration. Face à un cahier des charges de 25 000 unités, les industriels n’évaluent plus que la répétabilité de fabrication et le temps moyen entre pannes (MTBF).
Les spécialistes de modèles d’IA n’achètent plus des prouesses isolées : la précision des courbes d’étalonnage matériel constitue leur capital critique. Un écart de couple moteur de seulement 5 % suffit à faire dévier les trajectoires prévues par un modèle de bout en bout. Cette contrainte pousse les fabricants à adopter des critères de contrôle qualité dignes de l’aéronautique.
L’industrie mondiale des mains robotiques s’engage dans sa phase d’industrialisation décisive, et les atouts de la chaîne chinoise dépassent la seule compétitivité-prix. De l’usinage micrométrique à l’encapsulation des peaux tactiles, une assise industrielle globale est en place. Au-delà du cap des 20 000 unités, seules les solutions alliant robustesse éprouvée et rendements de fabrication élevés s’imposeront durablement dans le monde physique.
Références :
- Rapport d’étude de marché mondiale IDC sur l’IA incarnée et les mains robotiques polyarticulées
- Livre blanc technique d’Inspire-Robots sur les micro-vérins servo linéaires
- Rapport de recherche sur l’industrie chinoise des effecteurs terminaux pour robots humanoïdes