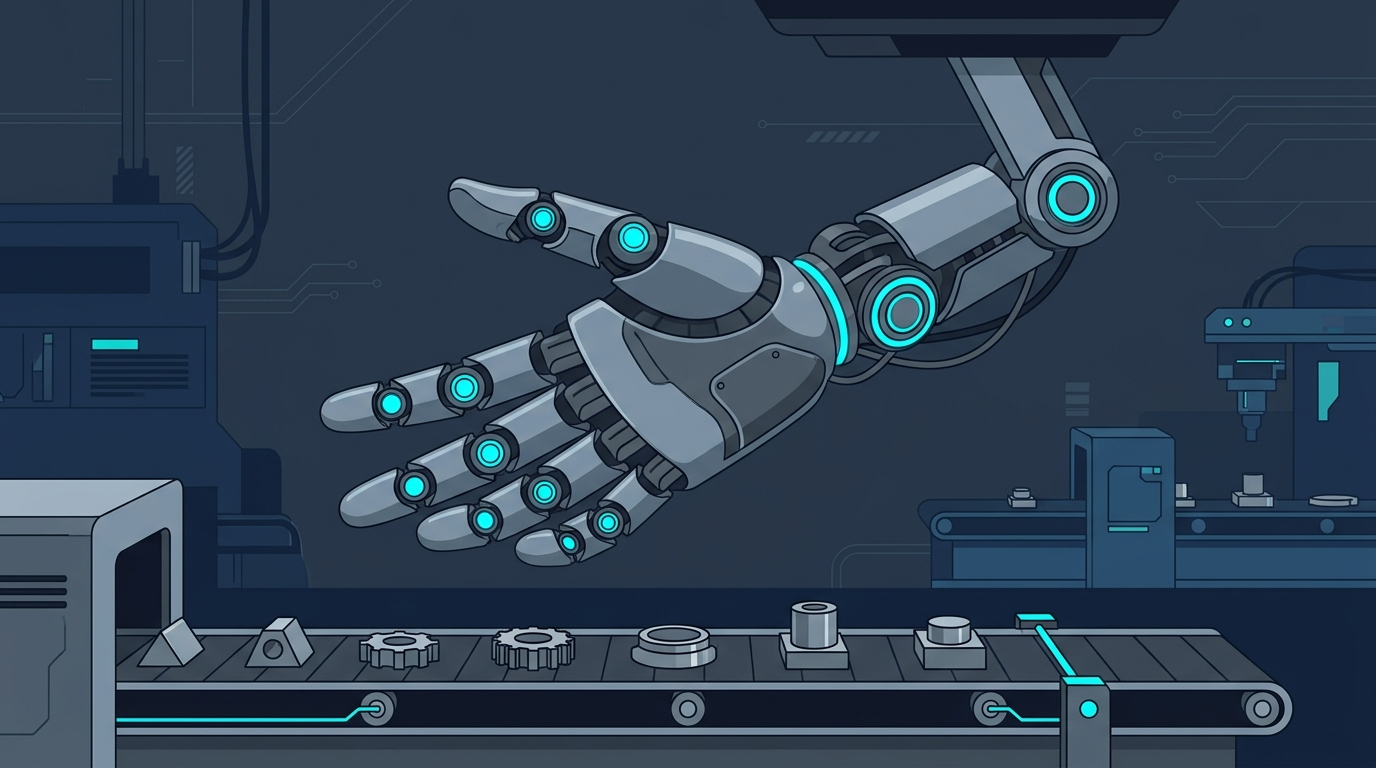
Le 27 octobre 2026, Xiaomi a dévoilé les spécifications de sa main bionique industrielle à haute dextérité. Dotée de 21 degrés de liberté (DoF), de 26 moteurs et d’une matrice de 1 500 points de contact sensoriels, cette structure matérielle a été calibrée pour répondre à 1 827 procédures opérationnelles standardisées (SOP) issues de son usine de véhicules électriques. Les robots dotés d’intelligence artificielle incarnée (Embodied AI) s’affranchissent ainsi des démonstrations de salon consistant à tendre des bouteilles d’eau : cet effecteur terminal prend directement place au sein des postes d’assemblage à haute cadence.
1 827 opérations passées au crible : 21 degrés de liberté comme compromis idéal
Les robots humanoïdes bipèdes multiplient les apparitions dans les salons technologiques, mais leurs préhenseurs terminaux sont longtemps restés cantonnés au stade du prototype. Les pinces pneumatiques traditionnelles à deux doigts ne manipulent que des pièces rigides et calibrées. Face à des faisceaux de câbles déformables ou des agrafes asymétriques, leur rigidité constitue un frein majeur. Quant aux mains polyarticulées de laboratoire, leur mécanique délicate supporte mal l’usure intensive des lignes de production réelles.
Xiaomi a installé son équipe de recherche au cœur de son centre d’essais pilotes. Des ingénieurs ont analysé 2 579 procédures réparties sur 16 postes d’assemblage représentatifs de l’usine Xiaomi EV. En évaluant la répétabilité et la fréquence des gestes, l’équipe a sélectionné 1 827 opérations types pour constituer une base de données de capture de mouvement couvrant 70,8 % des manipulations manuelles des ouvriers.
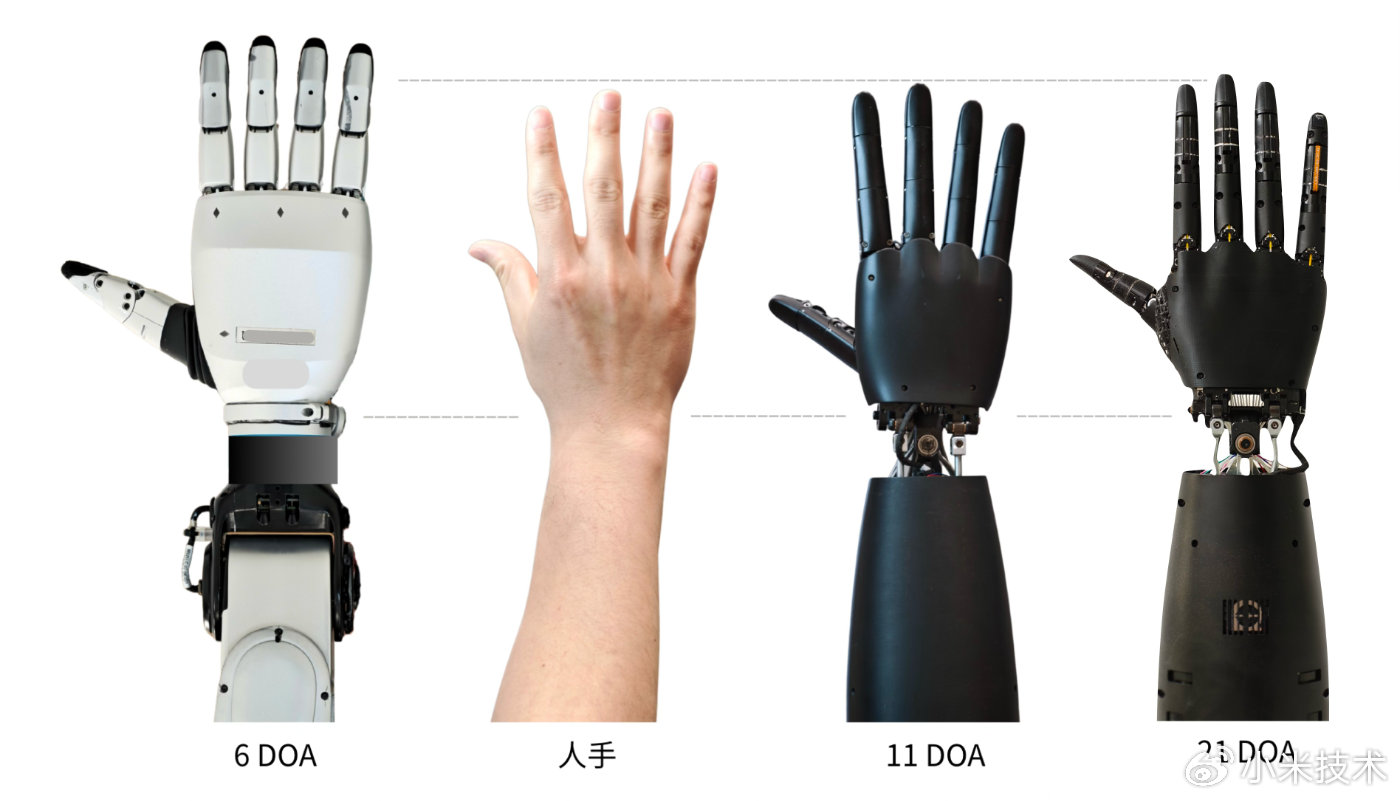
Figure : De gauche à droite : préhenseur à 6 degrés de liberté, main humaine naturelle, pince à 11 degrés de liberté et nouvelle main bionique à 21 degrés de liberté. L’évolution articulaire converge visiblement vers la morphologie osseuse de la main humaine. Source : Déclaration officielle de Xiaomi Technology (Cliché comparatif cinématique)
Cette étude de terrain a balayé l’idée selon laquelle il faudrait empiler un nombre infini d’articulations. Des tests d’ablation ont montré qu’entre 6 et 15 DoF, les taux de réussite de préhension oscillaient fortement. Entre 17 et 21 DoF, le taux de saisie stable a bondi de 15 % à 38 %. Au-delà de 23 DoF en revanche, les gains de couverture gestuelle ont rapidement plafonné, face à un rendement marginal qui s’effondre devant la complexité mécanique grandissante.
Les 21 degrés de liberté représentent ainsi le point d’équilibre quantifié entre flexibilité de manœuvre et complexité mécanique. Les mesures en atelier ont révélé que les ouvriers sollicitaient à 103 % l’abduction latérale de l’articulation métacarpo-phalangienne (MCP) de l’index et à 102 % la flexion-extension de l’interphalangienne proximale (PIP) de l’auriculaire. Cette liberté multidirectionnelle est indispensable au montage de précision. Grâce à ses 21 articulations autonomes, la main adapte aisément ses angles de prise dans les recoins étroits de la carrosserie.
Moteurs déportés dans l’avant-bras : une paume allégée à 324 g et un contrôle de tension sans jeu
Intégrer 21 articulations mobiles dans un volume restreint soulève un problème de masse. Loger 26 micromoteurs dans la paume ferait facilement franchir le cap du kilogramme à l’effecteur. Une telle inertie en bout de bras génère de violentes oscillations lors des déplacements rapides, dégradant la précision de positionnement.
Xiaomi a adopté une topologie hybride dissociant les actionneurs : 16 moteurs à transmission par câbles sont déportés dans le cylindre de l’avant-bras, ne laissant dans la paume que 5 modules à entraînement direct pour les postures clés. Cette architecture décentralisée allège la main à seulement 324 grammes. La réduction de l’inertie assure une rigidité dynamique optimale lors des arrêts brusques et des changements de cap du bras robotique.
En milieu industriel, les transmissions par tendons synthétiques sont sujettes à l’élongation et à l’hystérésis. Après des dizaines de milliers de cycles de traction, les câbles en polymère s’étirent, ce qui fausse les angles articulaires et risque de relâcher les pièces manipulées.
L’équipe d’ingénierie a intégré des capteurs de tension sur toute la chaîne de transmission. Un asservissement rapide échantillonne la tension des câbles des milliers de fois par seconde pour corriger la précharge en temps réel. L’algorithme compense immédiatement les jeux mécaniques et l’allongement matière. Ce contrôle d’effort au niveau matériel assure un couple constant, qu’il s’agisse de manipuler des faisceaux électriques ultrafins ou de lourdes biellettes de suspension métalliques.
Résolution tactile millimétrique et conception modulaire pour l’atelier
L’assemblage avec contact mécanique prolongé ne peut se fier exclusivement à la vision artificielle. Lorsque l’effecteur touche la pièce, les doigts projettent des ombres qui masquent les caméras. L’encliquetage de fixations en angle mort repose entièrement sur le retour tactile.
La surface de la main Xiaomi est recouverte de 1 500 points de mesure tactile formant un maillage continu sur la paume et les doigts. La résolution spatiale atteint 1 millimètre au bout des doigts, sur les pulpes et à la base des phalanges, et 2 millimètres au centre de la paume. Ces capteurs piezorésistifs identifient les arêtes des objets et repèrent en temps réel les micro-glissements, empêchant la chute accidentelle des pièces.
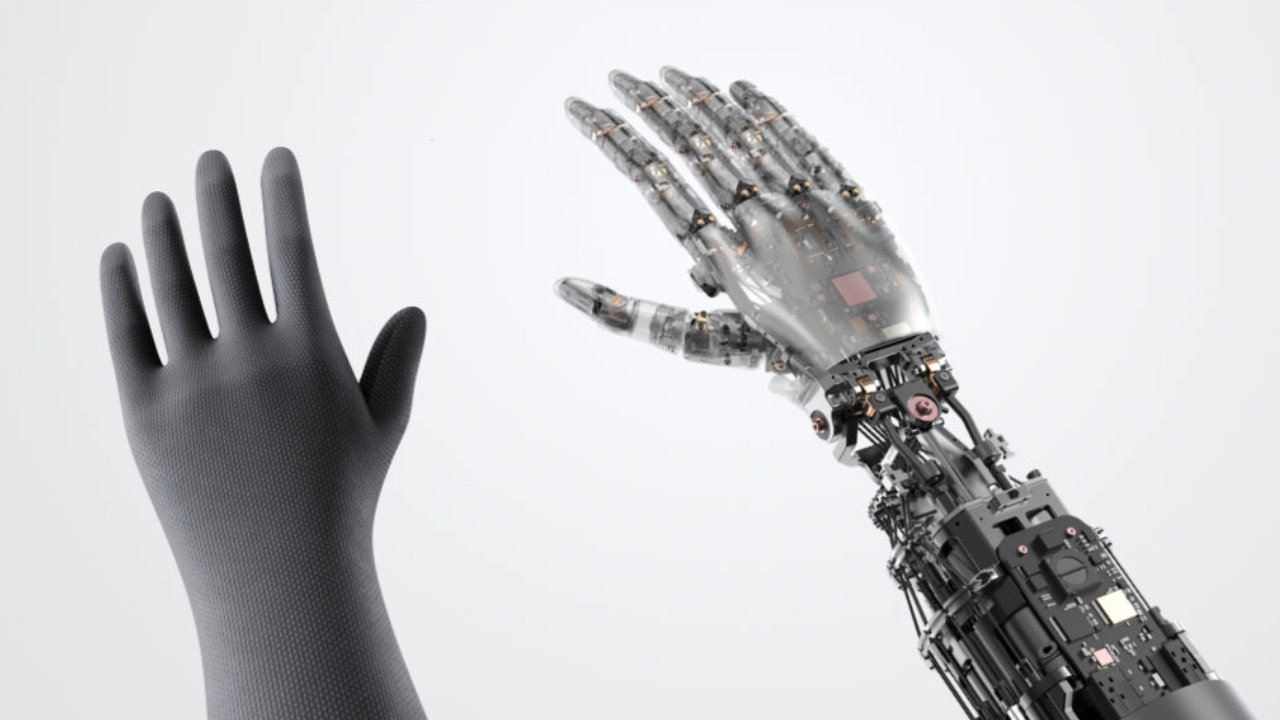
Figure : La main bionique (à droite) aux côtés du gant de capture de données (à gauche). Lorsqu’un opérateur reproduit les mouvements de montage avec le gant, le réseau de capteurs projette la répartition des pressions et la posture articulaire directement sur la main robotique. Source : Déclaration officielle de Xiaomi Technology (Photographie du matériel)
L’apprentissage efficace des modèles d’action dépend de l’isomorphisme sensoriel. Xiaomi a transposé la topologie des capteurs du gant d’apprentissage directement sur la main robotique. Lorsqu’un opérateur équipé du gant effectue une démonstration standardisée, les pressions de la paume et les angles articulaires sont transmis au jumeau numérique. Ce couplage structurel réduit les besoins de nettoyage des données et accélère considérablement la convergence par apprentissage par renforcement des modèles de manipulation de bout en bout.
La rigueur de l’environnement industriel impose également une maintenance aisée. Les brouillards d’huile et la poussière métallique détériorent inévitablement les membranes flexibles. Xiaomi a donc fractionné le réseau tactile en plusieurs modules indépendants : si un capteur de phalange s’endommage, il peut être remplacé sur le poste en quelques minutes, sans avoir à mettre au rebut l’ensemble de la main.
Modèle thermique prédictif et endurance validée sur 150 000 cycles
Le fonctionnement ininterrompu d’une mécatronique aussi dense met la gestion thermique à rude épreuve. Des dizaines de micromoteurs à grande vitesse sont confinés dans l’étroit cylindre de l’avant-bras. Lors du serrage de boulons de châssis ou du maintien de pièces lourdes, l’échauffement des bobinages s’accélère. Une surchauffe abaisse le seuil de désaimantation des moteurs et dégrade les graisses des engrenages.
Outre des caloducs métalliques, Xiaomi a intégré un modèle prédictif thermique exécuté directement sur puce. En s’appuyant sur l’intensité du courant et la vitesse de rotation des axes, l’algorithme anticipe la montée en température interne avec 5 à 10 minutes d’avance et une marge d’erreur inférieure à 3 °C. Le système de régulation ventile dynamiquement les charges entre les doigts pour lisser les pics de puissance et prévenir les surchauffes localisées.
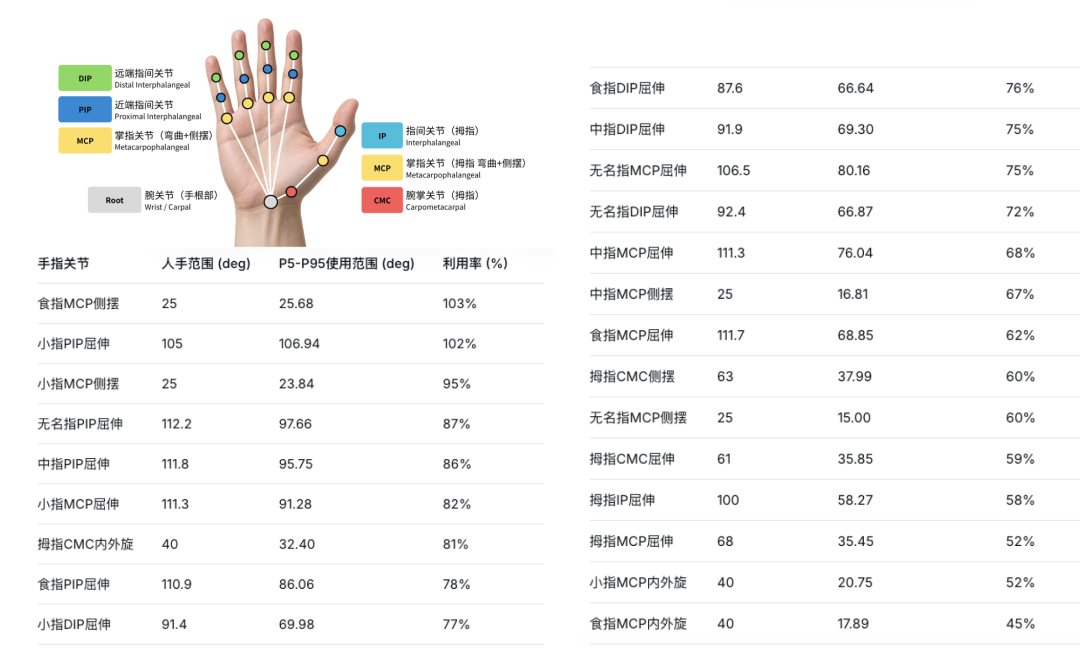
Figure : Amplitudes de mouvement et données d’ablation d’utilisation articulaire issues de l’usine de véhicules électriques. Des taux d’utilisation supérieurs à 100 % sur les mouvements latéraux de l’index et de l’auriculaire ont guidé l’optimisation cinématique. Source : Centre Pilote de Robotique de Xiaomi (Tableau cinématique)
Pour la protection matérielle, les jointures du carter sont scellées par des membranes microporeuses respirantes combinées à des feuilles de graphite thermo-conductrices. La main a franchi avec succès un protocole d’endurance de plus de 150 000 cycles de préhension intensive. Les tests de résistance confirment que les câbles internes et les roulements conservent leur intégrité sous contrainte cyclique, bravant poussière et vibrations prolongées.
Pinces dédiées ou mains anthropomorphes : le duel des lignes flexibles
La manipulation robotique se trouve à la croisée des chemins. Les ingénieurs en automatisation classique privilégient les pinces pneumatiques dédiées : peu onéreuses, elles affichent un temps moyen entre pannes (MTBF) de plusieurs millions de cycles et une robustesse irréprochable. De ce point de vue, une main humanoïde à 21 degrés de liberté paraît excessivement complexe : chaque moteur supplémentaire équivaut à un point de défaillance potentiel.
Toutefois, la flexibilité exigée par l’industrie moderne bouleverse cette équation. La production mixte de plusieurs véhicules sur une même chaîne est désormais la règle, imposant des changements d’outillage fréquents. Avec des pinces spécifiques, chaque nouveau modèle nécessite la fabrication de moules dédiés, de longues interruptions de ligne et un stockage encombrant d’outillages coûteux. De plus, des tâches souples comme le raccordement de durites restent inaccessibles aux pinces rigides à deux doigts.
En ciblant directement 1 827 procédures industrielles concrètes, Xiaomi affirme sa volonté d’industrialiser un effecteur polyvalent. Si une main bionique peut saisir des centaines de composants différents, la transition vers un nouveau modèle de véhicule se résume à déployer une nouvelle stratégie logicielle, sans remplacer le préhenseur physique. Les gains de temps et la réutilisation des équipements amortissent ainsi l’investissement consenti dans le matériel.
Face à la référence industrielle des millions de cycles sans maintenance, les 150 000 cycles actuels constituent une étape intermédiaire appelée à s’améliorer. Cependant, quitter les démonstrations de salon pour affronter les tolérances et les aléas d’une ligne d’assemblage réelle représente un bond décisif vers des robots humanoïdes véritablement opérationnels.
Références :
- Chaîne technique officielle de Xiaomi : Avancées sur la main bionique pour environnements industriels
- Centre d’essais pilotes de Xiaomi Robotics : Données d’ablation cinématique sur les processus d’assemblage automobile