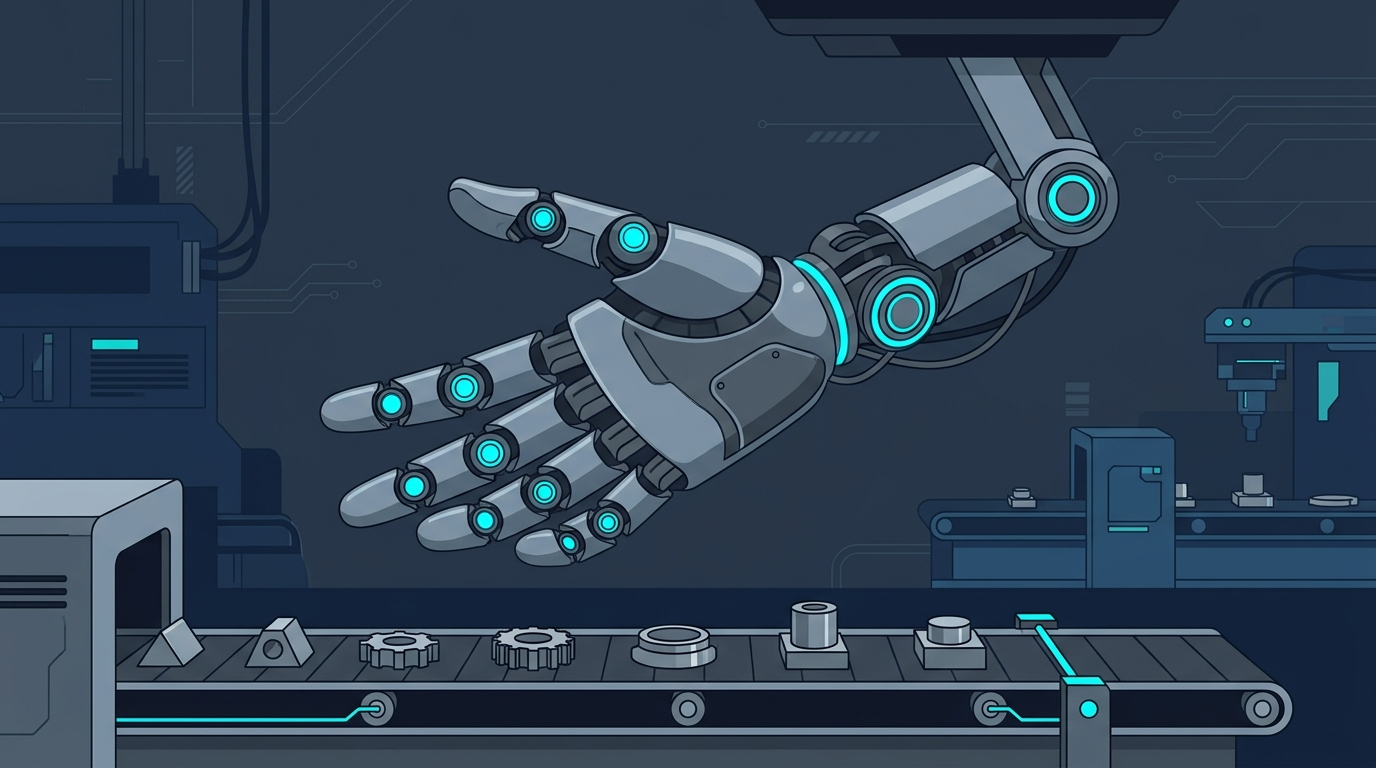
2026年10月27日、Xiaomi(シャオミ)は産業用途を想定したバイオニックロボットハンド(霊巧手)の研究開発成果を公表した。21の自由度(DoF)、26基の駆動モーター、1500点の高密度触覚センシング素子を備え、ハードウェア仕様はEV工場の1827件におよぶ作業標準手順書(SOP)と照合して設計された。身体性AI(Embodied AI)ロボットは展示場での「ペットボトル手渡しデモ」を脱し、エンドエフェクターとして高サイクルな車両総組立ラインの現場へと直接投入される。
自動車1827工程の選別から導き出した「21自由度」という最適解
二足歩行ロボットが技術展示会で注目を浴びる一方で、末端のロボットハンドは長らくコンセプト実証の域を出ずにいた。従来の空圧式2指グリッパーは定型的なワークの搬送しか行えず、柔軟なワイヤーハーネスや異形状クリップの組み付けには対応できない。一方で実験室生まれの多指ハンドは構造が繊細すぎて、実際の組み立てラインにおける過酷な摩擦や機械的摩耗に耐えられなかった。
Xiaomiは開発拠点をパイロット生産センターに置いた。エンジニア陣がXiaomi EVスマート工場に常駐し、16の代表的な組立工程にわたる2579件の作業手順を詳細に分析。作業頻度と動作再現性の評価を経て、最終的に1827件の典型工程を抽出してモーションキャプチャデータベースを構築した。これは人間の手作業工程の70.8%を網羅する規模となる。
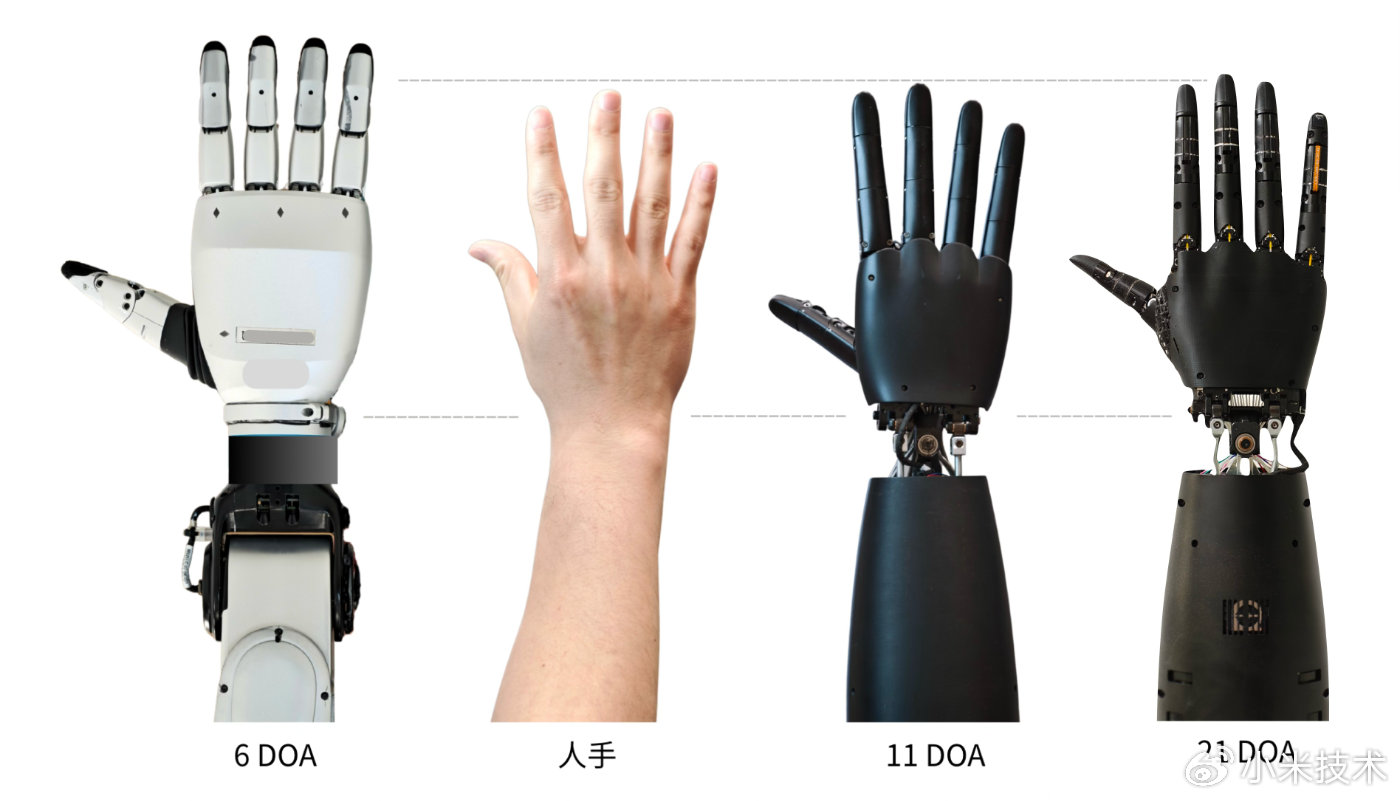
図:左から順に6自由度ロボットハンド、人間の手、11自由度グリッパー、そして新型の21自由度バイオニックハンド。関節可動域の進化が人間の骨格形態へと収束していく様子が明確に示されている。出典:Xiaomi技術公式発表(運動学比較撮影)
この産業データセットは、「自由度を増やせば増やすほど良い」という安直な思い込みを覆した。アブレーション実験によると、自由度が6から15の間では把持成功率に大きなばらつきが見られた。一方、自由度を17から21まで引き上げると、平均把持成功率は15%から38%向上した。しかし、自由度が23を超えると把持カバー率の伸びは急激に鈍化し、ハードウェアの追加コストに対する限界利益が急速に低下した。
こうして「21自由度」が、操作の柔軟性と機械的複雑性を高い次元で両立する定量解として導かれた。現場の実測データでは、組立工の示指中手指節関節(MCP)の外転・内転稼働率は103%、小指近位指節間関節(PIP)の屈曲・伸展稼働率は102%に達していた。多方向への関節可動こそが精密組立の基礎となる。21の独立関節を備えることで、ロボットハンドは狭い車室内やシャシー間隙でも自在に把持角度を切り替えることが可能になった。
モーターの前腕移設で掌を324gに軽量化、張力制御で腱駆動のバックラッシュを根絶
コンパクトな容積に21個のアクティブ関節を組み込む際、最大の障壁となるのがハンド部の重量だ。26基のモーターを掌の中に詰め込めば、エンドエフェクターの重量は容易に1キログラムを超えてしまう。手先重量の増大はロボットアームの高速移動時に激しい振動を誘発し、先端の位置決め精度を著しく悪化させる。
そこでXiaomiは、駆動部を分離したハイブリッドトポロジー配置を採用した。16基のワイヤー駆動用モーターを前腕部の筒体に集約し、掌内には重要姿勢を司る5基のダイレクトドライブユニットのみを残した。この分散レイアウトにより、掌本体の重量をわずか324グラムまで削減することに成功。末端の慣性モーメントが低減されたことで、ロボットアームが急停止や急反転を繰り返しても優れた動剛性を維持できる。
ワイヤー(腱)駆動方式を工業現場に導入する上で付きまとうのが、経年伸びとヒステリシス(応答遅れ)の課題だ。高分子伝動ワイヤーは何万回もの往復牽引を受けるうちに素材が伸び、関節角度の検出誤差を引き起こす。これが指の脱調やワークの落下リスクへと直結する。
開発チームは伝動経路に高精度張力センサーを直接組み込み、超高速フィードバック制御によって予圧を動的に補正する仕組みを構築した。システムは1秒間に数千回の張力サンプリングを実施。ワイヤーの伸びや機械摩耗に伴う行程の遊び(バックラッシュ)をアルゴリズムがリアルタイムで補償する。このハードウェアレベルの張力制御により、繊細なワイヤーハーネスから重量のある金属ロッドまで、常に安定したトルクで確実に保持できる。
掌全体を覆うミリ単位の触覚と、現場保守を見据えたモジュール設計
複雑な接触組立作業を視覚センサーだけに依存することは不可能だ。ロボットハンドが部品表面に接近するとカメラ視野は影に覆われ、クリップの嵌合など死角で生じる微細な接触は触覚フィードバックに頼るほかない。
Xiaomiのバイオニックハンド表面には1500点におよぶ触覚センシングセルが配置され、掌全体を覆う知覚アレイを形成している。指先、指腹、指の付け根の空間分解能は1ミリメートルに達し、掌中央部でも2ミリメートルの分解能を維持。高密度な圧力検知ユニットが物体のエッジを正確に識別し、ミクロン単位の微小な滑り兆候をリアルタイムに検知して部品の脱落を未然に防ぐ。
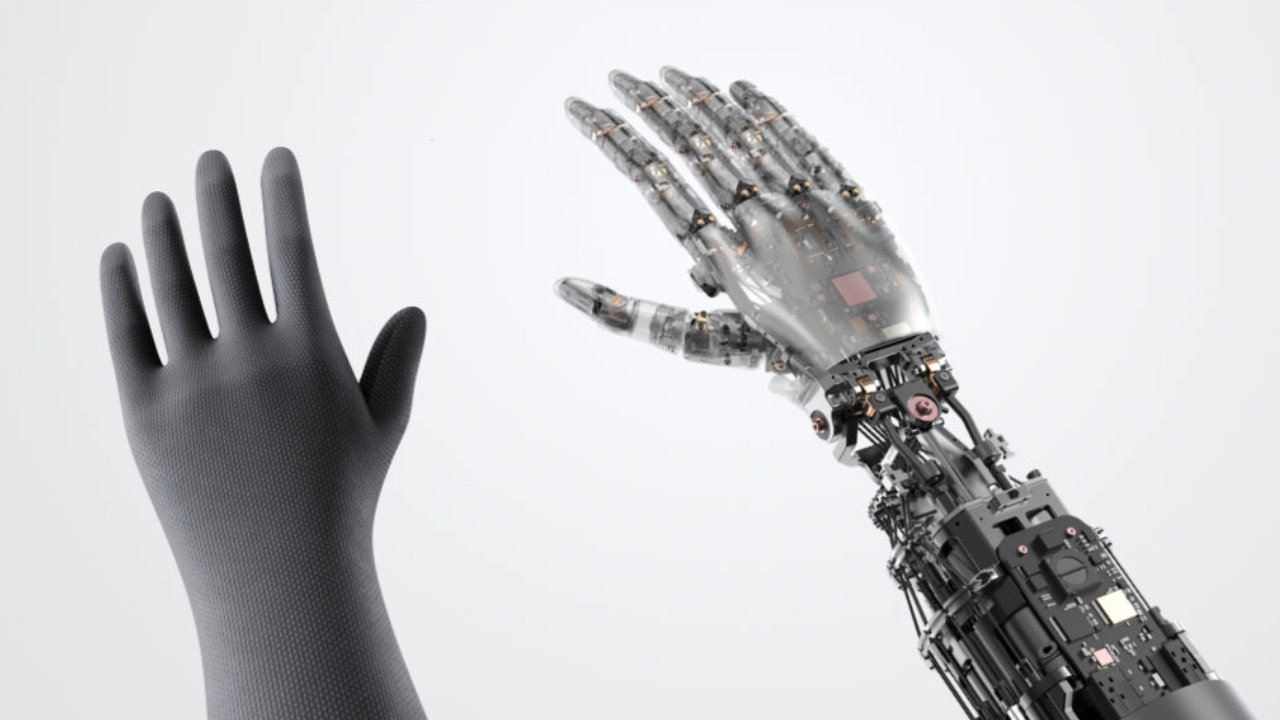
図:バイオニックハンド(右)と高密度データ収集グローブ(左)。作業者が触覚グローブを装着して標準作業を行うと、圧力分布と関節角度の信号がリアルタイムにロボットハンド側へマッピングされる。出典:Xiaomi技術公式発表(ハードウェア実機写真)
現場データをAIへ効率的に学習させるには「知覚の同型性」が欠かせない。Xiaomiは触覚データグローブとロボットハンドの間で共通のセンサ構成を採用した。熟練作業員がデータ収集グローブを装着して手本を示せば、圧力分布と関節角度がそのままデジタルツイン環境へとリダイレクトされる。この構造マッピングによって教示データの前処理やクリーニングの計算負荷が大幅に省かれ、エンドツーエンド動作方策モデルの強化学習収束速度が劇的に向上した。
さらに過酷な工場環境では、現場でのメンテナンス性も厳しく問われる。作業場に漂うオイルミストや粉塵は、表面のフレキシブルセンサー層を容易に痛めてしまう。Xiaomiは掌の触覚アレイを複数の独立モジュールに分割。特定の指節センサーが損傷した場合でも、ステーション現場で該当モジュールのみを即座に交換できる設計とし、一部の摩耗によるアセンブリ全体の全損廃棄を防いでいる。
オンライン熱予測モデルで発熱を抑制、15万回の高負荷耐久テストを突破
高密度な電気機械部品の連続稼働は、熱管理の面でも過酷な課題を突きつける。細い前腕ハウジング内には数十基の小型高回転モーターが密集している。アンダーボディのボルト締め付けや重量物の保持が続くと、コイルの発熱量は一気に急上昇する。許容温度を超えるとモーターの減磁リスクが高まるだけでなく、伝動部の潤滑グリスが熱劣化を起こして破損の原因となる。
Xiaomiは金属放熱流路の配置に加え、エッジ側でリアルタイムに稼働する熱予測モデルを導入した。入力電流と各軸の回転数に基づき、制御アルゴリズムがモーターコアの温度上昇を5〜10分前に誤差3℃以内の精度で予測する。この予測に基づき熱管理システムが各モーターの出力配分を動的に調整。各指で負荷を分散させてピーク電力をずらし、特定部位への熱集中を未然に防いでいる。
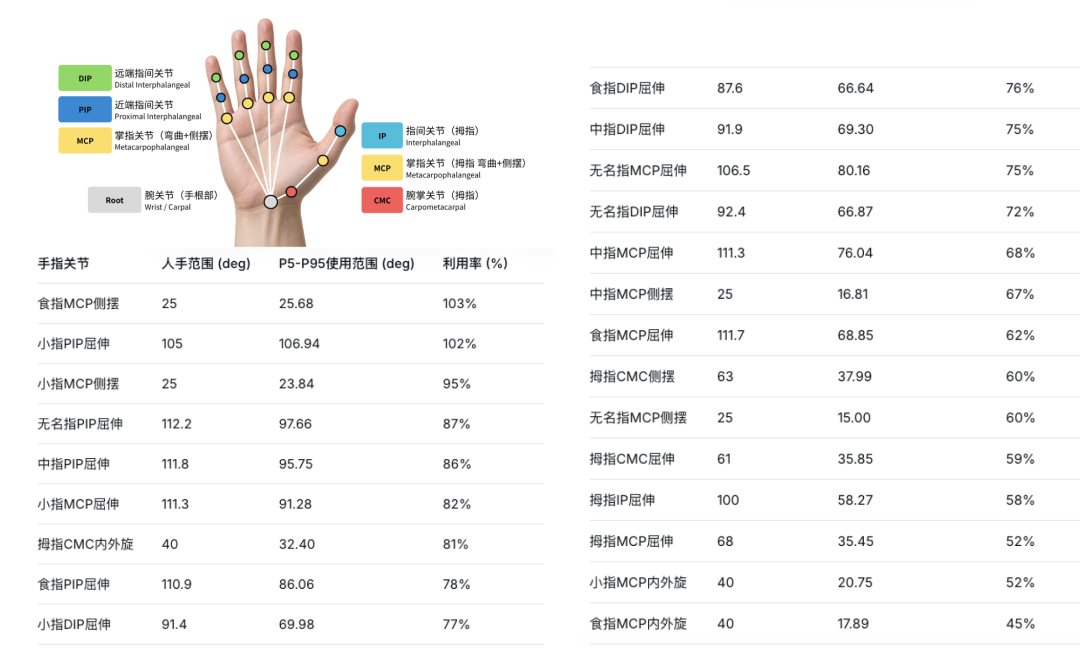
図:EV工場の実作業から抽出された手指関節の可動域と利用率アブレーションデータ。示指や小指の外転稼働率が100%を超えるなど、構型最適化の定量的な裏付けとなった。出典:Xiaomiロボットチーム パイロット生産センター(運動学算出表)
耐久性の確保に向けて、筐体の接合部には微小孔通気膜と高熱伝導グラファイトシートを採用。バイオニックハンド全体で15万回を超える高負荷把持疲労試験を完了した。耐久試験データによると、内部の主要ワイヤーやベアリングは交番応力下でも構造健全性を保ち、粉塵や連続振動に耐えうる堅牢性を実証している。
専用グリッパーか汎用ハンドか:フレキシブル組立ラインにおける設計思想の対決
身体性AIのエンドエフェクター市場では、今なお2つの対照的なアプローチが対立している。従来のファクトリーオートメーション技術者は、構造が単純な空圧式専用グリッパーを支持する。専用爪であれば1セット数千元(数万円程度)で作れ、MTBF(平均故障間隔)は数百万サイクルに達し、信頼性は極めて高い。その立場から見れば、21自由度を持つ生体模倣ハンドはあまりにも過剰設計であり、26基ものモーターを積むことは「26箇所の故障リスク」を抱え込むことに他ならない。
しかし、近年のフレキシブル生産への要請が製造現場のパラダイムを塗り替えつつある。多車種混流生産やパーソナライズ仕様が当たり前となった現代の自動車組立ラインでは、モデルチェンジが日常茶飯事だ。専用治具を用いる従来ラインでは、新車種を1つ追加するたびに金型を新規設計し、ラインを止めて調整を行わねばならず、治具保管場所の肥大化と巨額の埋没費用が発生する。加えて、変形しやすいゴムホースの差し込みといった柔軟作業には、従来の2指グリッパーでは到底対応できない。
Xiaomiが「1827件のSOP」に焦点を絞り込んだことは、汎用エンドエフェクターの実用化に対する明確な意思表示だ。もし1組のバイオニックハンドが何百種類もの部品の把持・組み付けに対応できれば、段取り替え時にはソフトウェアの方策モデルを更新するだけで済み、ハンド自体の物理的な交換が不要になる。汎用性がもたらす工数削減と設備の長期転用は、初期のハードウェア開発投資を十分に相殺しうる。
数百万サイクルの無停止稼働を求める産業界の要求水準に対して、15万回の耐久実績はまだ発展途上のマイルストーンに過ぎないかもしれない。だが、ロボットハンドが展示場のデモを脱し、寸法公差が飛び交う本物の製造ラインに身を投じたこと自体が、汎用ロボット実用化に向けた決定的な一歩であることは間違いない。
参照リンク:
- Xiaomi技術公式Weibo『産業シーンに向けたバイオニックロボットハンドの研究開発成果』
- Xiaomiロボットチーム パイロット生産センター 自動車製造工程アブレーション解析データ