Am 27. Oktober 2026 stellte Xiaomi die technischen Spezifikationen seiner industriellen bionischen Roboterhand vor. Ausgestattet mit 21 Freiheitsgraden (DoF), 26 Antriebsmotoren und 1.500 taktilen Messpunkten wurde die Hardware exakt auf 1.827 standardisierte Arbeitsabläufe (SOPs) moderner Automobilwerke abgestimmt. Damit verabschiedet sich verkörperte KI (Embodied AI) von reinen Vorführaufgaben wie dem Reichen von Wasserflaschen auf Messen: Der Endeffektor rückt unmittelbar in die hochgetaktete Endmontage ein.
1.827 Fertigungsschritte als Maßstab: 21 Freiheitsgrade als optimaler Kompromiss
Während zweibeinige humanoide Roboter auf Tech-Messen für Aufsehen sorgen, verharren ihre Endeffektoren oft im Prototypenstadium. Herkömmliche pneumatische Zweifingergreifer bewältigen lediglich starre, geometrisch einfache Werkstücke. Sobald biegeschlaffe Kabelbäume oder unregelmäßig geformte Rastclips montiert werden müssen, stoßen starre Greifer an ihre Grenzen. Labor-Roboterhände wiederum sind mechanisch filigran konstruiert; ohne Erprobung unter realen Schichtbedingungen halten sie den Dauerbelastungen industrieller Fertigungslinien kaum stand.
Xiaomi verlegte das Entwicklungszentrum direkt in sein Pilotwerk. Ingenieure begleiteten den Fertigungsalltag in der Xiaomi-EV-Fabrik und analysierten 2.579 Arbeitsschritte an 16 repräsentativen Montageabschnitten. Nach Bewertung von Taktfrequenzen und Bewegungswiederholbarkeit filterte das Team 1.827 typische Arbeitsgänge heraus und baute eine Motion-Capture-Datenbank auf, die 70,8 % aller manuellen Montagetätigkeiten abdeckt.
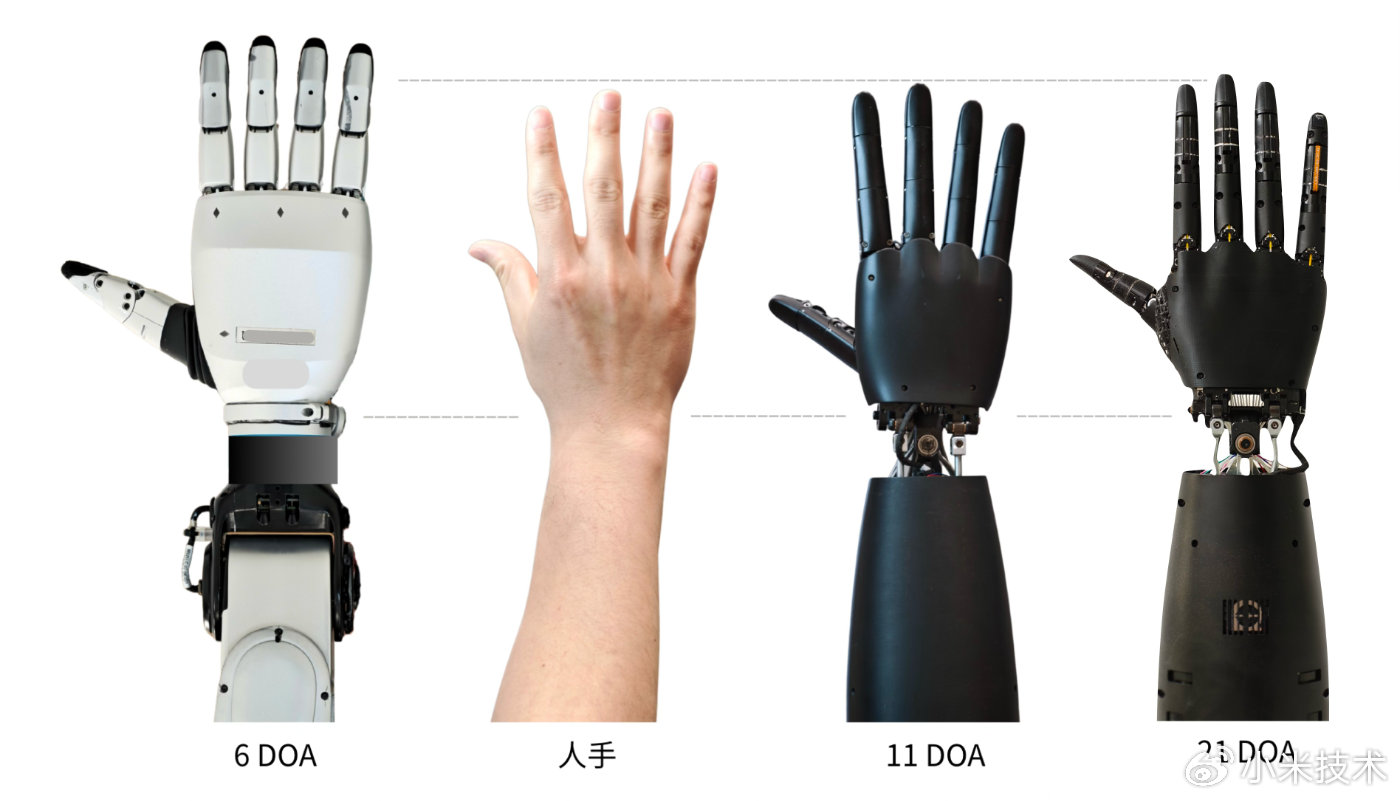
Abbildung: Von links nach rechts: Greifer mit 6 Freiheitsgraden, eine menschliche Hand, ein 11-DoF-Greifer und die neue bionische Hand mit 21 Freiheitsgraden. Die iterative Gelenkentwicklung nähert sich spürbar der menschlichen Knochenstruktur an. Quelle: Offizielle Xiaomi-Technologie-Mitteilung (Kinematik-Vergleichsbild)
Dieser reale Datensatz widerlegte die Annahme, man müsse blind möglichst viele Freiheitsgrade addieren. Ablationsexperimente zeigten, dass die Greifzuverlässigkeit im Bereich zwischen 6 und 15 Freiheitsgraden stark schwankte. Eine Anhebung auf 17 bis 21 Freiheitsgrade steigerte die stabile Greifquote um 15 % bis 38 %. Jenseits von 23 Freiheitsgraden flachte der Zuwachs der Griffabdeckung jedoch drastisch ab – der Grenznutzen der mechanischen Komplexität brach ein.
21 Freiheitsgrade erwiesen sich als der quantifizierte Sweet Spot zwischen Handhabungsflexibilität und mechanischer Beherrschbarkeit. Reale Betriebsdaten ergaben, dass Werker am Zeigefinger-Grundgelenk (MCP) eine Spreiznutzung von 103 % und am proximalen Interphalangealgelenk (PIP) des kleinen Fingers eine Beugenutzung von 102 % erreichten. Diese mehrachsige Beweglichkeit ist das Fundament präziser Montage. Dank der 21 unabhängigen Gelenke kann die Roboterhand Greifwinkel selbst im engen Fahrzeugchassis flexibel anpassen.
Motoren in den Unterarm verlegt: 324 g Handgewicht und Zugkraftregelung gegen Seilspiel
Die Integration von 21 beweglichen Gelenken auf engstem Raum wirft vor allem ein Gewichtsproblem auf. Würden alle 26 Motoren in der Handfläche untergebracht, stiege das Eigengewicht schnell über 1 Kilogramm. Eine zu hohe Masse am Armende führt bei schnellen Verfahrbewegungen zu massiven Trägheitskräften und Schwingungen, was die Positioniergenauigkeit zerstört.
Xiaomi setzt deshalb auf eine getrennte Hybrid-Topologie: 16 seilzuggetriebene Motoren wurden in das Gehäuse des Unterarms ausgelagert. Im Inneren der Handfläche verbleiben lediglich 5 Direktantriebe für kritische Haltungskorrekturen. Dieser dezentrale Aufbau drückt das reine Handgewicht auf 324 Gramm. Das verringerte Trägheitsmoment sichert dem Roboterarm bei abrupten Brems- und Richtungswechseln eine exzellente dynamische Steifigkeit.
Seilzugantriebe neigen im industriellen Dauereinsatz zu Dehnung und Hysterese. Polymer-Zugseile dehnen sich nach Zehntausenden Lastwechseln minimal aus, was zu Winkelfehlern an den Gelenken führt – Werkstücke drohen abzurutschen oder Finger blockieren.
Das Entwicklungsteam integrierte deshalb hochpräzise Zugkraftsensoren in den Antriebsstrang. Ein schneller Regelkreis tastet die Seilspannung tausendfach pro Sekunde ab und gleicht die Vorspannung dynamisch an. Der Algorithmus kompensiert Seillängung und mechanischen Verschleiß in Echtzeit. Diese hardwarenahe Kraftregelung sorgt dafür, dass die Hand sowohl dünne Kabeladern als auch schwere Fahrwerkslenker mit reproduzierbarem Drehmoment greift.
Millimetergenaue Taktilität und modulare Wartung für den Werkstatteinsatz
Komplexe Kontaktaufgaben lassen sich nicht allein über Kamerasysteme lösen. Sobald sich der Greifer Werkstückoberflächen nähert, werfen Finger Schatten auf das Sichtfeld. Das Einrasten von Clips in Totwinkeln erfordert zwingend taktiles Gespür.
Die Oberfläche der Xiaomi-Roboterhand ist mit 1.500 taktilen Messpunkten überzogen, die ein lückenloses Sensorfeld über Handfläche und Finger bilden. An den Fingerspitzen, Fingerbeeren und Gelenkansätzen liegt die räumliche Auflösung bei 1 Millimeter; in der Handflächenmitte beträgt sie 2 Millimeter. Die dichten Drucksensoren erfassen Konturen präzise und registrieren minimale Schlupftendenzen im Mikrometerbereich, wodurch Bauteilabstürze verhindert werden.
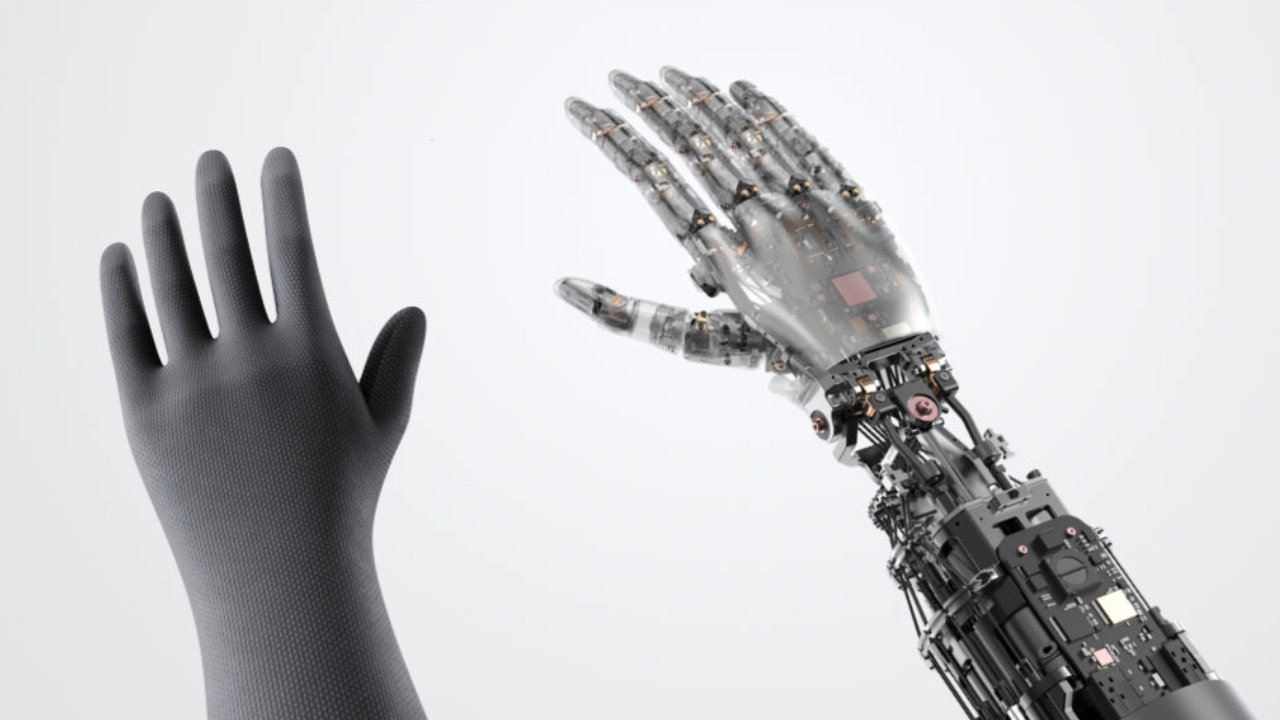
Abbildung: Die bionische Hand (rechts) neben dem hochauflösenden Datenerfassungshandschuh (links). Demonstriert ein Werker Arbeitsschritte mit dem Handschuh, überträgt das Sensorfeld Druckprofile und Gelenkpositionen unmittelbar auf die Roboterhand. Quelle: Offizielle Xiaomi-Technologie-Mitteilung (Hardware-Aufnahme)
Das schnelle Trainieren der KI-Modelle erfordert sensorische Isomorphie. Xiaomi übertrug die Sensoranordnung des Datenerfassungshandschuhs direkt auf die Roboterhand. Führt ein Fabrikarbeiter Montageschritte mit dem Handschuh vor, fließen Druckprofile und Gelenkwinkel synchron in die Digital-Twin-Umgebung. Dieses strukturelle Mapping erspart aufwendiges Bereinigen von Teleoperationsdaten und beschleunigt das Reinforcement Learning für End-to-End-Steuerungsmodelle erheblich.
Zudem verlangt das raue Fabrikumfeld kompromisslose Wartbarkeit. Ölnebel und Metallstäube greifen flexible Sensorschichten unweigerlich an. Xiaomi teilte das taktile Sensorfeld deshalb in mehrere autarke Module auf. Beschädigte Fingerglieder können direkt am Montagearbeitsplatz einzeln getauscht werden, ohne dass die gesamte Hand kostenintensiv ersetzt werden muss.
Thermisches Prädiktionsmodell dämpft Motorüberhitzung bei 150.000 Zyklen
Der Dauerbetrieb hochintegrierter Mechatronik stellt das Wärmemanagement vor extreme Herausforderungen. Im engen Unterarmgehäuse sitzen Dutzende hochdrehende Mikromotoren dicht gedrängt. Beim Festziehen von Unterbodenschrauben oder Halten schwerer Komponenten steigt die Wicklungstemperatur rasant an. Unkontrollierte Hitze schwächt nicht nur das Magnetfeld der Motoren, sondern zersetzt auch die Schmierstoffe der Getriebe.
Neben metallischen Wärmeleitkanälen implementierte Xiaomi ein lokales Echtzeit-Wärmeprognosemodell auf Chipebene. Anhand des aktuellen Stromverbrauchs und der Drehzahlen prognostiziert der Steueralgorithmus die Motortemperaturen 5 bis 10 Minuten im Voraus – mit einer Abweichung von unter 3 °C. Das Wärmemanagement verteilt Lastspitzen dynamisch auf verschiedene Fingergelenke, um punktuelle Überhitzung zu verhindern.
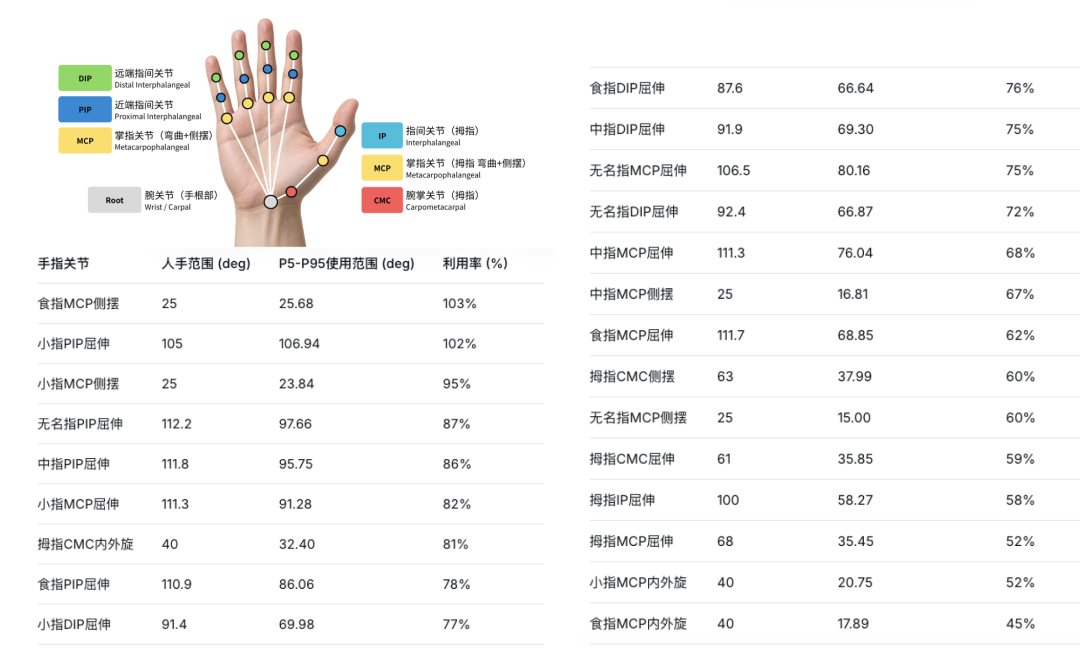
Abbildung: Aus EV-Montageabläufen abgeleitete Daten zu Gelenkbewegungsumfängen und Nutzungshäufigkeiten. Nutzungsgrade von über 100 % bei Seitenbewegungen von Zeige- und kleinem Finger bildeten die Grundlage für die Kinematik-Optimierung. Quelle: Xiaomi Robotik-Pilotzentrum (Kinematik-Auswertungstabelle)
Gehäusedichtungen verfügen über mikroporöse Belüftungsmembranen und Graphit-Wärmeleitfolien. Die Hand absolvierte bereits über 150.000 Zyklen in harten Greifermüdungstests. Belastungstests belegen, dass die inneren Seilzüge und Lager wechselnden mechanischen Spannungen standhalten und gegen Staub und Vibrationen gewappnet sind.
Spezialgreifer versus Universalgreifer: Richtungsstreit an flexiblen Fertigungslinien
In der Robotik stehen sich zwei Philosophien gegenüber: Traditionelle Automatisierungsingenieure schwören auf pneumatische Spezialgreifer. Ein maßgeschneiderter Greifer kostet nur wenige hundert Euro, erreicht Millionen störungsfreier Arbeitszyklen und bietet unschlagbare Zuverlässigkeit. Aus diesem Blickwinkel wirkt eine anthropomorphe 21-DoF-Hand überzüchtet: 26 Motoren bedeuten 26 potenzielle Fehlerquellen.
Allerdings erzwingt der Trend zu flexibler Fertigung ein Umdenken. Die Mischproduktion unterschiedlicher Modelle auf einer Linie gehört im Automobilbau längst zum Alltag. Bei konventionellen Greifern erfordert jede Modellpflege neue Spezialwerkzeuge, lange Rüstzeiten und teure Lagerhaltung für Vorrichtungen. Flexible Aufgaben wie das Stecken weicher Schläuche überfordern starre Greifer ohnehin.
Dass Xiaomi die Entwicklung an 1.827 realen SOPs ausgerichtet hat, unterstreicht den Anspruch auf praxistaugliche Universalität. Kann eine bionische Hand Hunderte Bauteile flexibel greifen, genügt bei Modellwechseln das Aufspielen neuer Software-Steuerungsprofile – der mechanische Greifer bleibt unverändert montiert. Diese Flexibilität spart langfristig Rüstzeiten und Vorrichtungskosten, wodurch sich die höheren Anschaffungskosten amortisieren.
Gemessen an den industriellen Anforderungen von mehreren Millionen störungsfreien Zyklen sind 150.000 Testzyklen ein wichtiger Zwischenschritt. Doch der Schritt aus der Messehalle hinaus an die reale Fertigungslinie mit all ihren Bauteiltoleranzen ist der entscheidende Meilenstein auf dem Weg zu praxisreifen humanoiden Robotern.
Weiterführende Quellen:
- Offizieller Xiaomi-Technikkanal: Entwicklungsergebnisse der industriellen bionischen Roboterhand
- Xiaomi Robotik-Pilotzentrum: Ablationsanalysedaten industrieller Automobilmontageprozesse