2026 年 10 月 27 日,小米披露了工业仿生灵巧手的研发成果。新机械手配备 21 个自由度。26 台电机驱动配合 1500 个触觉测点,硬件参数匹配了汽车工厂的 1827 个作业规范。具身智能机器人告别了展台递水模式。末端执行器被直接推向了高节拍的总装工位。
1827道汽车工序做筛选,21自由度成为抓握最优解
双足机器人频频亮相科技展厅。末端手爪却长期停留在概念阶段。传统气动二指夹爪只能搬运规整工件。遇到柔软线束或异形卡扣时,刚性夹爪难以施展。实验室机械手往往结构娇贵。它们缺乏真实流水线的工况输入,难以承受连续作业的机械损耗。
小米将研发原点设在中试中心。工程师进驻小米汽车工厂,梳理了 16 个典型工段的 2579 个作业程序。团队评估了作业频率与动作复现度。最终筛选出 1827 个典型工序,建立动作捕捉数据库。这套数据覆盖了 70.8% 的人工作业环节。
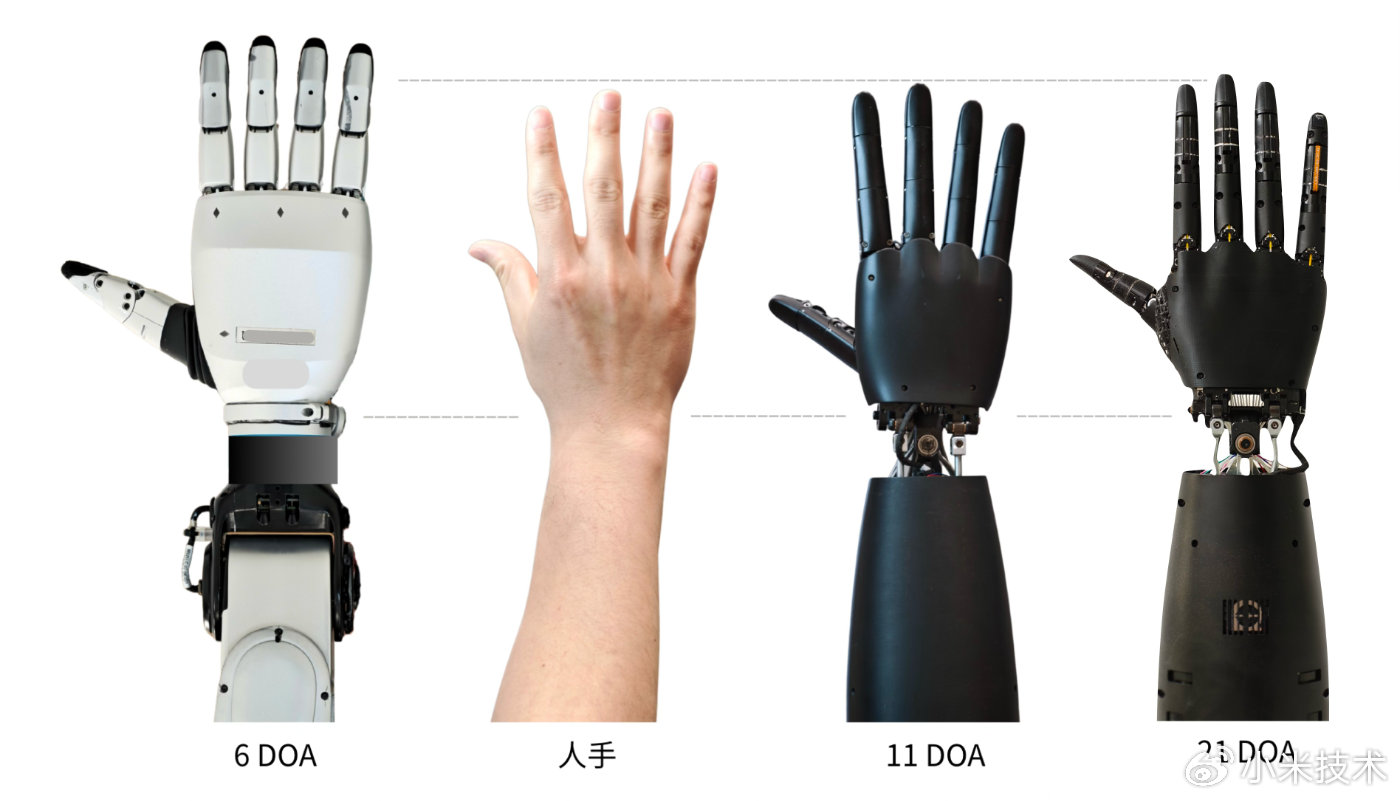
图:从左至右依次为 6 驱动自由度机械手、人类自然手掌、11 驱动自由度手爪与全新 21 驱动自由度仿生灵巧手。构型迭代直观反映出关节活动度向真实人手骨骼形态靠拢。来源:小米技术官方披露(运动学对比实拍)
这套工业数据集推翻了盲目堆叠自由度的设想。消融实验表明,在 6 到 15 个自由度区间内,抓取成功率波动明显。当自由度提升至 17 到 21 个区间时,平均稳定抓握成功率提升了 15% 到 38%。一旦自由度越过 23 个的门槛,抓握覆盖度的提升迅速放缓。硬件边际收益出现衰减。
21 自由度成为平衡操作柔性与机械复杂度的量化解。产线实测数据显示,装配工人的食指掌指关节侧摆利用率达 103%。小指近端指间关节屈伸利用率达 102%。多向转动构成了精细装配的基础。21 个独立关节让机械手能在狭窄车体内灵活变换抓持角度。
电机后移小臂减重至324克,张力传感消除腱绳虚位
在紧凑空间内塞入 21 个活动关节,首要难题是手部重量。若将 26 台电机塞入掌腔,手部净重极易突破 1 公斤。过大的末端质量会导致机械臂高速位移时剧烈晃动。这会削弱末端定位精度。
小米采用了驱动分离的混合拓扑布局。研发团队将 16 组绳驱电机集成在前臂筒体内。手掌内部仅保留 5 个负责关键姿态的直驱单元。这种分布式布局将手掌本体重量压缩至 324 克。轻量化手部降低了转动惯量。机械臂执行急停与换向时具备良好的动态刚度。
腱绳驱动在工业生产中面临拉伸变形与回程滞后的困扰。高分子传动绳承受数万次往复拉力后,材料延伸会导致关节角度失准。这容易引发手指动作脱位,甚至导致工件抓握松脱。
研发团队在传动链路中嵌入了张力传感器。高速反馈控制算法能够动态校准预紧力。系统每秒进行数千次拉力采样。算法自动补偿绳索伸缩与机械磨损产生的行程虚位。硬件级张力反馈控制让机械手在抓取细薄线束与重型金属连杆时均能输出稳定力矩。
毫米级触觉铺满手掌,模块化设计兼顾数据采集与维护
单纯依靠视觉系统无法胜任复杂的接触式装配。摄像头在手爪贴近零件表面时经常被阴影遮挡。盲区内的卡扣咬合主要依赖触觉反馈判定。
小米灵巧手表面布置了 1500 个触觉感知测点,构建出覆盖全掌的感知阵列。指尖、指腹与指根的触觉空间分辨率达到 1 毫米。掌心区域分辨率维持在 2 毫米。密集的压感单元精确辨别物体外形边缘。系统还能实时捕捉微米级滑移趋势,防止工件意外掉落。
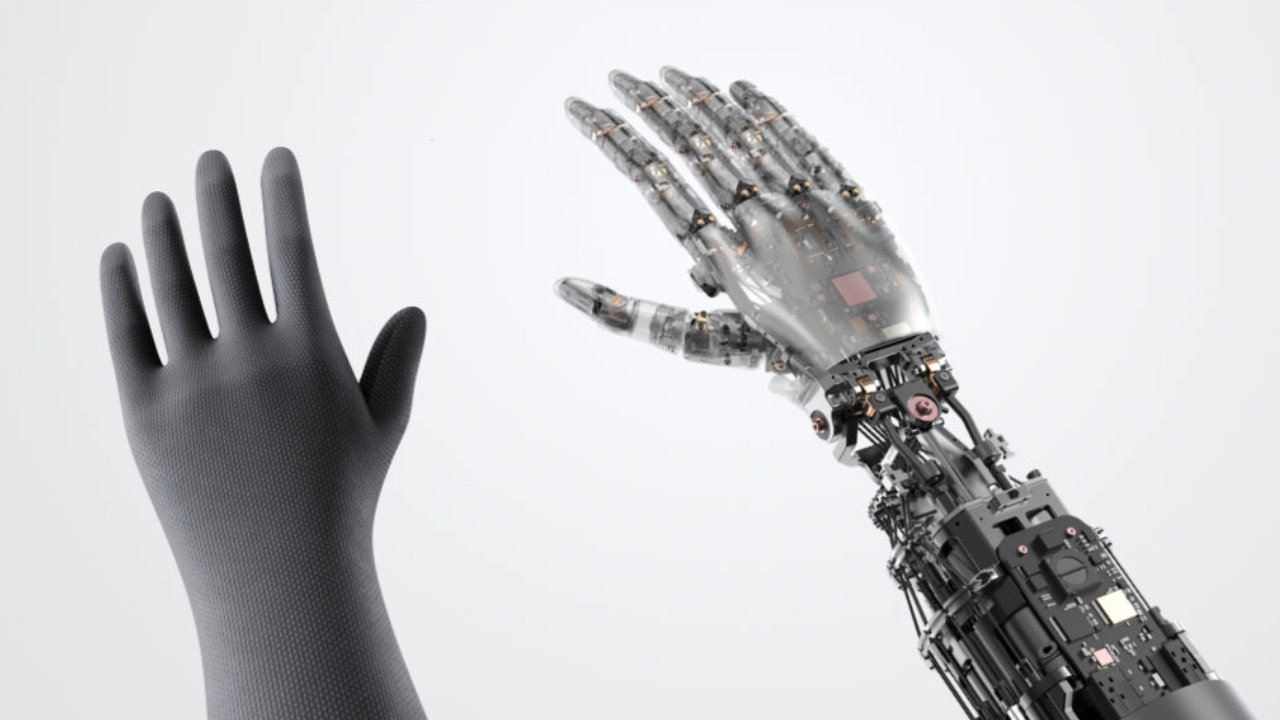
图:仿生灵巧手(右)与高密度数据采集手套(左)置于同一视角。操作人员佩戴触觉手套示范动作,传感器阵列可将压力分布与位姿信号同步映射至机械手端。来源:小米技术官方披露(硬件实物图)
产线数据的高效灌注依赖感知同构。小米沿用了触觉数据手套的基础传感拓扑。产线工人佩戴采集手套完成标准化示范。手掌压力分布与关节角度直接重定向到数字孪生环境。这种人机结构映射减少了示教数据清洗的计算开销。端到端动作策略模型的强化学习收敛速度显著加快。
工业车间的严酷环境要求硬件具备便捷的维护特性。车间弥漫的油雾、粉尘极易损毁表面柔性传感层。小米将全掌触觉阵列切分为多个独立模块。任意指节传感器受损均可在工位现场单独换装。这避免了局部磨损导致整手报废的维护支出。
预测模型提前压制电机温升,长程寿命直面工业拷问
密集机电元件的持续运转给热管理带来了严峻挑战。前臂狭小筒体内塞入数十台高转速微电机。底盘螺栓紧固或重物夹持工况下,线圈瞬间发热量急剧攀升。温升超标不仅降低电机退磁阈值,还会导致传动润滑脂变质失效。
研发团队除了布置金属散热通道,还引入了端侧在线热预测模型。控制算法基于当前电流输入与各轴转速,提前 5 到 10 分钟预判电机核心温升。预测误差被控制在 3 摄氏度以内。温控系统据此动态调配功率输出。各指交替受力错开功率峰值,压制了局部积热风险。
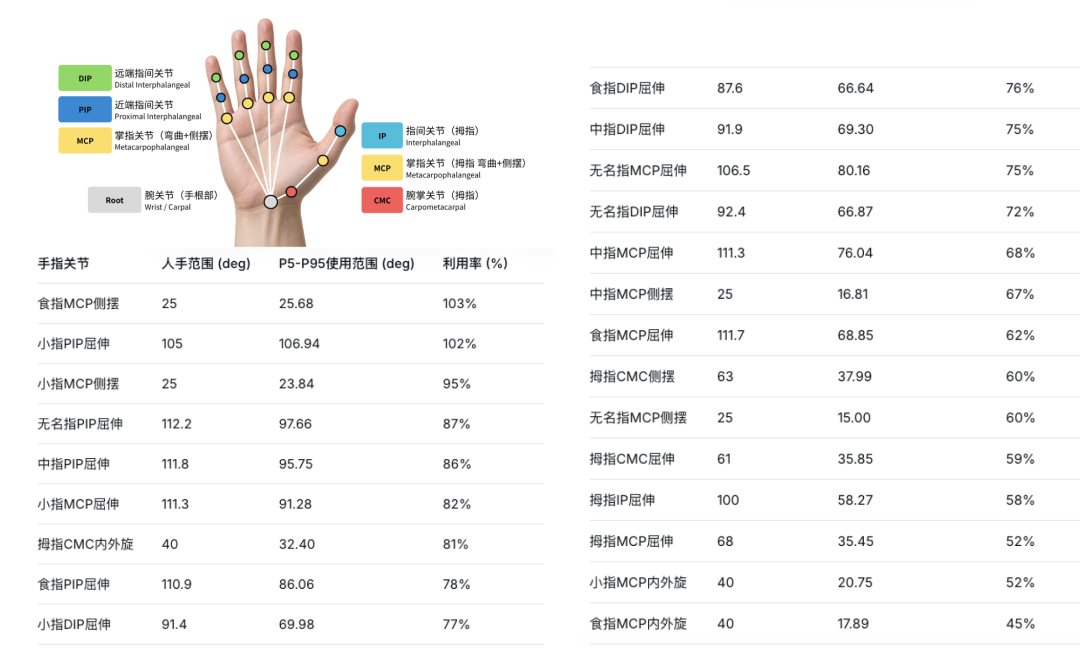
图:基于汽车工厂实测动作提取的手指关节运动范围与利用率消融数据。食指与小指侧摆等特定关节利用率超过 100%,成为构型优化的量化依据。来源:小米机器人团队中试中心(运动学测算表)
在硬件防护层面上,外壳接缝处配备了微孔透气膜与高导热石墨层。整套灵巧手经历了超过 15 万次高强度抓握疲劳测试。环境耐受测试数据显示,内部关键腱绳与轴承在交变应力下保持了结构完整。硬件经受住了粉尘侵袭与连续震动考验。
专用夹爪还是通用人手:柔性装配线上的路线博弈
具身智能执行器领域存在两条鲜明的技术路线。传统自动化工程师主张使用专用气动夹爪。专用机构单套成本仅数千元。连续无故障运行寿命可达数百万次,结构高度可靠。在这类观点看来,拥有 21 个自由度的拟人仿生手结构繁复。增加数十台电机等于引入了数十个潜在故障点。
柔性制造需求推动着装配体系向前演进。多车型混线生产与个性化定制已经成为主流。汽车总装线频繁面临工艺改型。传统专用夹具每增加一个车型都需要重新开模定制并停线调试。夹具库房占地庞大且沉没成本高昂。面对插接软管等柔性作业,二指夹爪难以适配多变位姿。
小米将研发落点锁定在 1827 个 SOP。这展现出推动通用执行器落地的意图。仿生手若能兼容上百种零件抓取,换线时仅需下发新的网络策略。车间无需更换机械端拾器。这种通用性带来的工时节约与设备复用效益,逐步摊薄了前期硬件研发的投入。
对比数百万次无故障运行的工业要求,15 万次寿命仍需长期工艺迭代。硬件走出展厅演示。直接面对充满公差干扰的真实产线,是通用机器人走向实用的关键一步。
参考链接:
- 小米技术官微《面向工业场景的仿生灵巧手探索成果》
- 小米机器人团队中试中心汽车制造工序消融分析数据