El 27 de octubre de 2026, Xiaomi presentó los avances técnicos de su mano biónica diestra para aplicaciones industriales. Con 21 grados de libertad (DoF), 26 motores y una matriz de 1.500 sensores táctiles en toda la palma, sus especificaciones responden a 1.827 procedimientos operativos estandarizados (SOP) de su planta de vehículos eléctricos. La inteligencia artificial encarnada (Embodied AI) deja atrás las demostraciones de feria, como repartir botellas de agua, para integrarse directamente en puestos de ensamblaje de alta cadencia.
1.827 procesos de automoción como filtro: 21 grados de libertad como solución óptima
Los robots humanoides bípedos son habituales en exposiciones tecnológicas, pero sus efectores finales han permanecido durante años en fase conceptual. Las pinzas neumáticas convencionales de dos dedos solo sirven para manipular piezas rígidas y homogéneas; ante mazos de cables flexibles o clips con formas irregulares, resultan inútiles. Por su parte, las manos robóticas de laboratorio suelen tener una mecánica frágil, carecen de validación en líneas de producción reales y no soportan el desgaste continuo del trabajo industrial.
Xiaomi situó el epicentro de su I+D en su centro piloto de fabricación. Un equipo de ingenieros se integró en la fábrica de automóviles inteligentes de Xiaomi para analizar 2.579 procedimientos en 16 secciones clave de montaje. Tras evaluar la frecuencia de repetición y la reproducibilidad de cada maniobra, seleccionaron 1.827 procesos típicos y crearon una base de datos de captura de movimiento que cubre el 70,8 % de las operaciones manuales.
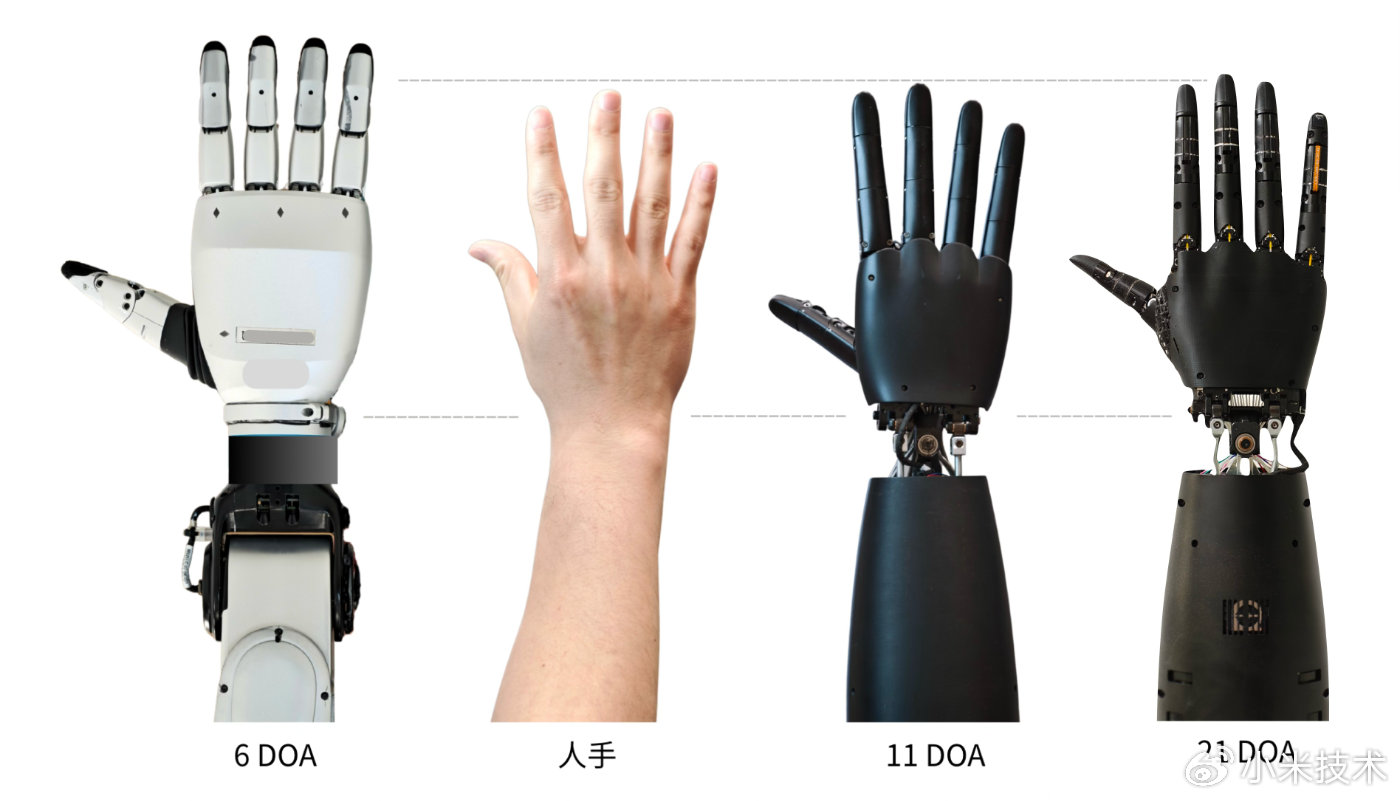
Figura: De izquierda a derecha: efector de 6 grados de libertad, mano humana natural, pinza de 11 grados de libertad y la nueva mano biónica de 21 grados de libertad. La evolución de las articulaciones converge con claridad hacia la morfología ósea de la mano humana. Fuente: Comunicado oficial de Xiaomi Technology (Fotografía comparativa de cinemática)
Esta base de datos industrial desmintió la idea de que aumentar indefinidamente los grados de libertad garantiza mejores resultados. Los experimentos de ablación demostraron que entre 6 y 15 DoF el porcentaje de éxito en el agarre fluctuaba notablemente. Al subir al rango de 17 a 21 DoF, la tasa de agarre estable aumentó entre un 15 % y un 38 %. Sin embargo, al superar los 23 DoF, la mejora en cobertura de agarre se estancó y el rendimiento marginal del hardware cayó en picado frente al aumento de complejidad mecánica.
Los 21 grados de libertad se consolidaron como el punto de equilibrio cuantificado entre flexibilidad operativa y complejidad mecánica. Las mediciones en fábrica revelaron que los operarios alcanzaban una tasa de uso del 103 % en la abducción lateral de la articulación metacarpofalángica (MCP) del índice y un 102 % en la flexión-extensión de la interfalángica proximal (PIP) del meñique. La movilidad multidireccional es la base del ensamblaje de precisión; gracias a sus 21 articulaciones independientes, la mano puede alterar sus ángulos de prensión en cavidades angostas del chasis.
Motores alojados en el antebrazo: la palma pesa 324 gramos y los sensores de tensión eliminan holguras
Alojar 21 articulaciones móviles en un espacio reducido genera un reto prioritario: el peso del efector final. Integrar los 26 motores en la palma elevaría la masa por encima de un kilogramo, lo que causaría fuertes inercias y oscilaciones durante los movimientos rápidos del brazo robótico, degradando la precisión de posicionamiento.
Xiaomi optó por una topología híbrida con desacoplamiento motriz: integró 16 motores de tracción por tendón en el cilindro del antebrazo y dejó solo 5 unidades de transmisión directa dentro de la palma para las posturas críticas. Este reparto reduce el peso de la palma a solo 324 gramos. Al rebajar la inercia rotacional, el brazo conserva una rigidez dinámica excelente durante paradas bruscas y cambios rápidos de trayectoria.
Los accionamientos por cable sufren problemas de deformación elástica e histéresis en el entorno industrial. Tras decenas de miles de ciclos de tracción, los cables poliméricos se estiran, provocando desalineaciones angulares en los dedos y aumentando el riesgo de soltar piezas.
El equipo de desarrollo integró sensores de tensión en la línea de transmisión. Un algoritmo de control en bucle cerrado muestrea la fuerza de tiro miles de veces por segundo y ajusta la precarga de manera dinámica. El sistema compensa en tiempo real la elongación del cable y el desgaste mecánico. Este control de tensión a nivel de hardware garantiza un par de apriete homogéneo tanto al asir finos mazos de cables como piezas metálicas de suspensión.
Sensores táctiles milimétricos en toda la palma y mantenimiento modular en fábrica
El ensamblaje con contacto físico continuo no puede apoyarse exclusivamente en cámaras de visión artificial. Cuando el efector se aproxima a la superficie de los componentes, los propios dedos generan sombras que ciegan las lentes. El acoplamiento de clips en ángulos muertos depende por completo de la sensibilidad táctil.
La superficie de la mano de Xiaomi integra 1.500 puntos de contacto táctil que conforman una matriz sensorial continua en dedos y palma. La resolución espacial alcanza 1 milímetro en las yemas, falanges y bases de los dedos, y 2 milímetros en el centro de la palma. Estas celdas piezorresistivas identifican los bordes de los objetos y detectan microdeslizamientos en tiempo real para evitar caídas accidentales.
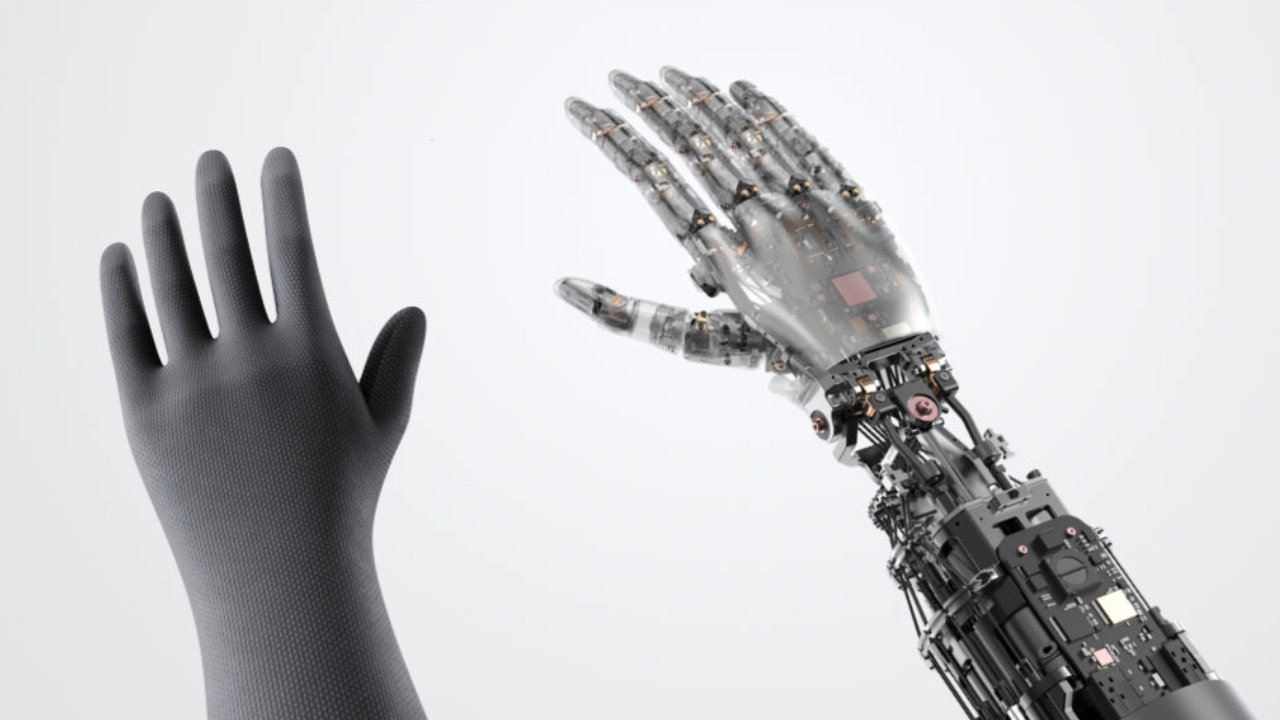
Figura: Mano biónica (derecha) y guante de recopilación de datos de alta densidad (izquierda). Cuando un operario realiza maniobras estándar con el guante, los sensores replican la distribución de presión y las posturas articulares directamente en la mano robótica. Fuente: Comunicado oficial de Xiaomi Technology (Imagen del hardware)
El entrenamiento ágil de modelos de aprendizaje por refuerzo depende de que exista isomorfismo sensorial. Xiaomi aplicó la misma distribución de sensores tanto en el guante de teleoperación como en la mano robótica. Cuando un trabajador ejecuta una tarea con el guante, las presiones y ángulos articulares se transfieren de inmediato al entorno de gemelo digital. Este mapeo reduce el coste computacional de limpieza de datos y acelera notablemente la convergencia de las políticas de manipulación de extremo a extremo.
Las duras condiciones del taller exigen un mantenimiento ágil. La neblina de aceite y las partículas metálicas deterioran las capas sensoriales flexibles. Xiaomi dividió la matriz táctil en varios módulos independientes: si el sensor de una falange se desgasta, los técnicos pueden sustituir únicamente ese módulo en el propio puesto de trabajo, sin necesidad de desechar la mano al completo.
Modelo térmico predictivo para los motores y 150.000 ciclos de fatiga mecánica
El funcionamiento continuo de componentes electromecánicos tan densos plantea un serio desafío térmico. En el interior del antebrazo se concentran decenas de micromotores de altas revoluciones. Al apretar pernos del chasis o sostener cargas pesadas, la temperatura del bobinado se dispara. El calor excesivo desmagnetiza los rotores y degrada los lubricantes de los reductores.
Además de diseñar vías de disipación metálicas, Xiaomi introdujo un modelo predictivo térmico que se ejecuta directamente en el chip de control. A partir de la corriente consumida y la velocidad de rotación de cada eje, el algoritmo predice el calentamiento del motor con 5 a 10 minutos de antelación y un margen de error inferior a 3 °C. Con estos datos, el sistema modula la entrega de potencia entre los dedos de forma escalonada, evitando la acumulación de calor en puntos críticos.
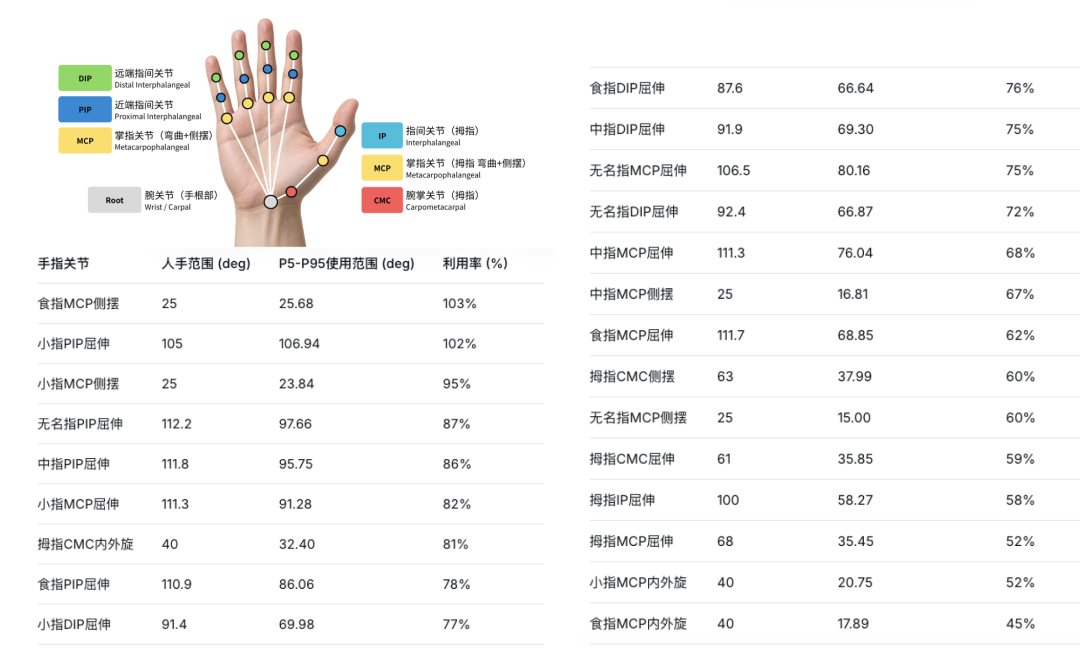
Figura: Datos de rango de movimiento y ablación de uso articular extraídos de la planta de coches eléctricos. El índice de utilización superior al 100 % en movimientos laterales de índice y meñique sirvió de base cuantitativa para el diseño cinemático. Fuente: Centro de Ensayos Piloto del Equipo de Robótica de Xiaomi (Tabla de cinemática)
En cuanto a la protección mecánica, las uniones de la carcasa incorporan membranas microporosas transpirables y láminas de grafito de alta conductividad térmica. La mano biónica superó más de 150.000 ciclos de fatiga por agarre continuo a alta intensidad. Las pruebas de resistencia demuestran que los tendones sintéticos y los rodamientos conservan su integridad frente a vibraciones constantes y exposición a polvo.
Pinzas dedicadas frente a manos humanoides: el dilema de las líneas flexibles
La manipulación en robótica encarnada afronta dos visiones opuestas. Los ingenieros de automatización tradicional defienden el uso de pinzas neumáticas dedicadas: son económicas, superan los millones de ciclos sin averías y ofrecen una fiabilidad mecánica probada. Desde esa óptica, una mano antropomórfica de 21 DoF resulta excesivamente compleja, y añadir 26 motores equivale a sumar 26 puntos potenciales de fallo.
Sin embargo, las exigencias de la fabricación flexible están transformando las líneas de montaje. La producción mixta de varios modelos en una sola línea y las opciones de personalización obligan a cambios frecuentes de utillaje. Con pinzas tradicionales, cada variante exige diseñar nuevas herramientas, detener la línea y asumir almacenes llenos de utillajes en desuso. Además, tareas como insertar mangueras de goma flexibles quedan fuera del alcance de una pinza de dos dedos.
La decisión de Xiaomi de basar su desarrollo en 1.827 procesos reales evidencia su propósito de comercializar efectores generales. Si una mano biónica puede sujetar cientos de piezas distintas, cambiar de modelo en la fábrica solo requiere cargar una nueva política de red neuronal, sin sustituir el herraje mecánico. El ahorro en tiempos de preparación y la amortización del equipo justifican la inversión inicial en hardware.
Frente al estándar industrial de millones de ciclos ininterrumpidos, los 150.000 ciclos actuales representan un hito intermedio que requiere mejoras en manufactura. No obstante, salir del escaparate de ferias para someterse a las tolerancias reales de una línea de ensamblaje constituye un paso decisivo hacia la robótica humanoide práctica.
Enlaces de referencia:
- Cuenta técnica oficial de Xiaomi: Avances en manos biónicas diestras para entornos industriales
- Centro Piloto de Fabricación de Xiaomi Robotics: Datos de ablación cinemática en procesos de automoción