Am 28. September 2026 war es für den Entwickler Simon Green endlich Zeit für den ersten echten Härtetest seiner Hausautomation. Er hatte sechs Mülltonnen auf seinem Grundstück mit Ultra-Wideband-Funk-Tags (UWB) ausgestattet und den Messfehler auf zehn Meter Entfernung auf gerade einmal drei Zentimeter gedrückt. Doch während die Tonnen über drei Stunden lang an der Straße auf die Abholung warteten, verlor das System jeglichen Funkkontakt. Als schließlich eine Statusmeldung über die erfolgte Leerung eintraf, war ihr Zeitstempel bereits um 58 Minuten veraltet – und wurde von den Automationsskripten kurzerhand als ungültig verworfen.
Dieses Experiment verdeutlicht eine grundlegende ingenieurtechnische Wahrheit: Sensoren liefern Präzision, aber keine absolute Gewissheit. Zwischen zentimetergenauen Messdaten und dem Wissen darüber, was in der realen Welt tatsächlich geschehen ist, liegt eine störanfällige physikalische Funkverbindung.
Schluss mit RSSI-Schätzungen: Nur noch 3 Zentimeter Messabweichung auf 10 Meter
Der ursprüngliche Antrieb für das Projekt war denkbar pragmatisch. Simons Home-Assistant-Installation wusste zwar genau, an welchem Wochentag welche Mülltonne an der Reihe war, hatte jedoch keine Ahnung, ob er die Tonne auch tatsächlich an den Straßenrand geschoben hatte. Sein früherer Lösungsansatz setzte auf günstige Bluetooth-Low-Energy-Beacons (BLE) in Verbindung mit einem ESP32-Bluetooth-Proxy im Außenbereich, um die Distanz anhand der Empfangsfeldstärke (RSSI) zu schätzen.
Entfernungen über die reine Signalstärke berechnen zu wollen, erwies sich jedoch als Sackgasse. Die Dämpfung eines Funksignals hängt von weitaus mehr Faktoren ab als von der reinen Distanz. Ziegelwände, in der Einfahrt geparkte Fahrzeuge, Mehrwegeausbreitung durch Reflexionen an Zäunen, die Ausrichtung der Antennen und selbst absinkende Batteriespannungen drücken den RSSI-Wert drastisch nach unten. Ein schwaches Signal konnte bedeuten, dass die Tonne 20 Meter weit weggeschoben worden war – oder schlicht, dass sich der Sender direkt hinter einer Autotür befand. Das Resultat waren rasanter Batterieverschleiß, unkontrolliert driftende Messwerte und Außen-Proxys, die unter der Last regelmäßig abstürzten.
UWB wählt einen grundlegend anderen Ansatz. Statt vage Signalstärken zu interpretieren, misst es direkt die Signallaufzeit (Time-of-Flight, ToF) kurzer Funkimpulse zwischen zwei Geräten. Die Distanzermittlung wird zu einer einfachen physikalischen Gleichung: Laufzeit multipliziert mit Lichtgeschwindigkeit. Die Position verwandelt sich von einem umgebungsabhängigen Ratespiel in eine messbare physikalische Tatsache.
Reale Testreihen untermauerten die Stärke dieses Prinzips. Bei einer präzisen Kalibrierung mit einem 10,1 Meter langen Maßband maß das System im Schnitt 10,09 Meter – bei einer Standardabweichung von lediglich drei Zentimetern. Durch den Wechsel von Signalstärke-Schätzungen zu hochpräzisen Zeitstempeln wandelte sich die Entfernungsmessung von Funk-Esoterik zu verlässlichen physikalischen Koordinaten.
330 Dollar für Hochpräzision: Antennen und Autos lassen sich nicht wegprogrammieren
Die Hardware-Aufrüstung schlug spürbar zu Buche. Um sechs Mülltonnen zu erfassen, investierte Simon zunächst 123,64 Dollar in zwei Makerfabs ESP32-WROVER / DW3000 Entwicklungsboards für den Machbarkeitsnachweis (PoC). Nach erfolgreichen Tests gab er weitere 330 Dollar für zehn reguläre KKM K4W Tags samt speziellem Programmieradapter aus, womit sich die Gesamtausgaben auf 453,64 Dollar beliefen.
Die finalen Tags basieren auf einem Nordic nRF52833 Prozessor samt Decawave/Qorvo DW3110 Funkmodul, verfügen über einen integrierten ST LIS3DH Beschleunigungssensor und werden von einer massiven CR2477 Knopfzelle gespeist. Der Autor merkte in seinen Notizen amüsiert an, dass er eine derart riesige Knopfzelle zuvor noch nie gesehen habe. Doch trotz erstklassiger Hardware-Spezifikationen bleibt UWB Funktechnik. Ein moderneres Protokoll lässt geparkte Autos nicht in Luft auflösen; physische Hindernisse bleiben physische Hindernisse.
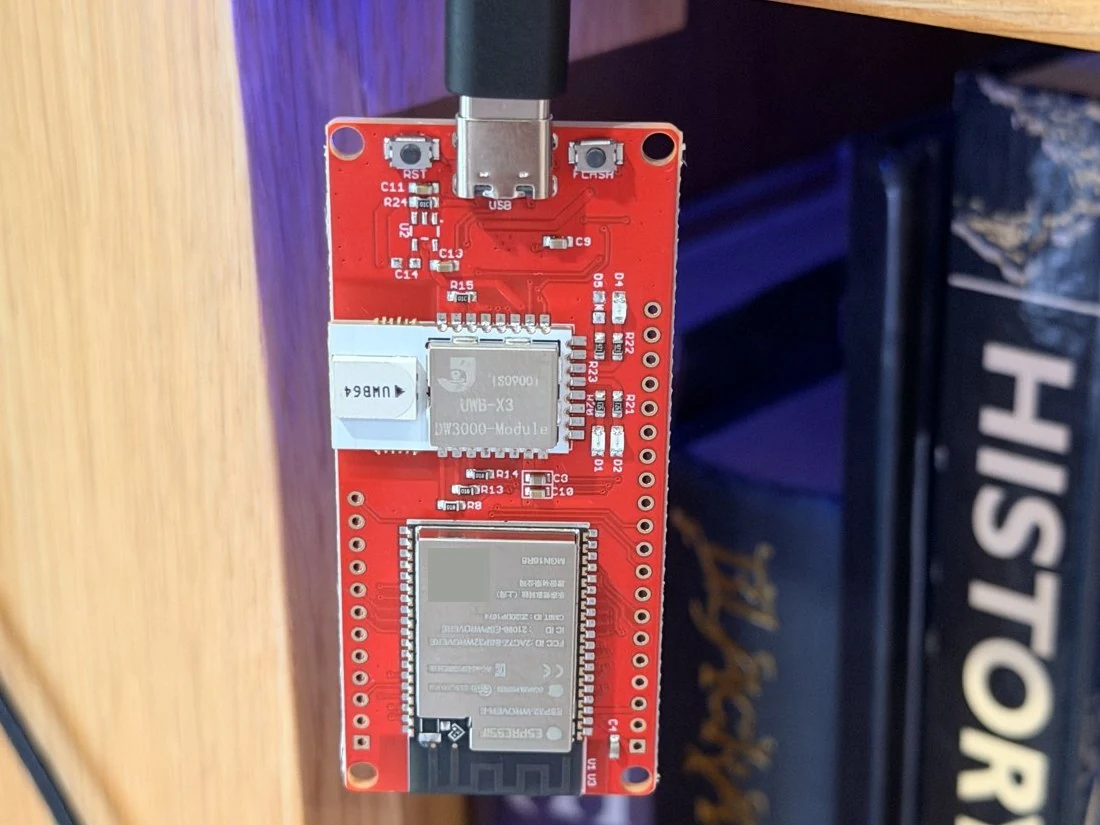 Abbildung: Das für Prototypen genutzte Makerfabs ESP32-WROVER Entwicklungsboard mit UWB-Modul und Antenne. Quelle: Simon Greens Projektdokumentation
Gehtests im Freien legten die Schwächen der Funkstrecke schonungslos offen. Bei freier Sichtverbindung blieb die Messung über rund 30 Meter absolut stabil, mit einem Spitzenwert von 37,28 Metern. Sobald sich jedoch ein Fahrzeug in die direkte Sichtlinie schob, riss die Verbindung schlagartig ab. Die Metallkarosserie eines Autos schirmt elektromagnetische Wellen zuverlässig ab und macht den physikalischen Vorteil von UWB im Handumdrehen zunichte.
Die Antennenausrichtung hatte ebenfalls gravierende Auswirkungen. Bei einem Härtetest auf etwa zehn Meter Distanz genügte es, die Platine des Tags von einer flach liegenden in eine aufrechte Position zu drehen, um die Erfolgsrate beim Paketempfang von 37 % auf glatte 100 % hochschnellen zu lassen. Durch das Absenken der Funkdatenrate und das Verlängern der Präambel konnten anfängliche Verbindungsprobleme zwar teilweise entschärft werden, doch die Gesetze der Physik gelten ausnahmslos für jedes Protokoll: Hohe Frequenzen durchdringen kein massives Metall, und eine Fehlanpassung der Antennenpolarisation vernichtet die ohnehin knappe Link-Budget-Reserve.
Präzision schützt vor Paketverlust nicht: 58 Minuten Funkloch verschlingen den Alarm
Die Überwachungslogik definierte eine klare Grenze bei zehn Metern: Entfernungen bis zehn Meter galten als „Home“, alles darüber hinaus als „Out“. Bei Tests im Innenhof funktionierte dieses Schema tadellos – bis zum ersten Ernstfall bei der Grünschnitt-Abfuhr am 28. September.
Das Zeitprotokoll jenes Vormittags wurde zum Beweis für den toten Winkel des Systems. Gegen 7:05 Uhr setzte sich die Mülltonne in Bewegung und überquerte planmäßig die Zehn-Meter-Grenze. Doch unmittelbar nach Verlassen des Nahbereichs brach der Funkkontakt ab; über drei Stunden lang traf kein einziges Datenpaket mehr ein.
Erst um 10:25 Uhr tauchte die Tonne wieder im Empfangsbereich des Basis-Ankers auf. Das Netzwerk empfing nun nachträglich ein Datenpaket, das laut internem Beschleunigungssensor um 9:27 Uhr eine Leerung registriert hatte. Da die Nachricht jedoch fast eine Stunde lang im Funkloch festgesteckt hatte, war sie bereits um 58 Minuten veraltet. Damit lag sie weit über der im Automationsskript definierten Toleranzgrenze von 30 Minuten, sodass die Benachrichtigung „Mülltonne soeben geleert“ schlicht unterdrückt wurde.
Zur selben Zeit funktionierte die MQTT-Verbindung des Innenankers einwandfrei, und die im Garten verbliebenen Tonnen meldeten ihre Abstände im gewohnten Takt. Warum der Tag an der Sammelstelle an der Straße keine Verbindung aufbauen konnte, ist bis heute ungeklärt. Selbst wenn ein Sensor am Edge-Knoten auf den Millimeter genau arbeitet: Bricht die Übertragungsstrecke zusammen, kollabiert der gesamte nachgelagerte Prozess augenblicklich.
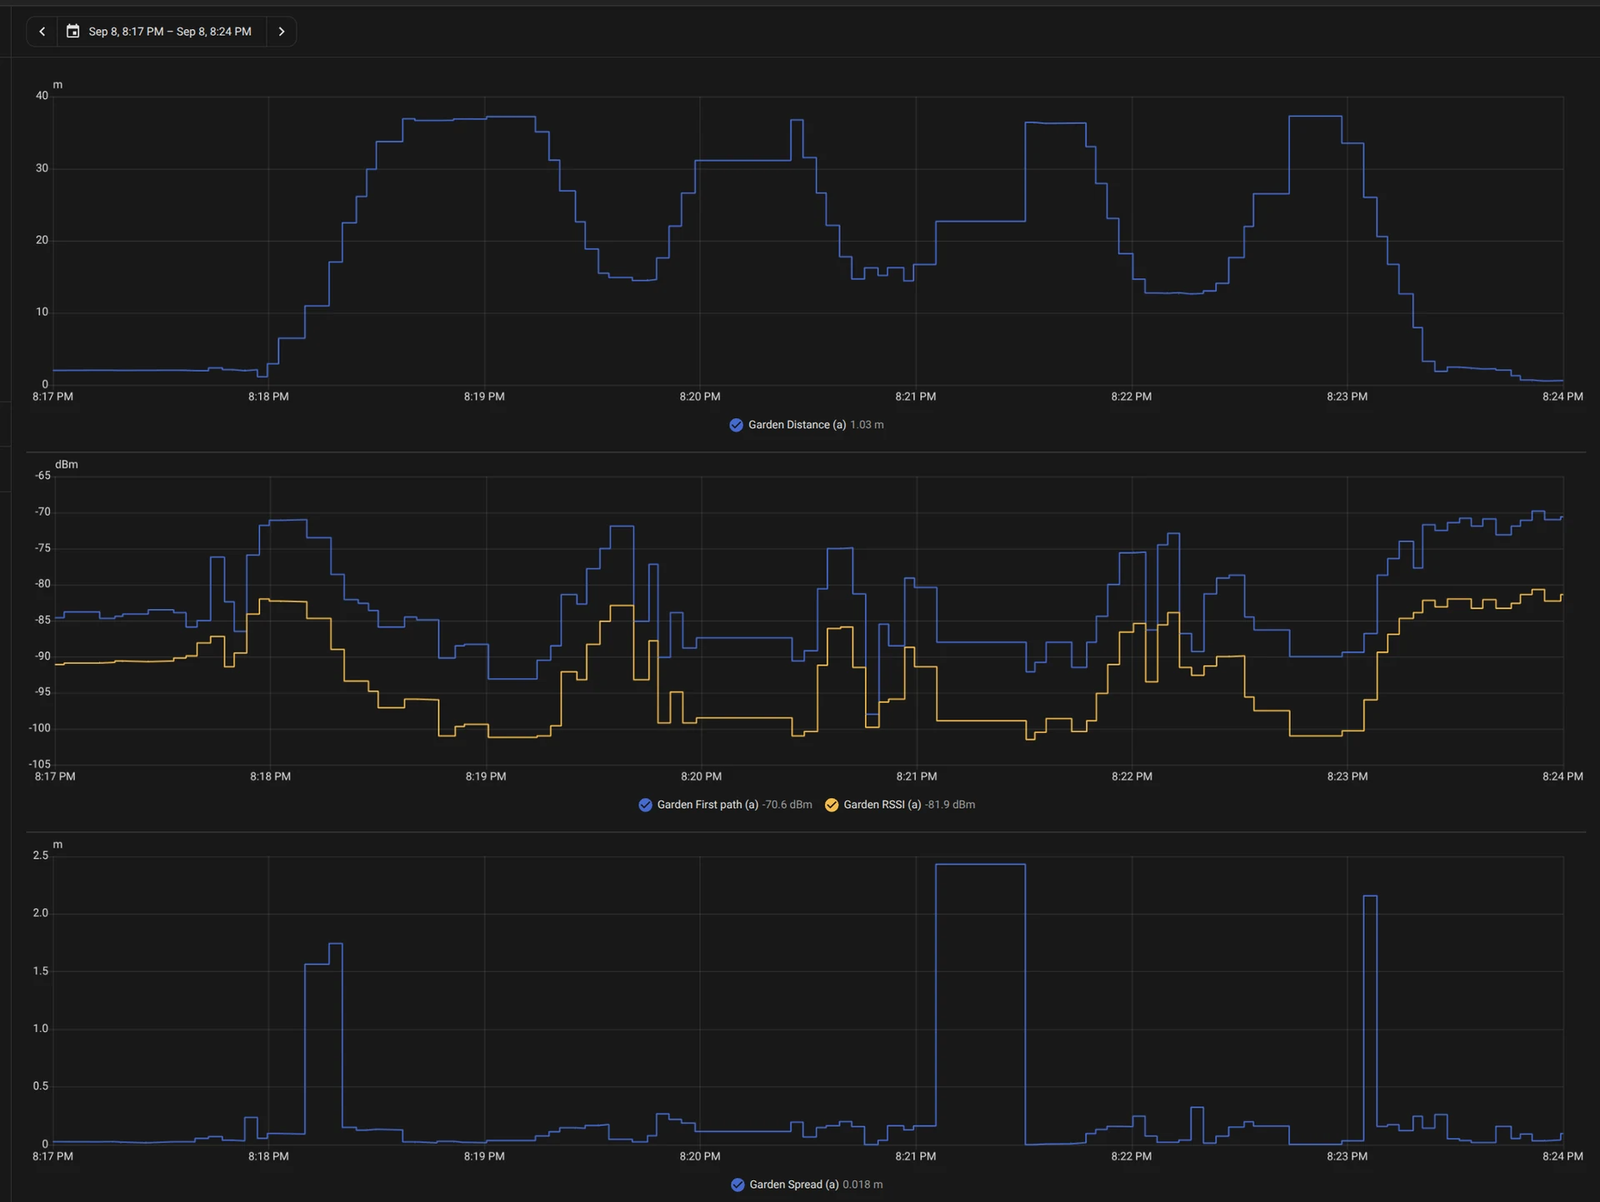 Abbildung: Distanzkurve aus den Gehtests im Freien mit Diagnosedaten zu Signalstärke und Streuung. Quelle: Simon Greens Projektdokumentation
Offline als Normalzustand akzeptieren: Mit Statusannahmen gegen Datenverlust
Angesichts unberechenbarer Funkschatten verwarf der Entwickler den Gedanken, das Grundstück mit weiteren Ankern zuzupflastern, und überarbeitete stattdessen die softwareseitige Zustandslogik. Im ursprünglichen Entwurf wurde der Status „Out“ bei längerem Signalausfall auf „Unknown“ zurückgestuft, was die Zustandsautomaten regelmäßig aus dem Tritt brachte.
Die neue Version änderte den Umgang mit Verbindungsabbrüchen grundlegend. Sobald das System eine eindeutige Abwesenheitsbewegung registriert, verharrt der Zustand der Tonne fest auf „vermutlich abwesend“ (presumed Out). Selbst wenn der Kontakt über mehrere Stunden abreißt oder der Home-Assistant-Server neu gestartet wird, bleibt dieser Status in der Datenbank erhalten.
Die Erreichbarkeit des Geräts wurde von der fachlichen Zustandslogik entkoppelt. Die Empfangsqualität wird seither als separater Diagnosewert geführt, sodass Verbindungsabbrüche als normale Begleiterscheinung behandelt werden. Die Tonne wechselt erst dann wieder in den Status „Home“, wenn innerhalb der Zehn-Meter-Grenze ein verifizierter neuer Messwert eintrifft. Zudem publiziert der Anker seine Distanzdaten autonom über MQTT, während Home Assistant für jeden Tag automatisch virtuelle Entitäten anlegt. Ohne Abhängigkeit von externen Cloud-Diensten bleibt die hardwarenahe Entfernungsmessung zwischen Ankern und Tags selbst dann aktiv, wenn Home Assistant unerwartet abstürzt.
Erst die Abkehr von der Illusion permanenter Online-Verfügbarkeit und das Einbetten von Funkstille in die Kernlogik verlieh diesem Smart-Home-Projekt echte Ausfallsicherheit. Die verbleibenden Baustellen – wie die Funkabdeckung zwischen Standplatz und Straßenrand, die Wetterbeständigkeit der Gehäuse, der reale Batterieverschleiß über Wochen hinweg sowie der Plan, der Hauskatze mit vier Ankern per UWB auf die Spur zu kommen – bleiben nun der nächsten Entwicklungsphase überlassen.
Weiterführende Links:
- Simon Greens Projektdokumentation