Le 28 septembre 2026, le développeur Simon Green a enfin pu soumettre son installation domotique à un baptême du feu en conditions réelles. Il avait équipé six poubelles à roulettes de balises radio à ultra-large bande (UWB), ramenant l’erreur de télémétrie à dix mètres à seulement trois centimètres. Pourtant, pendant les trois heures et demie où les conteneurs sont restés sur le trottoir en attente de la collecte, le système a totalement perdu le signal. Lorsqu’une notification signalant la vidange a fini par remonter, son horodatage accusait 58 minutes de retard, poussant les scripts d’automatisation à la rejeter purement et simplement.
Cette mésaventure met en lumière une vérité d’ingénierie universelle : un capteur fournit une mesure précise, pas une vérité absolue sur le monde réel. Entre une exactitude centimétrique et la certitude de ce qui s’est réellement produit, s’interpose toute la fragilité d’une chaîne de transmission radio.
Adieu les approximations du RSSI : une marge d’erreur réduite à 3 centimètres à 10 mètres
Le point de départ du projet était pourtant élémentaire. Le système Home Assistant de Simon savait déjà quel jour correspondait à quelle poubelle, mais ignorait si le conteneur avait bel et bien été sorti dans la rue. Sa première approche consistait à fixer des balises Bluetooth Low Energy (BLE) économiques reliées à un relais Bluetooth ESP32 en extérieur, en évaluant la distance à partir de la puissance du signal reçu (RSSI).
Toutefois, déduire une distance physique de la seule force d’un signal radio s’avère vite être une impasse. L’atténuation d’une onde ne dépend pas uniquement de l’éloignement : les murs de briques, les véhicules garés dans l’allée, les trajets multiples réfléchis par les clôtures, l’orientation de l’antenne et même la baisse de tension d’une pile affaiblissent immédiatement le RSSI. Un signal faible peut signifier que la poubelle a été déplacée à 20 mètres, ou tout simplement que la balise se trouve masquée par la portière métallique d’une voiture. Ce premier dispositif s’est soldé par des batteries s’épuisant en un clin d’œil, des relevés de distance fluctuant anarchiquement et des relais extérieurs qui saturaient régulièrement.
L’UWB adopte une démarche radicalement opposée. Plutôt que d’extrapoler une distance à partir d’une amplitude de signal fluctuante, la technologie mesure directement le temps de vol (Time-of-Flight ou ToF) des impulsions radio circulant entre deux émetteurs-récepteurs. La télémétrie redevient un pur calcul de physique : le temps multiplié par la vitesse de la lumière. L’éloignement spatial cesse d’être une conjecture tributaire des aléas environnementaux pour devenir une coordonnée tangible.
Les relevés sur le terrain ont démontré la supériorité de ce changement de paradigme. Lors d’un étalonnage rigoureux au mètre ruban fixé à 10,1 mètres, le système a mesuré une moyenne de 10,09 mètres, avec un écart-type de trois centimètres seulement. En substituant l’horodatage à la mesure de puissance, la localisation spatiale a quitté le domaine de la divination pour devenir un repère physique digne de confiance.
330 dollars pour une précision chirurgicale, mais les antennes et les voitures font la loi
La montée en gamme matérielle a un coût bien réel. Pour équiper six poubelles, Simon a d’abord déboursé 123,64 dollars pour deux cartes de développement Makerfabs ESP32-WROVER / DW3000 afin de réaliser une preuve de concept. Une fois le principe validé, il a investi 330 dollars supplémentaires pour acquérir dix balises commerciales KKM K4W et leur outil de programmation dédié, portant la facture totale à 453,64 dollars.
Ces balises finales embarquent un processeur Nordic nRF52833 associé à un module radio Decawave/Qorvo DW3110, un accéléromètre ST LIS3DH et une imposante pile bouton CR2477 — l’auteur souligne d’ailleurs dans ses notes n’avoir jamais vu une pile bouton d’un tel gabarit. Malgré cette fiche technique irréprochable, l’UWB reste de la radiofréquence. Changer de protocole ne fait pas disparaître les voitures stationnées dans la cour, et les obstacles physiques conservent tous leurs effets.
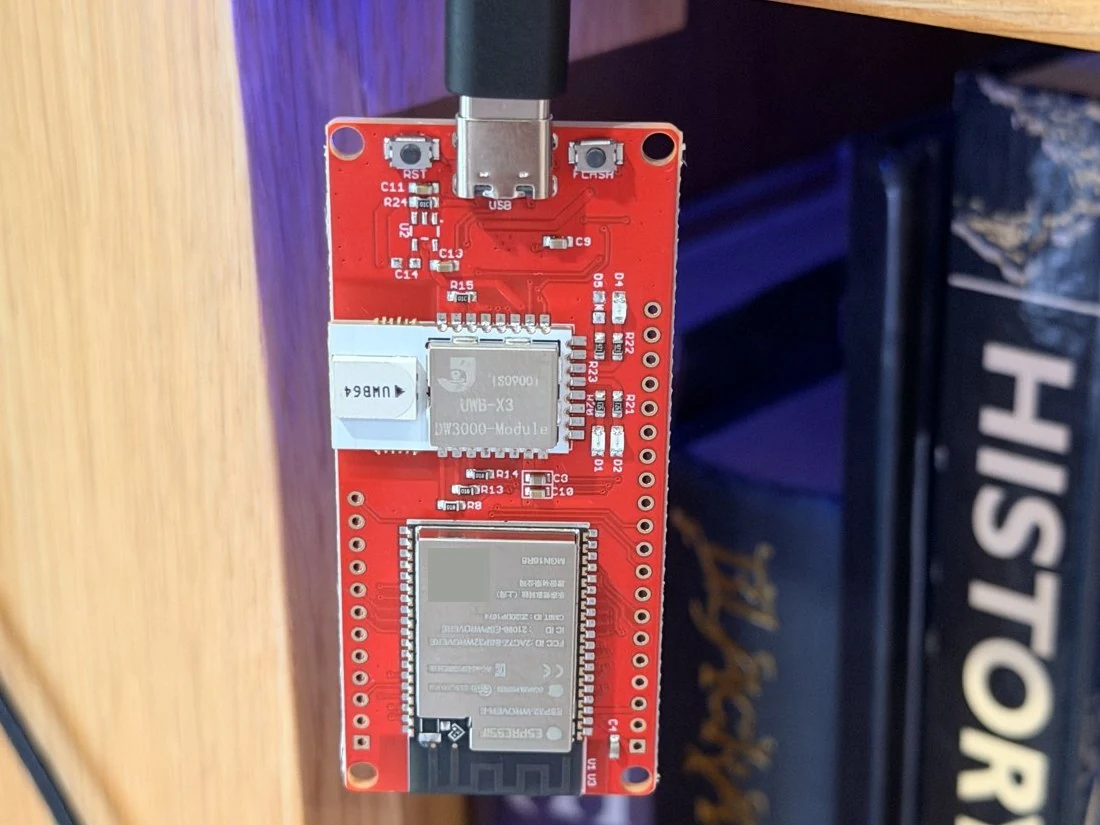 Figure : La carte de développement Makerfabs ESP32-WROVER utilisée pour le prototypage, avec son module UWB et son antenne. Source : Journal de projet de Simon Green
Les tests de portée en extérieur ont rapidement exposé la vulnérabilité de la liaison hertzienne. En visibilité directe sur une trentaine de mètres, la mesure est restée d’une stabilité exemplaire, culminant à une portée maximale de 37,28 mètres. Mais dès qu’une voiture venait couper l’axe optique, la liaison s’interrompait net. La carrosserie métallique d’un véhicule constitue un écran quasi infranchissable pour les ondes électromagnétiques, effaçant d’un coup l’avantage physique de l’UWB.
L’orientation de l’antenne a révélé un impact plus saisissant encore. Lors d’un test limite à une dizaine de mètres, le simple fait de basculer la balise d’une position couchée à une orientation verticale a fait grimper le taux de réception des paquets de 37 % à 100 %. Si l’abaissement du débit radio et l’allongement du préambule ont permis de résoudre une partie des échecs d’accrochage à haute vitesse, les lois de la physique s’appliquent sans distinction : les hautes fréquences ne traversent pas les blindages métalliques, et un désalignement de polarisation dégrade instantanément une marge de liaison déjà étroite.
La précision n’empêche pas la perte de paquets : un trou noir de 58 minutes avale la notification
La logique de détection reposait sur une frontière claire à dix mètres : en deçà, la poubelle est considérée comme présente (« Home ») ; au-delà, elle est marquée comme sortie (« Out »). Durant les essais dans l’enclos, le mécanisme fonctionnait sans accroc, jusqu’à la collecte des déchets verts du 28 septembre.
L’historique des horodatages de cette matinée est devenu le témoin irréfutable de la zone d’ombre du système. Vers 7h05, la poubelle s’est mise en mouvement et a franchi sans encombre le seuil des dix mètres. Cependant, aussitôt la limite dépassée, la balise a cessé toute émission et n’a plus renvoyé le moindre paquet pendant plus de trois heures.
Ce n’est qu’à 10h25 que la poubelle est réapparue dans le champ de l’ancre réceptrice. Le réseau a alors capté une trame de « vidage effectué » horodatée par l’accéléromètre à 9h27. Mais après être resté prisonnier d’un trou noir radio pendant près d’une heure, le message affichait un retard de 58 minutes. Excédant largement le plafond de tolérance de 30 minutes fixé dans le script d’automatisation, l’alerte indiquant que la poubelle venait d’être vidée a été purement et simplement abandonnée.
Durant tout cet intervalle, la passerelle MQTT de l’ancre intérieure fonctionnait impeccablement et les autres poubelles restées dans la cour continuaient de transmettre leurs distances. Pourquoi cette balise spécifique n’a-t-elle pas pu émettre depuis son point de collecte ? Le mystère reste entier. Même avec un nœud périphérique doté d’une précision millimétrique, si le canal de données se rompt, l’ensemble du processus métier s’écroule instantanément.
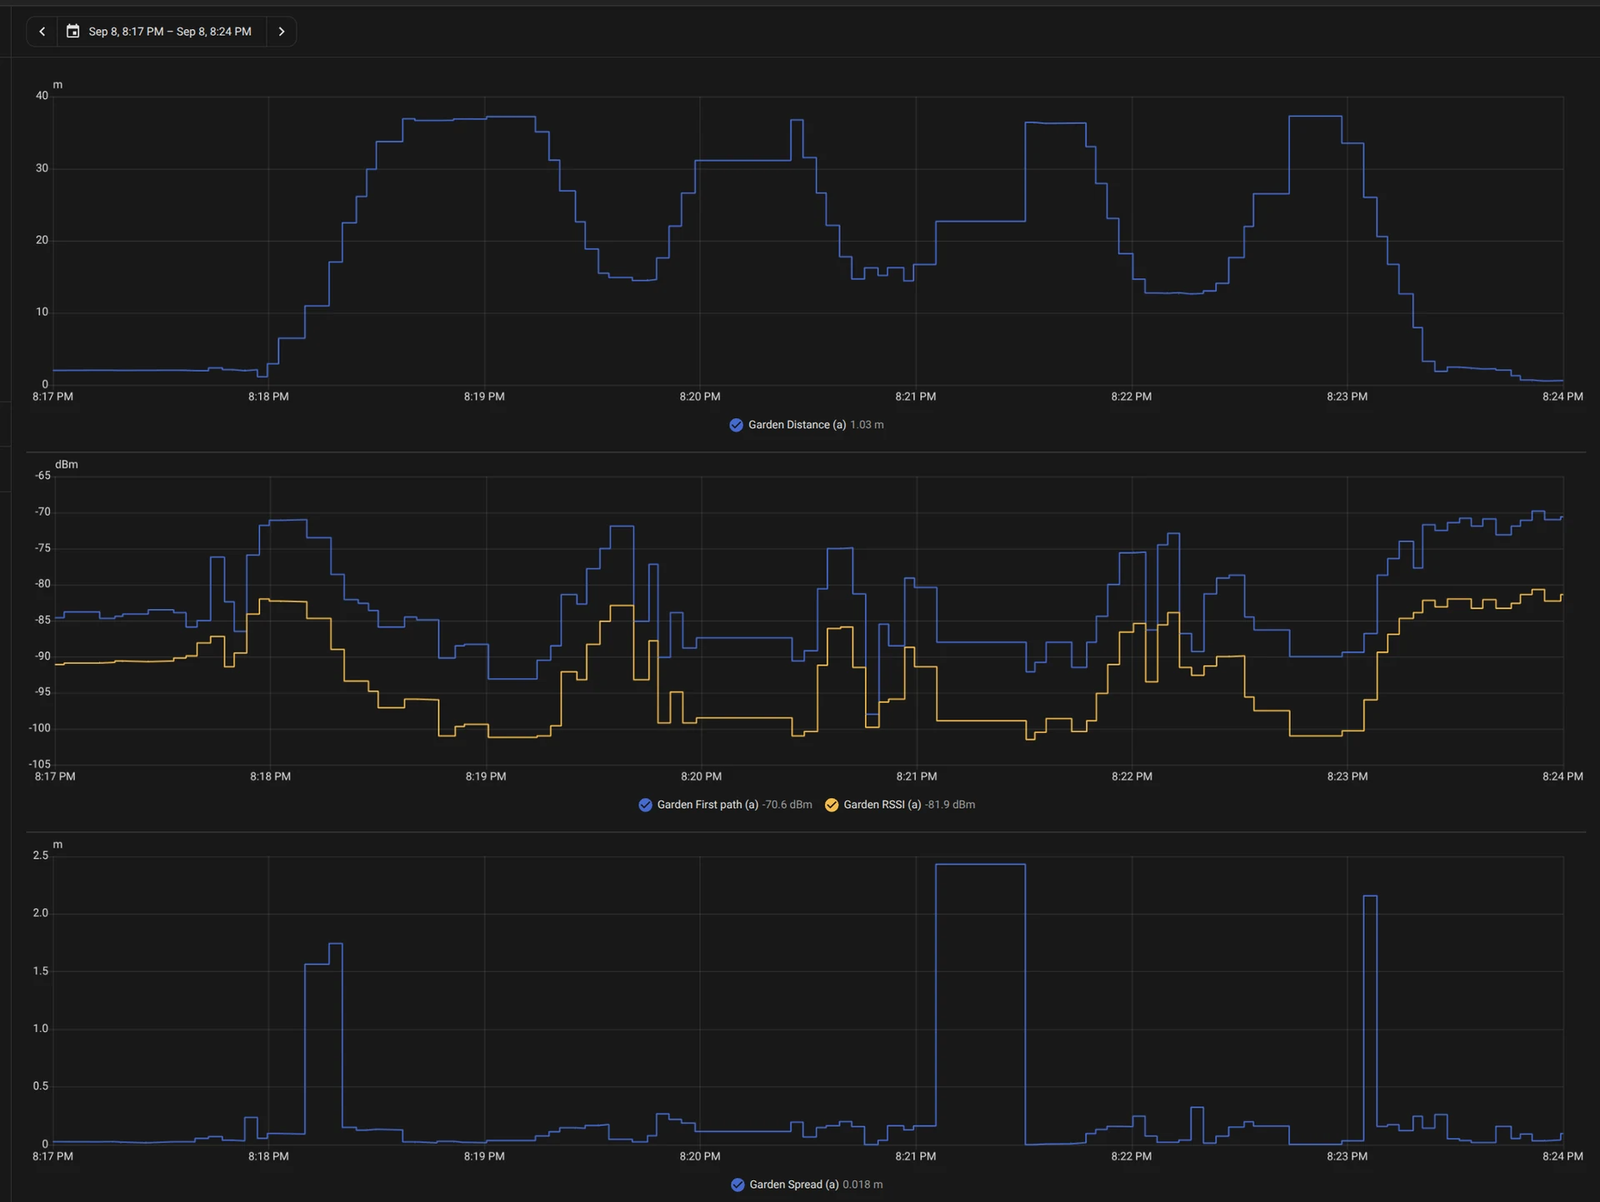 Figure : Courbe de distance enregistrée lors des essais en extérieur, accompagnée en bas des données diagnostiques de signal et de dispersion. Source : Journal de projet de Simon Green
Faire de la déconnexion la norme : l’état présumé face à la disparition des balises
Face à ces zones blanches imprévisibles, le développeur a renoncé à multiplier les ancres pour quadriller aveuglément son terrain, préférant remanier la machine à états de son logiciel. Dans l’architecture initiale, l’absence prolongée de signal faisait basculer l’état « Out » vers « Unknown », semant le désordre dans les automatisations.
La nouvelle version a redéfini la gestion de la perte de signal. Dès lors que le système constate un déplacement manifeste vers l’extérieur, il fige l’état de la poubelle sur « présumée absente » (presumed Out). Même si la coupure radio dure des heures, ou si le serveur Home Assistant vient à redémarrer, cet état d’absence demeure gravé dans la base de données.
La disponibilité réseau a été dissociée de l’état fonctionnel. La qualité de réception fait désormais l’objet d’une entité diagnostique distincte, intégrant la déconnexion comme un événement prévisible. Pour qu’une poubelle réintègre l’état « Home », l’unique condition requise est la réception d’une mesure avérée et récente à l’intérieur du rayon de dix mètres. En parallèle, les ancres diffusent leurs métriques en toute autonomie via MQTT, et Home Assistant instancie automatiquement des appareils virtuels pour chaque balise. Sans dépendre d’un cloud centralisé, le protocole de télémétrie de bas niveau entre ancres et balises continue d’opérer même en cas de panne inopinée de Home Assistant.
C’est en abandonnant le mythe de la connexion continue et en érigeant les interruptions de liaison en principe de conception que cette infrastructure IoT domestique a trouvé sa véritable robustesse. Quant aux défis restants — caractériser la couverture radio entre chaque zone de stockage et la rue, éprouver la résistance des boîtiers aux intempéries, mesurer l’usure réelle des piles sur plusieurs semaines ou tenter de trianguler les déplacements du chat de la maison avec quatre ancres —, ils nourriront le prochain cycle d’ingénierie.
Liens de référence :
- Journal de projet de Simon Green