El 28 de septiembre de 2026, el desarrollador Simon Green pudo someter por fin su sistema de domótica a una prueba de campo real. Había equipado seis cubos de basura con ruedas con etiquetas de radio de banda ultraancha (UWB), reduciendo el margen de error a diez metros de distancia a apenas tres centímetros. Sin embargo, durante las más de tres horas en que los cubos permanecieron en la calle a la espera de ser vaciados, el sistema perdió por completo la señal. Cuando por fin llegó una notificación indicando que el cubo había sido vaciado, el aviso acumulaba 58 minutos de retraso y los scripts de automatización lo descartaron de inmediato por obsoleto.
Este tropiezo pone de manifiesto una verdad elemental en ingeniería: los sensores entregan precisión matemática, no certeza absoluta sobre los hechos. Entre la exactitud centimétrica y la confirmación fidedigna de lo ocurrido en el mundo físico media una cadena de enlaces de radiofrecuencia sumamente delicada.
Adiós a estimar distancias por RSSI: el margen de error cae a 3 centímetros a 10 metros
El objetivo inicial del proyecto era muy sencillo. La instalación de Home Assistant de Simon ya sabía qué día tocaba sacar cada contenedor, pero ignoraba por completo si el usuario se había acordado de empujarlo hasta la acera. La primera solución consistió en utilizar balizas Bluetooth de bajo consumo (BLE) económicas vinculadas a un proxy Bluetooth ESP32 en el exterior, estimando la distancia mediante el indicador de intensidad de señal recibida (RSSI).
Calcular distancias a partir de la potencia de la señal de radio es, no obstante, un callejón sin salida. La atenuación no depende únicamente de la distancia: los muros de ladrillo, los vehículos aparcados en la entrada, la propagación multicamino por rebotes en las vallas, la polarización de las antenas o incluso una leve caída de tensión en la batería reducen drásticamente el valor de RSSI. Una señal débil podía significar que el cubo estaba a 20 metros o simplemente que la baliza había quedado oculta tras la puerta metálica de un coche. El resultado fueron baterías agotadas en cuestión de días, lecturas erráticas y proxies exteriores que colapsaban bajo la carga.
La tecnología UWB plantea una solución conceptualmente opuesta. En lugar de deducir distancias a partir de una intensidad de señal volátil, mide directamente el tiempo de vuelo (Time-of-Flight o ToF) que tardan los pulsos de radio en viajar entre dos dispositivos. La telemetría se reduce a una ecuación física elemental: tiempo multiplicado por la velocidad de la luz. La distancia deja de ser una estimación condicionada por el entorno para convertirse en una magnitud física comprobable.
Las pruebas de campo demostraron con creces esta ventaja. En una calibración minuciosa con cinta métrica a 10,1 metros, el sistema arrojó una lectura media de 10,09 metros con una desviación estándar de tan solo tres centímetros. Al sustituir la estimación por fuerza de señal con marcas temporales de alta resolución, la distancia espacial dejó de ser esoterismo radioeléctrico para transformarse en coordenadas plenamente fiables.
Alta precisión por 330 dólares: las antenas y los coches siguen mandando
La mejora del hardware conllevó una inversión nada desdeñable. Para monitorizar seis cubos de basura, Simon gastó primero 123,64 dólares en dos placas de desarrollo Makerfabs ESP32-WROVER / DW3000 destinadas a la prueba de concepto. Una vez validada la viabilidad técnica, desembolsó otros 330 dólares para adquirir diez etiquetas comerciales KKM K4W junto con una herramienta de programación dedicada, sumando un coste total de 453,64 dólares.
Estas balizas definitivas incorporan un microcontrolador Nordic nRF52833 junto a un transceptor de radio Decawave/Qorvo DW3110, un acelerómetro ST LIS3DH y una voluminosa pila de botón CR2477 —el propio autor confesaba en su bitácora que jamás había visto una pila de botón de semejante tamaño—. Pese a unas especificaciones de primer nivel, la banda ultraancha sigue rigiéndose por las leyes del electromagnetismo. Cambiar de protocolo no hace desaparecer los coches aparcados en el patio: los obstáculos físicos siguen ejerciendo de barrera.
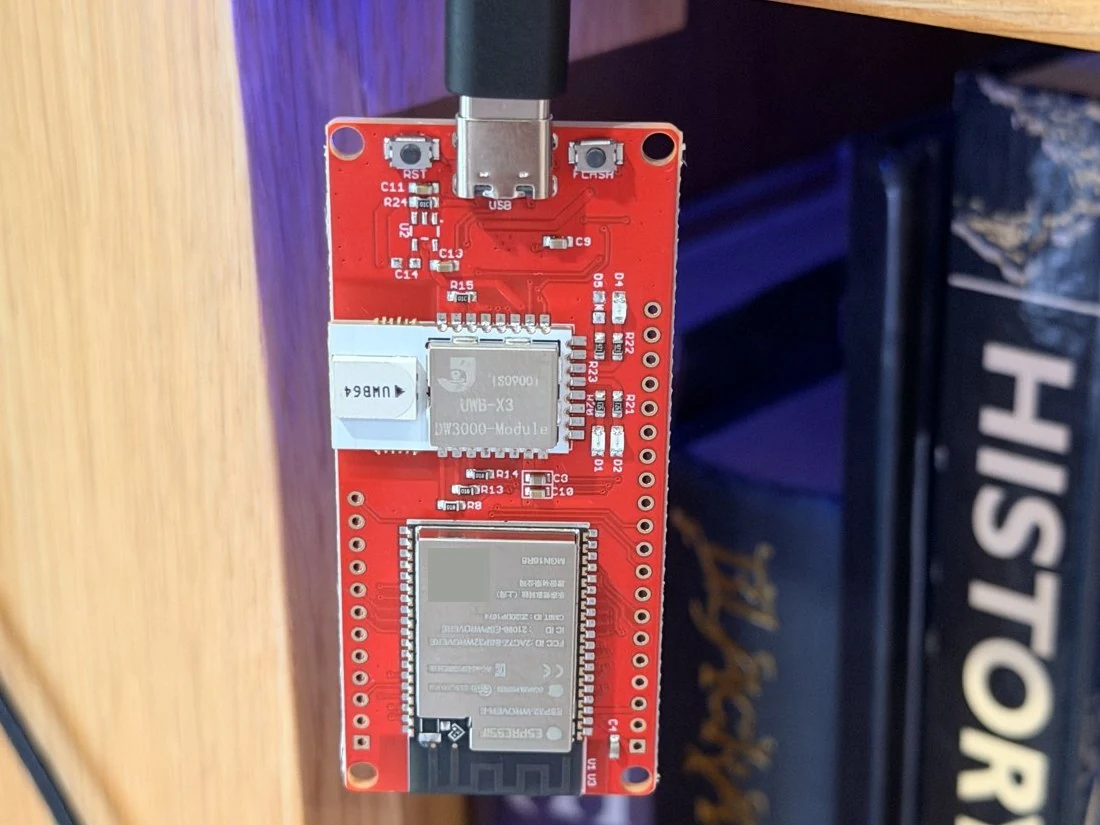 Figura: Placa de desarrollo Makerfabs ESP32-WROVER utilizada para las pruebas de concepto, con el módulo UWB y su antena. Fuente: Registro del proyecto de Simon Green
Las pruebas dinámicas al aire libre no tardaron en evidenciar la fragilidad del enlace. En condiciones de visión directa despejada, las lecturas mantuvieron su estabilidad a lo largo de unos 30 metros, llegando a registrar un máximo puntual de 37,28 metros. Sin embargo, en cuanto un coche se interponía en la trayectoria visual, la comunicación se cortaba de raíz. El apantallamiento que provoca la carrocería metálica anulaba por completo las ventajas físicas de UWB.
La orientación de las antenas supuso un factor aún más determinante. En un ensayo al límite a unos diez metros de distancia, bastó con cambiar la posición de la placa de la etiqueta de horizontal a vertical para que la tasa de paquetes recibidos con éxito pasara del 37 % al 100 %. Aunque reducir la tasa de datos y alargar el preámbulo de radio mitigó en parte los fallos de sincronización iniciales a alta velocidad, las leyes de la física no hacen excepciones: las altas frecuencias no atraviesan el metal macizo y los desajustes de polarización devoran el escaso margen de enlace disponible.
La precisión no evita la pérdida de paquetes: un agujero negro de 58 minutos devora la alerta
La lógica de seguimiento estableció un umbral nítido a diez metros: toda distancia inferior se consideraba «Home» y cualquier lectura superior pasaba a ser «Out». Durante las pruebas en el jardín, el modelo funcionó a la perfección, hasta que llegó la recogida de restos de poda del 28 de septiembre.
El registro cronológico de aquella mañana ilustró el punto ciego del sistema. Hacia las 7:05, el contenedor comenzó a desplazarse y cruzó con éxito el perímetro de diez metros. No obstante, nada más rebasar la marca, la baliza perdió el enlace y dejó de transmitir durante más de tres horas.
A las 10:25, el cubo volvió a entrar en el radio de cobertura del ancla receptora. La red recibió de inmediato un evento de «vaciado» registrado por el acelerómetro a las 9:27. Tras permanecer atrapada en un agujero negro radioeléctrico durante casi una hora, la información arrastraba 58 minutos de retraso. Al superar holgadamente el margen de tolerancia de 30 minutos configurado en la automatización, la notificación que debía avisar de que el cubo acababa de ser vaciado fue descartada y nunca se envió.
Durante todo ese intervalo, la conexión MQTT del nodo ancla interior funcionó con total normalidad y los demás cubos que permanecían en el jardín siguieron reportando sus distancias. Las causas exactas por las que esa baliza en concreto no pudo comunicarse desde el punto de recogida siguen sin aclararse. Aunque el sensor del nodo periférico ofrezca una precisión milimétrica, si el canal de transporte se interrumpe, la lógica de negocio se viene abajo en el acto.
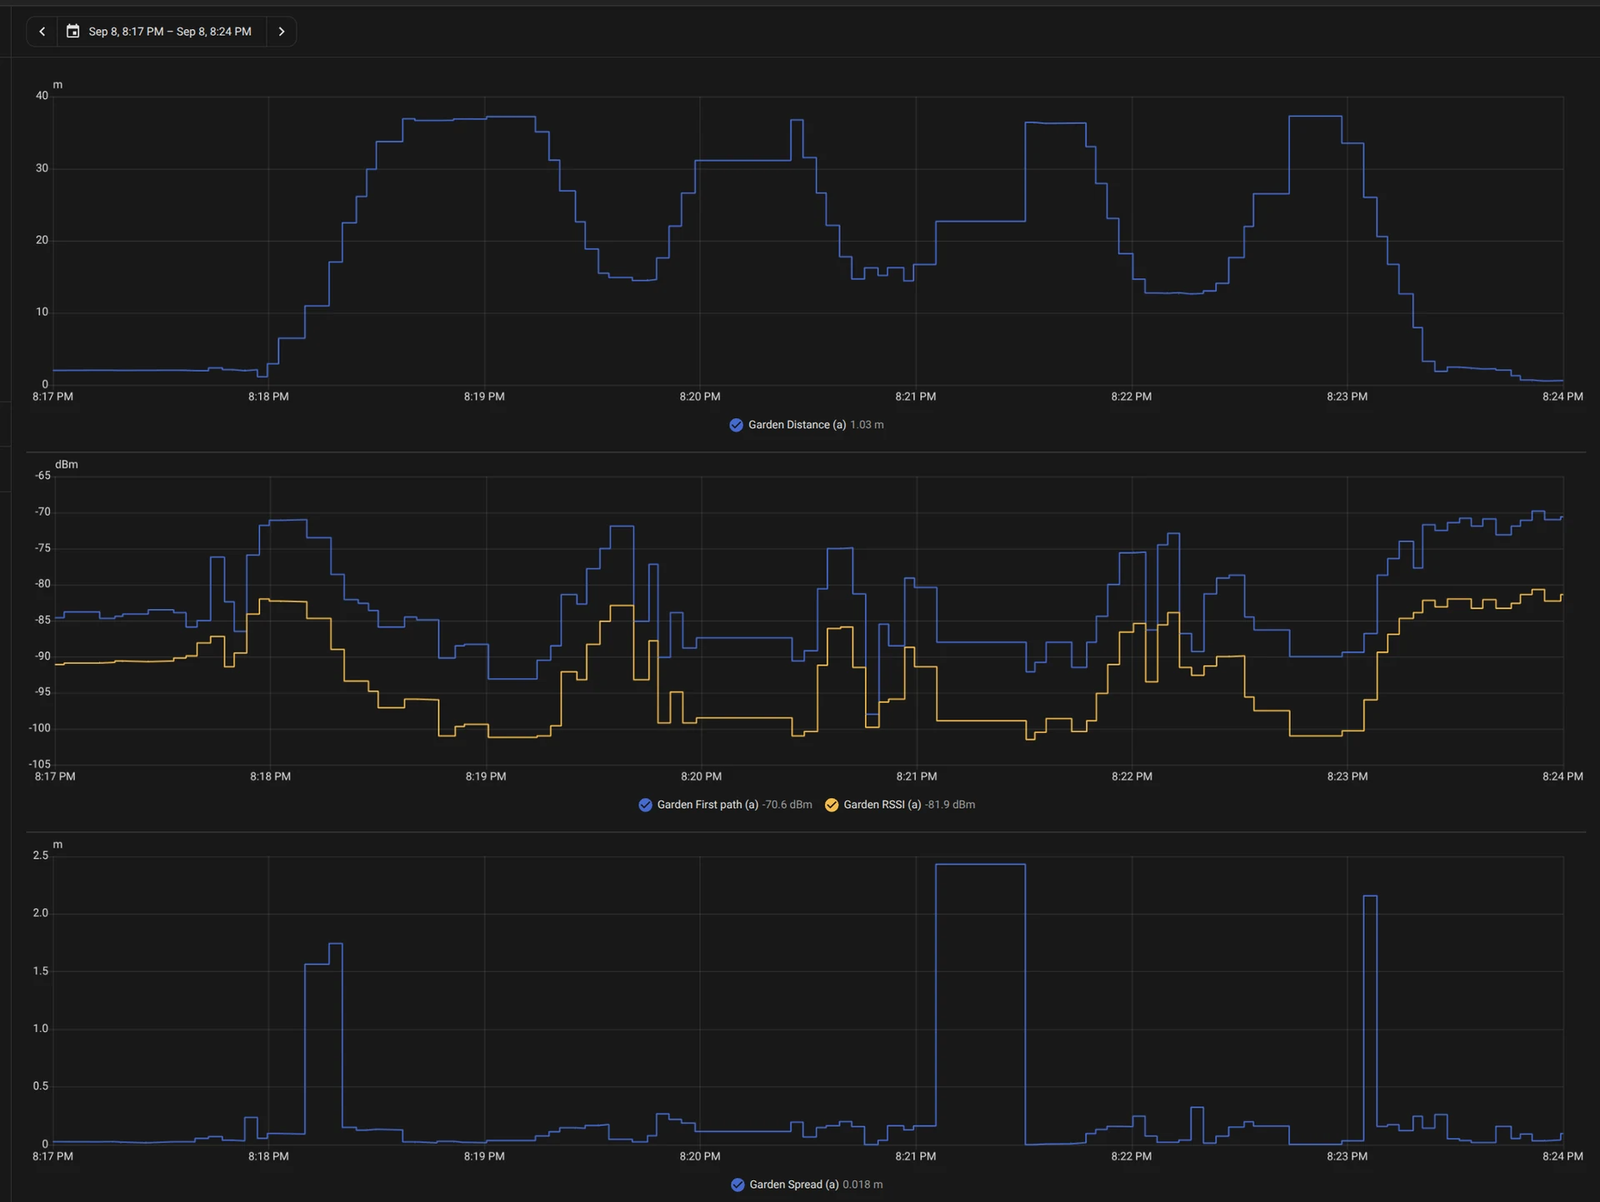 Figura: Curva de distancia registrada en las pruebas de campo, con datos de diagnóstico de señal y dispersión abajo. Fuente: Registro del proyecto de Simon Green
Aceptar la desconexión como norma: estados inferidos para lidiar con el vacío de datos
Frente a la existencia inevitable de zonas de sombra, el autor descartó sembrar la finca de más estaciones base y optó por intervenir en la máquina de estados del software. En el diseño inicial, la ausencia prolongada de datos degradaba el estado «Out» a «Unknown», desbaratando las automatizaciones dependientes.
La versión revisada cambió de filosofía ante las pérdidas de señal. En cuanto el sistema detecta una maniobra de salida inequívoca, bloquea el estado del contenedor en «presuntamente fuera» (presumed Out). Aunque se sucedan horas de silencio radioeléctrico o se reinicie el servidor de Home Assistant, ese estado de ausencia permanece inalterado en la base de datos.
La conectividad del dispositivo dejó de ligarse rígidamente al estado operativo. La salud del enlace se aisló como una métrica de diagnóstico independiente, asumiendo la desconexión como un fenómeno ordinario. Para que el cubo vuelva al estado «Home», la única condición válida es generar una lectura verídica y reciente dentro del radio de diez metros. Al mismo tiempo, los nodos ancla transmiten sus datos de forma autónoma mediante MQTT y Home Assistant aprovisiona dispositivos virtuales para cada etiqueta. Sin intermediación de nubes externas, el mecanismo de medición de bajo nivel entre anclas y balizas continúa operando incluso si Home Assistant sufre una caída imprevista.
Renunciar a la quimera de la conexión permanente y diseñar asumiendo el silencio como premisa dotó a este sistema domótico de una resiliencia auténtica. Quedan por resolver retos como la cobertura en puntos específicos de depósito, la resistencia a la intemperie, la degradación de las baterías tras semanas de uso y el experimento de rastrear al gato de la casa mediante triangulación con cuatro anclas, incógnitas que aguardan a la próxima iteración de ingeniería.
Enlaces de referencia:
- Registro del proyecto de Simon Green