Ein menschliches Haar hat einen Durchmesser von etwa 70 Mikrometern. Herkömmliche Desktop-3D-Drucker extrudieren Kunststofffäden mit einer Breite von rund 400 Mikrometern bei Schichthöhen um 100 Mikrometer (0,1 mm). Wollte man Fertigungsprozesse bislang auf 1 Mikrometer herunterbrechen, waren Zehntausende Euro für industrielle Präzisionslineartische, optische Maßstäbe und Schwingungsisolationssysteme fällig. Doch am 13. Oktober 2026 legte das Open-Source-Projekt μRepRap (RepRapMicron) mit Dokumentationsversion 37 den Beweis vor: Mit auf normalen Heimdruckern gefertigten Kunststoffteilen, Cent-Artikeln wie Akupunkturnadeln und handelsüblichem UV-Nagelgel drückte das Team die bidirektionale Wiederholgenauigkeit auf exakt 1 Mikrometer. Der zwanzig Jahre alte Traum von selbstreplizierenden Maschinen ist längst nicht am Ende; mit dem Sprung von 100 Mikrometern auf 1 Mikrometer erreicht die heimische Garage erstmals die physikalische Schwelle der Mikrofabrikation.
Vor zwei Jahrzehnten formulierte das RepRap-Projekt die radikale Vision einer Maschine, die ihre eigenen Ersatz- und Neuteile drucken kann. Aus diesem Funken entstand zwar die weltweite Consumer-3D-Druck-Industrie, doch der Grundgedanke der Selbstreplikation ging im kommerziellen Wettbewerb zunehmend verloren. Kaufbare Drucker wurden immer eleganter – verließen sich aber parallel immer stärker auf CNC-gefrästes Aluminium, geschliffene Stahlführungsschienen und proprietäre Platinen. Open-Source-Hardware-Pionier Vik Olliver rief deshalb das Projekt μRepRap ins Leben (unter GPL v3 lizenziert, Quellcode im GitHub-Repository VikOlliver/RepRapMicron). Sein Ziel: Mit leicht zugänglichen, extrem billigen Komponenten in den Mikrometer- und Submikrometerbereich vorzustoßen. Während die industrielle Präzisionsfertigung Fertigungstoleranzen mit teurer Metallzerspanung eliminiert, zähmt μRepRap mechanische Toleranzen im Mikrobereich durch ausgeklügelte Festkörpergeometrie gewöhnlicher Kunststoffe.
Kunststoffgelenke statt Metallführungen: Der Vorstoß unter 1 Mikrometer
Konfrontiert mit Mikrometeranforderungen greifen Maschinenbauer reflexartig zu Kugelgewindetrieben und Metall-Linearführungen mit minimalen Toleranzen. Doch im Maßstab von 1 Mikrometer verwandeln sich metallische Gleitreibung, Schwankungen in der Schmierfilmdicke und das Zahnflankenspiel von Getrieben in verheerende stochastische Fehler. Bereits ein winziges Staubkorn auf der Schiene genügt, um eine Positionierung um Dutzende Mikrometer verfälschen; dieses industrielle Konzept lässt sich strukturell nicht in eine Heimwerkstatt übertragen.
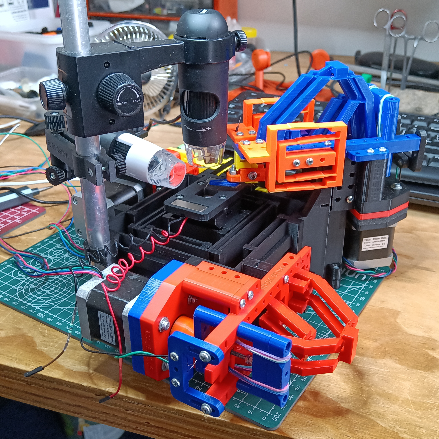 Abbildung: Das empfohlene Hauptmodell PIKA V0.02, das dank monolithisch gedruckter Kunststoff-Festkörpergelenke eine Wiederholgenauigkeit von ca. 1 Mikrometer erreicht. Quelle: RepRapMicron-Projekt-Wiki
μRepRap umgeht die Reibungsproblematik eleganter und adaptiert ein Kernprinzip der quelloffenen Mikroskopieplattform OpenFlexure: Festkörpergelenke (Flexure Mechanisms). Die Konstruktion verzichtet vollständig auf Kugel- oder Gleitlager. Die gesamte Bewegungsbühne besteht aus einem einzigen, zusammenhängend 3D-gedruckten Kunststoffkörper. Gezielt ausgedünnte Wandungen fungieren als elastische Festkörperscharniere, die Bewegungen durch kontrollierte elastische Biegung übertragen. Solange die Verformung innerhalb der Elastizitätsgrenze des Kunststoffs bleibt, existiert weder mechanisches Spiel noch der gefürchtete Stick-Slip-Effekt beim Übergang von Haft- zu Gleitreibung. Gleitreibung durch kontrollierte elastische Verformung zu ersetzen, ist der entscheidende Hebel, mit dem simple Desktop-Kunststoffe billige Metallführungen im Mikrobereich deklassieren.
Um die Dynamik elastischer Kunststoffgelenke präzise zu erfassen, konstruierte Vik Olliver zunächst einen Prüfstand namens MAUS. Das am vollständigsten dokumentierte Modell MAUS C (Version V0.04, STL-Modell auf Printables unter ID 1286343) erreichte in einem Arbeitsraum von 4 mm × 4 mm eine Positioniergenauigkeit von rund 5 Mikrometern. Allerdings wies die Kinematik spürbare Nichtlinearitäten auf: Bei identischem Stößelvorschub bewegte sich die Messspitze an den Rändern anders als im Zentrum. Nach mehreren Überarbeitungen bis zur Version V0.05 für neue Antriebe beendete MAUS seine Testmission und übergab den Staffelstab an das Hauptmodell PIKA.
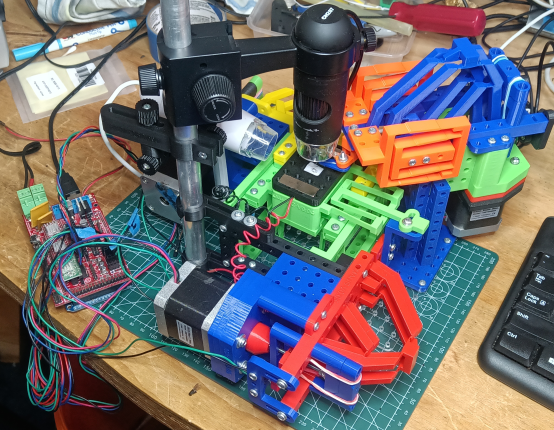 Abbildung: MAUS “L” V0.05, ein bis Februar 2026 kontinuierlich verfeinerter Versuchsaufbau. Die MAUS-Serie demonstrierte rund 5 Mikrometer Genauigkeit in einem 4-mm-Würfel und wurde zugunsten von PIKA in den Ruhestand versetzt. Quelle: RepRapMicron-Projekt-Wiki
Ursprünglich visierte das Projekt eine Wiederholgenauigkeit von unter 3 Mikrometern über einen Verfahrweg von 10 mm an – bei voller Fertigbarkeit aller Strukturkomponenten im heimischen Hobbykeller. Der aktuelle Hardwarestand PIKA V0.02 übertrifft diese Vorgaben: Auf einer Fläche von etwa 8 mm × 8 mm hält das System stabil Toleranzen von unter 10 Mikrometern, während die punktuelle Wiederholgenauigkeit bei rund 1 Mikrometer liegt. Ein Verfahrweg von 8 mm mag fingernagelgroß wirken, bietet aber in der Mikrosystemtechnik (MEMS) und Mikrofluidik reichlich Platz für ein komplettes Lab-on-a-Chip.
400-Schritt-Motoren und Hebeluntersetzung: Submikrometer-Auflösung mit Standard-Boards
Nachdem das Führungsspiel eliminiert war, drohte das Antriebssystem zum nächsten Kostentreiber zu werden. Industrielle Mikropositioniertische setzen fast ausnahmslos auf piezoelektrische Keramikaktoren, die atomare Kristallausdehnungen unter Hochspannung nutzen. Entsprechende Aktoren samt geschlossenen Regelkreisen kosten jedoch Tausende Euro – ein K.-o.-Kriterium für den Selbstreplikationsansatz.
PIKA wählt einen verblüffend pragmatischen Ausweg: reguläre NEMA-17-Schrittmotoren aus der Maker-Szene. Während gängige 3D-Drucker Motoren mit 200 Schritten pro Umdrehung (1,8° Schrittwinkel) nutzen, setzt μRepRap auf Varianten mit 400 Schritten (0,9° Schrittwinkel). Durch die mechanische Untersetzung der integrierten Festkörperhebel bewirkt ein Vollschritt des 200-Schritt-Motors bereits eine Verschiebung von etwa 1 Mikrometer. Mit dem 400-Schritt-Motor und Microstepping stößt die Einzelschrittauflösung nahtlos in den Submikrometerbereich vor. Weil die Untersetzungsverhältnisse direkt in die Geometrie der 3D-gedruckten Hebel eingerechnet sind, ersetzt ein Schrittmotor für zehn Euro Tausende Euro teure Piezotechnik.
Auch die Steuerseite bleibt unverschämt simpel: Die gesamte Maschine begnügt sich mit einem simplen Arduino-Board unter der quelloffenen GRBL-Firmware. Befehle erreichen den Controller als herkömmlicher GCODE über eine serielle Schnittstelle. Jeder ausgemusterte Laptop mit seriellem Adapter kann die Tastspitze mikrometergenau steuern. Durch die vollständige Wiederverwendung des offenen Consumer-Ökosystems sinken die Elektronikkosten für die gesamte Mikropositionierung auf unter 20 Euro.
Akupunkturnadeln als Düsen und selbstgeätzte Werkzeuge
Einen Tisch auf 1 Mikrometer genau zu positionieren, ist nur die halbe Miete; echtes Kopfzerbrechen bereitet der gezielte Materialauftrag. Das gängige FDM-Verfahren scheidet aus: Beim Aufschmelzen von Kunststoffdraht führen Wärmeausdehnung und Viskosität im Mikrobereich dazu, dass das Polymer kugelförmig verklumpt, statt feine Konturen zu bilden. μRepRap wechselt daher auf lichthärtende Harze und bedient sich unkonventioneller Werkzeuge.
Im PIKA-Drucker übernimmt eine einzige Nadel gleich drei Aufgaben: Sie dient als Z-Achsen-Berührungssensor, Mikro-Gravierstichel und Auftragskopf für das Harz. Bei groben Strukturen nutzt der Kopf herkömmliche medizinische 0,5-mm-Injektionskanülen oder Akupunkturnadeln mit 0,25 mm (250 Mikrometer) Durchmesser. Sinken die Strukturbreiten unter 10 Mikrometer, sind selbst Akupunkturnadeln zu stumpf. Hier schlägt die Stunde elektrochemisch geätzter Feinstdrähte. Das Benetzen einer Nadelspitze und die Materialübertragung mittels Kapillarkräften umgeht elegant das Problem, dass sich Flüssigkeitsgegendrücke in Mikropumpen kaum noch beherrschen lassen.
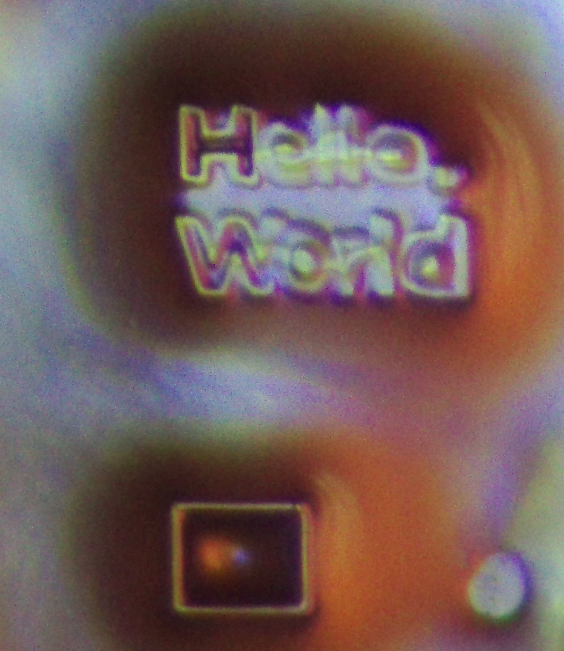 Abbildung: Ein per 125/9-Lichtwellenleiter und UV-Licht gehärteter “Hello, World”-Schriftzug neben einem 100-Mikrometer-Testwürfel aus Harz. Quelle: RepRapMicron-Projekt-Wiki
An dieser Stelle manifestiert sich der RepRap-Gedanke in Reinkultur: Um ultrafeine Spitzen herzustellen, muss kein Laborbedarf geordert werden – PIKA ätzt seine Werkzeuge einfach selbst. Der Drucker spannt handelsüblichen Draht ein, taucht ihn über Z-Achsen-Mikroschritte exakt dosiert in eine Elektrolytlösung und steuert Stromstärke sowie Einwirkdauer. Sobald die elektrochemische Reaktion die Spitze auf Mikrometerdimensionen geschärft hat, montiert der Drucker das frische Werkzeug direkt für den nächsten Druckjob. Erst wenn eine Maschine das Kernwerkzeug, das ihre eigene Arbeitsgenauigkeit definiert, autonom fertigen und erneuern kann, schließt sich der Zyklus der Selbstreplikation auf Mikroebene.
Auch bei den Verbrauchsmaterialien bleibt das Projekt unschlagbar günstig: Als Photopolymer dient gewöhnlicher UV-härtender Nagelüberlack (“Top Coat”) aus dem Drogeriemarkt. Die Nadel deponiert winzige Tröpfchen per Kapillarkraft auf dem Träger, woraufhin eine UV-LED am Druckbett das Material sofort aushärtet. Mit diesem Setup deponiert PIKA reproduzierbar Tröpfchen mit nur 4 Mikrometern Durchmesser und zieht über Lichtleiter-Tastspitzen ausgehärtete Harzbahnen von lediglich 9 Mikrometern Breite. Eine Linienbreite von 9 Mikrometern entspricht einem Achtel eines menschlichen Haares; dieses Ergebnis mit günstigem Kosmetik-Nagellack zu erzielen, bricht radikal mit den horrenden Preisen proprietärer Mikromaterialien.
Wenn die Mechanik 1 Mikrometer meistert, stoppt Sauerstoff die Härtung
Als Vik Olliver mit elastischen Kunststoffgelenken und 400-Schritt-Motoren die mechanische 1-Mikrometer-Schwelle knackte, stieß das Gesamtsystem an eine Grenze, die sich mit reinem Maschinenbau nicht mehr bezwingen ließ. Diesmal hießen die Gegenspieler UV-Lichtwellenlänge und Luftsauerstoff.
Beim Standard-SLA-Druck ist die Harzschicht so dick, dass der Kontakt mit der Luft an der Oberfläche die Durchhärtung im Inneren nicht behindert. Bei Schichten im Mikrometer- und Submikrometerbereich explodiert jedoch das Verhältnis von Oberfläche zu Volumen. Sauerstoffmoleküle aus der Umgebungsluft diffundieren blitzschnell durch die gesamte Schicht und fangen die freien Radikale der Photoinitiatoren ab. Trotz intensiver UV-Bestrahlung führt diese Sauerstoffinhibierung dazu, dass 4-Mikrometer-Tröpfchen nicht vernetzen und aushärten können; manche Tropfen verdampfen oder fallen zusammen, bevor eine Polymerisation stattfindet. Nach dem Durchbruch der mechanischen 1-Mikrometer-Grenze verlagert sich die zentrale Herausforderung der Mikrofabrikation schlagartig von der Mechatronik hin zu Oberflächenchemie und Photophysik.
An dieser Hürde scheiden sich in der Maker-Community die Geister. Optimisten argumentieren, dass sich Sauerstoffinhibierung und Beugungsgrenzen mit pragmatischen Mitteln überwinden lassen – etwa indem man den 8-mm-Arbeitsraum mit einer kleinen Haube versieht und mit Stickstoff oder Kohlendioxid spült. Optisch wurden mit Glasfaserspitzen im Nahfeld bereits 9 Mikrometer Linienbreite demonstriert, und elektrochemische Abscheidungen bieten zusätzliches Potenzial.
Skeptiker geben zu bedenken, dass zwischen dem punktuellen Platzieren eines 4-Mikrometer-Tröpfchens und dem schichtweisen Aufbau dreidimensionaler Mikrostrukturen Welten liegen. Im Mikrometerbereich dominieren Van-der-Waals-Kräfte und Oberflächenspannungen; damit das Tröpfchen an der Unterlage haftet und nicht an der Nadel kleben bleibt, muss die Oberflächenenergie des Substrats penibel kontrolliert werden. Hinzu kommen Materialkriechen und thermische Ausdehnung der 3D-Druck-Thermoplaste. Verschiebt sich die Struktur während eines mehrstündigen Drucks thermisch auch nur um zwei Mikrometer, sind aufeinanderfolgende Schichten zueinander versetzt und unbrauchbar. Eine punktuelle Wiederholgenauigkeit von 1 Mikrometer belegt die momentane Struktursteifigkeit; ob das System dem thermischen Drift über Stunden standhalten kann, entscheidet letztlich darüber, ob aus dem Experimentieraufbau ein verlässliches Produktionswerkzeug wird.
Rückkehr in die Garage: Die Demokratisierung der Mikrofabrikation
Ein Blick auf die Geschichte der Computer- und Fertigungstechnik zeigt: Die Demokratisierung elementarer Werkzeuge nahm stets ihren Anfang, wenn Tüftler industrielle Hochsicherheitsbastionen mit billigen Standardteilen knackten. Vor vierzig Jahren speicherten Heimcomputer Daten auf Audiokassetten; vor zwanzig Jahren bestand der erste RepRap aus Baumarkt-Gewindestangen und unsauber gedruckten Verbindungswinkeln. Kaum ein Industrieller glaubte damals, dass diese wackeligen Holz- und Plastikgestelle zehn Jahre später globale Prototyping- und Lieferketten umkrempeln würden.
μRepRap steht heute an genau derselben Schwelle. Zusammengesetzt aus 400-Schritt-Motoren, Arduino, Akupunkturnadeln und Drogerie-Nagellack wirkt der PIKA V0.02 neben millionenschweren Wafer-Steppern oder Zwei-Photonen-Lithografieanlagen fast rührend primitiv. Doch die Maschine liefert in der Praxis: 1 Mikrometer Positionierung, 4 Mikrometer Tröpfchenauftrag und 9 Mikrometer Strukturbreite in einer privaten Werkstatt sind Realität.
Die Vision der selbstreplizierenden Maschinen ist nicht erloschen – sie beginnt lediglich eine Größenordnung tiefer von vorn. Mechanische Präzision von 1 Mikrometer verlangt kein sechsstelliges Reinraum-Budget mehr. Vor der Desktop-Mikrofabrikation stehen nur noch physikalische Lichtwellenlängen und Sauerstoffmoleküle. Und solange die Naturgesetze keinen absoluten Riegel vorschieben, werden Garageningenieure immer einen Weg finden, sie zu umgehen.
Weiterführende Links:
- RepRapMicron GitHub-Repository & Wiki-Dokumentation (VikOlliver/RepRapMicron)
- Offizielles RepRap-Blog mit Projekt-Updates
- Printables Open-Source-Hardware-Archiv (ID 1286343)
- Diskussionen der Hacker-News-Community