Un cabello humano mide aproximadamente 70 micras de diámetro. Una impresora 3D doméstica suele extruir filamentos plásticos de unas 400 micras de grosor, con alturas de capa que rondan las 100 micras (0,1 mm). Hasta ahora, bajar la resolución de fabricación a 1 micra requería invertir decenas de miles de dólares en mesas lineales de grado industrial, codificadores ópticos y plataformas antivibración. Sin embargo, el 13 de octubre de 2026, con la publicación de la versión 37 de su documentación, el proyecto de código abierto μRepRap (RepRapMicron) logró una repetibilidad posicional de 1 micra utilizando piezas impresas en casa, agujas de acupuntura comunes y esmalte de uñas ultravioleta comercial. El sueño de las máquinas autorreplicantes nacido hace veinte años sigue muy vivo; al saltar de 100 a 1 micra, los talleres domésticos traspasan por primera vez la barrera física de la microfabricación.
Hace dos décadas, el proyecto RepRap planteó una idea audaz: construir una máquina capaz de imprimir sus propias piezas. Aquella visión dio origen a la industria moderna de la impresión 3D de consumo, pero la meta de la autorreplicación se fue diluyendo en la ola comercial. Las impresoras del mercado se volvieron cada vez más refinadas a costa de depender de perfiles de aluminio mecanizados por CNC, guías metálicas rectificadas y placas de circuito hechas a medida. Vik Olliver, veterano del hardware libre, fundó μRepRap (con licencia GPL v3, alojado en GitHub en VikOlliver/RepRapMicron) para romper esa tendencia y abordar la escala micrométrica y submicrométrica empleando materiales comunes y económicos. Mientras la industria elimina tolerancias gastando fortunas en metal mecanizado, μRepRap aprovecha el diseño geométrico complaciente para doblegar las tolerancias mecánicas con plásticos comunes a escala microscópica.
Bisagras plásticas frente a guías metálicas: la barrera de 1 micra superada
Ante el reto de alcanzar precisiones micrométricas, el reflejo habitual de un ingeniero mecánico es buscar husillos de bolas y guías lineales de tolerancia mínima. Pero a la escala de 1 micra, la fricción por deslizamiento, las microvariaciones en la película de aceite lubricante y la holgura en el engrane se convierten en catastróficos errores aleatorios. Una mota de polvo que caiga sobre el riel basta para arruinar un posicionamiento de decenas de micras; este enfoque industrial resulta inviable en un garaje doméstico.
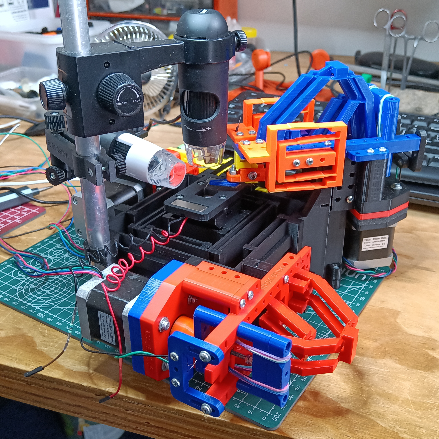 Figura: El modelo principal recomendado PIKA V0.02, que recurre a una estructura de flexura plástica integrada para alcanzar cerca de 1 micra de repetibilidad. Fuente: wiki del proyecto RepRapMicron
La solución de μRepRap para eludir la fricción metálica consiste en adoptar el principio medular del microscopio abierto OpenFlexure: los mecanismos de flexión o complacientes (flexure mechanisms). La máquina prescinde por completo de cojinetes y rodamientos deslizantes; toda la plataforma móvil se imprime como un único bloque monolítico de plástico. Se vale de zonas adelgazadas con precisión que actúan como bisagras elásticas capaces de transmitir movimiento mediante microflexiones. Mientras la deformación se mantenga dentro del límite elástico, no existe holgura mecánica ni tirones por cambio entre fricción estática y dinámica. Sustituir la fricción superficial por deformación elástica controlada es el salto de ingeniería que permite al plástico de escritorio superar a las guías metálicas de bajo coste en el terreno microscópico.
Para calibrar el comportamiento de las flexuras de plástico, Vik Olliver desarrolló primero un banco de pruebas denominado MAUS. El más detallado en documentación, MAUS C (versión V0.04, modelo STL en Printables con ID 1286343), demostró una precisión de unas 5 micras en un espacio de 4 mm × 4 mm. No obstante, su trayectoria sufría de una clara distorsión no lineal: a igual empuje del actuador, el puntero avanzaba distancias diferentes en los bordes frente al centro. Tras sucesivas mejoras hasta la versión V0.05 adaptada a nuevos empujadores, MAUS completó su misión y cedió el testigo al modelo insignia, PIKA.
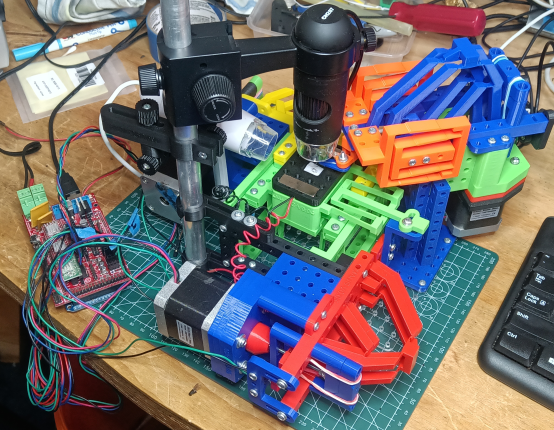 Figura: MAUS “L” V0.05, banco de pruebas refinado hasta febrero de 2026; la serie MAUS demostró ~5 micras de resolución en un volumen de 4 mm y dio paso definitivo a PIKA. Fuente: wiki del proyecto RepRapMicron
El objetivo fundacional era lograr una repetibilidad inferior a 3 micras en un rango de 10 mm, asegurando que todos los componentes estructurales pudieran fabricarse en un taller casero. PIKA V0.02 no solo cumple esa meta, sino que la supera: mantiene con solidez una precisión por debajo de 10 micras en un área de unos 8 mm × 8 mm, con una repetibilidad puntual de aproximadamente 1 micra. Un recorrido de 8 mm puede parecer minúsculo, pero en los campos de los sistemas microelectromecánicos (MEMS) y la microfluídica, ese espacio es más que suficiente para albergar un laboratorio en un chip completo.
Motores de 400 pasos y palancas: resolución submicrométrica con placas básicas
Resuelto el problema de la holgura en el deslizamiento, el siguiente escollo fue el sistema motriz. Las mesas industriales de nanoposicionamiento suelen recurrir a actuadores cerámicos piezoeléctricos, que aprovechan la dilatación cristalina microscópica al recibir tensión eléctrica. Sin embargo, un actuador piezoeléctrico con su controlador en bucle cerrado cuesta varios miles de euros, desbaratando cualquier plan de replicación en un garaje.
La respuesta de PIKA es sorprendentemente pragmática: recurrir a los motores paso a paso NEMA 17 habituales en la comunidad maker. Si las impresoras estándar montan modelos de 200 pasos por vuelta (1,8° por paso), μRepRap opta por versiones de 400 pasos (0,9° por paso). Al combinarlos con la reducción mecánica de las palancas de flexión plástica, un solo paso completo del motor de 200 pasos ya equivale a 1 micra; con el de 400 pasos y micropasos, la resolución entra con soltura en el terreno submicrométrico. Al integrar la relación de reducción en la geometría de las palancas impresas, un motor comercial de diez euros asume las funciones de un carísimo actuador piezoeléctrico.
La electrónica de control sigue la misma lógica de contención de costes: basta una placa Arduino con firmware abierto GRBL, que recibe instrucciones estándar en GCODE a través de un puerto serie. Cualquier ordenador portátil antiguo con conexión serie puede dirigir el puntero con precisión micrométrica. Reutilizar íntegramente el ecosistema abierto de consumo permite reducir los costes de la electrónica de control a menos de veinte euros.
Agujas de acupuntura como boquillas y sondas electroquímicas autoeditadas
Fijar una plataforma en una coordenada de 1 micra es solo el primer paso; el desafío mayúsculo estriba en depositar material con ese nivel de precisión. El modelado por deposición fundida (FDM) convencional extruye filamento caliente, pero a escala micrométrica, la dilatación térmica y las fuerzas de viscosidad hacen que el plástico forme gotas esféricas incontrolables en lugar de trazos continuos. μRepRap adopta en su lugar resinas fotosensibles y un repertorio de ingeniosos trucos caseros.
En la máquina PIKA, una misma sonda asume tres funciones: palpador de contacto para el eje Z, buril de micrograbado y cabezal dispensador de resina. Para trazos más gruesos, el dispensador emplea una aguja hipodérmica médica de 0,5 mm o una aguja de acupuntura tradicional de 0,25 mm (250 micras). Al reducir el detalle por debajo de 10 micras, incluso la aguja de acupuntura resulta demasiado gruesa; entonces se sustituye por un alambre metálico ultraafilado mediante grabado electroquímico (electrochemical etching). Transferir microgotas por capilaridad mojando la punta de una aguja sortea de un plumazo el quebradero de cabeza que supone controlar la contrapresión en bombas microfluídicas.
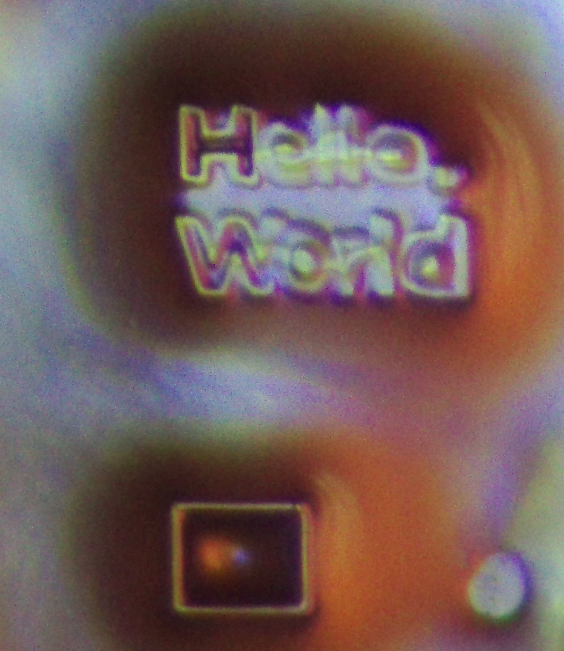 Figura: Texto “Hello, World” y un cubo de 100 micras impresos en resina curada con luz ultravioleta mediante una sonda de fibra óptica 125/9. Fuente: wiki del proyecto RepRapMicron
Es aquí donde el espíritu de la autorreplicación cobra todo su sentido: para fabricar sondas ultrafinas no hace falta adquirir material de laboratorio especializado, ya que la propia PIKA se encarga de grabarlas. La máquina sujeta un alambre metálico estándar y controla con pasos micrométricos en Z la profundidad y el tiempo de inmersión en una solución electrolítica. Cuando la corriente afila el extremo hasta convertirlo en una aguja micrométrica, la impresora monta la herramienta recién creada para comenzar a trabajar. Una máquina capaz de fabricar y renovar el útil que define su propia resolución de trabajo consolida verdaderamente el ciclo de la autorreplicación a escala micro.
El coste de los consumibles también se reduce al mínimo: se emplea esmalte protector de uñas ultravioleta comercial (“Top Coat”). La sonda deposita una microgota de esmalte sobre la base por capilaridad, y un LED UV montado en la plataforma lo cura al instante. Con este método, PIKA deposita de forma estable gotas de hasta 4 micras y dibuja líneas de resina curada de solo 9 micras de ancho con sondas de fibra óptica. Un ancho de trazo de 9 micras equivale a una octava parte de un cabello humano; conseguirlo con un esmalte de droguería pulveriza las tarifas prohibitivas de los materiales de microfabricación.
Cuando la mecánica alcanza 1 micra, el oxígeno del aire frena el curado
Una vez que Vik Olliver demostró que las flexuras plásticas y los motores de 400 pasos alcanzaban la precisión de 1 micra, el sistema tropezó con una barrera insalvable mediante diseño mecánico. Esta vez, los obstáculos eran la longitud de onda de la luz ultravioleta y el oxígeno del aire ambiental.
En la impresión SLA convencional, la capa de resina es suficientemente gruesa para que el contacto con el aire no impida la polimerización interna. Sin embargo, en capas micrométricas y submicrométricas, la relación entre superficie y volumen se dispara drásticamente. El oxígeno atmosférico penetra de forma casi instantánea en toda la gota, neutralizando los fotoiniciadores. A pesar de recibir luz ultravioleta suficiente, la gota de 4 micras no logra reticular debido a la inhibición por oxígeno (oxygen inhibition); muchas gotas se evaporan o colapsan antes de solidificar. Superada la marca mecánica de 1 micra, el epicentro del desafío tecnológico se traslada súbitamente de la mecánica a la química de superficies y la fotofísica.
Esta frontera física ha abierto un intenso debate en la comunidad de hardware abierto. Los defensores del proyecto confían en que la inhibición por oxígeno y el límite de difracción se pueden mitigar con ingenio de bajo coste: por ejemplo, cubriendo el área de trabajo de 8 mm con una pequeña campana para purgar el oxígeno inyectando nitrógeno o dióxido de carbono. En el plano óptico, el curado de campo cercano con fibras ópticas ya ha alcanzado anchos de 9 micras, con un gran potencial de desarrollo futuro junto a la deposición electroquímica.
Por su parte, las voces escépticas subrayan la enorme brecha que separa depositar una gota aislada de 4 micras de imprimir una estructura tridimensional funcional multicapa. A estas dimensiones, las fuerzas de Van der Waals y la tensión superficial mandan; lograr que la gota quede anclada al sustrato sin ser arrastrada por la sonda exige un control milimétrico de la energía superficial. Además, los plásticos impresos en 3D sufren deformación por fluencia lenta (creep) y dilatación higrotérmica. En impresiones prolongadas de varias horas, una deriva térmica de apenas dos micras arruinaría la alineación entre capas consecutivas. Lograr una repetibilidad puntual de 1 micra acredita la rigidez instantánea del mecanismo; contrarrestar la deriva térmica del plástico durante horas será la prueba de fuego que decida si el prototipo pasa de curiosidad de laboratorio a herramienta de fabricación real.
La máquina autorreplicante vuelve al garaje: cae la barrera de la microfabricación
Al repasar la historia de la informática y la manufactura, la democratización de las herramientas esenciales siempre comenzó cuando un grupo de entusiastas atacó las fortalezas industriales con piezas asequibles. Hace cuarenta años, los primeros microordenadores guardaban datos en cintas de casete; hace veinte, la RepRap original se armó con varillas roscadas de ferretería y piezas de plástico toscas. Pocos expertos creyeron entonces que aquellos frágiles armazones transformarían la cadena de suministro y el prototipado mundial en menos de dos décadas.
La posición actual de μRepRap recuerda vivamente a aquellos comienzos. Ensamblada con motores de 400 pasos, una placa Arduino, agujas de acupuntura y esmalte de uñas Top Coat, la PIKA V0.02 parece elemental frente a complejas máquinas de fotolitografía industrial o impresoras micro-3D de dos fotones. Sin embargo, ha demostrado de forma fehaciente en un taller casero posicionamiento de 1 micra, deposición de gotas de 4 micras y trazos curados de 9 micras.
El camino de las máquinas autorreplicantes no ha concluido; simplemente ha reanudado su marcha en un orden de magnitud inferior. El posicionamiento mecánico de 1 micra ya no exige un pase de cien mil dólares a una sala limpia. Entre el taller doméstico y la microfabricación solo se interponen las longitudes de onda ultravioleta y las moléculas de oxígeno; y mientras las leyes físicas no corten el paso, los ingenieros de garaje sabrán encontrar un camino ingenioso para seguir avanzando.
Enlaces de referencia:
- Repositorio en GitHub y documentación wiki de RepRapMicron (VikOlliver/RepRapMicron)
- Registro de avances en el blog oficial de RepRap
- Archivo del modelo en Printables (ID 1286343)
- Debates en la comunidad de Hacker News