Un cheveu humain mesure environ 70 microns de diamètre. Une imprimante 3D de bureau classique extrude des filaments de plastique d’environ 400 microns de large, avec une épaisseur de couche avoisinant les 100 microns (0,1 mm). Jusqu’ici, descendre la précision de fabrication à 1 micron exigeait des dizaines de milliers d’euros en tables linéaires de précision industrielle, règles optiques et marbres antivibratoires. Pourtant, le 13 octobre 2026, avec la parution de la version 37 de sa documentation, le projet open source μRepRap (RepRapMicron) a prouvé qu’il était possible d’atteindre 1 micron de répétabilité bidirectionnelle avec des pièces imprimées sur une machine grand public, des aiguilles d’acupuncture à quelques centimes et du vernis à ongles UV de grande surface. L’idéal des machines autoréplicantes formulé il y a vingt ans est loin d’avoir dit son dernier mot : en passant de 100 microns à 1 micron, l’atelier amateur franchit pour la première fois le seuil physique de la microfabrication.
Il y a vingt ans, le projet RepRap lançait une vision audacieuse : concevoir une machine capable d’imprimer ses propres composants. Si cette intuition a engendré l’industrie de l’impression 3D grand public, le principe d’autoréplication s’est peu à peu dilué sous la pression commerciale. Les imprimantes du commerce sont devenues de plus en plus sophistiquées, mais au prix d’une dépendance accrue aux bâtis en aluminium usinés par CNC, aux rails de guidage en acier rectifié et aux cartes électroniques propriétaires. Vik Olliver, pionnier du matériel open source, a lancé le projet μRepRap (sous licence GPL v3, hébergé sur GitHub sous VikOlliver/RepRapMicron) pour rompre avec cette dérive et relever le défi de la fabrication micrométrique et submicrométrique à l’aide de composants abordables et courants. Là où l’industrie élimine les tolérances à coups d’usinages métalliques très onéreux, μRepRap mise sur la géométrie des mécanismes flexibles pour dompter les tolérances mécaniques avec de simples plastiques à l’échelle microscopique.
Des charnières en plastique pour remplacer les rails métalliques : le cap du micron franchi
Face à un cahier des charges au micron près, le premier réflexe d’un ingénieur mécanique consiste à sélectionner des vis à billes et des guidages linéaires aux tolérances infimes. Mais à l’échelle de 1 micron, le frottement de glissement entre pièces métalliques, les variations d’épaisseur du film lubrifiant et le jeu d’engrenage se muent en erreurs aléatoires critiques. Un simple grain de poussière sur un rail ruine un positionnement de plusieurs dizaines de microns : une solution industrielle impossible à transposer telle quelle dans un garage.
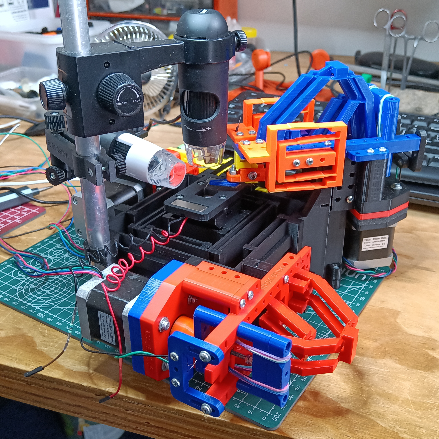 Figure : Le modèle PIKA V0.02, recommandé comme machine principale, s’appuie sur une structure flexible intégrée en plastique pour atteindre environ 1 micron de répétabilité. Source : wiki du projet RepRapMicron
Pour s’affranchir du frottement métallique, μRepRap s’inspire du principe architectural du microscope open source OpenFlexure : les mécanismes compliants ou flexibles (flexures). L’appareil fait l’impasse sur tout roulement ou glissière conventionnelle. L’intégralité de la platine mobile est imprimée en 3D d’un seul bloc. Elle tire parti de zones minutieusement amincies agissant comme des charnières élastiques, transmettant le mouvement par déformation maîtrisée. Tant que la contrainte reste dans le domaine élastique du polymère, le jeu mécanique est rigoureusement nul et les à-coups du frottement sec (stick-slip) disparaissent. Remplacer le frottement de surface par une déformation élastique contrôlée constitue l’arbitrage d’ingénierie qui permet aux plastiques de bureau de surclasser les guidages métalliques économiques dans le domaine microscopique.
Pour apprivoiser le comportement des liaisons flexibles en plastique, Vik Olliver a d’abord conçu un banc d’essai baptisé MAUS. La version la plus documentée, MAUS C (V0.04, modèle STL sur Printables sous l’identifiant 1286343), a démontré une précision d’environ 5 microns sur un volume de 4 mm × 4 mm. La cinématique présentait toutefois une distorsion non linéaire notable : pour une même course du poussoir, la pointe ne se déplaçait pas de la même valeur selon qu’elle se trouvait au centre ou en périphérie. Après plusieurs itérations jusqu’à la version V0.05 adaptée à de nouveaux actionneurs, MAUS a rempli sa mission et passé le relais au modèle de référence, PIKA.
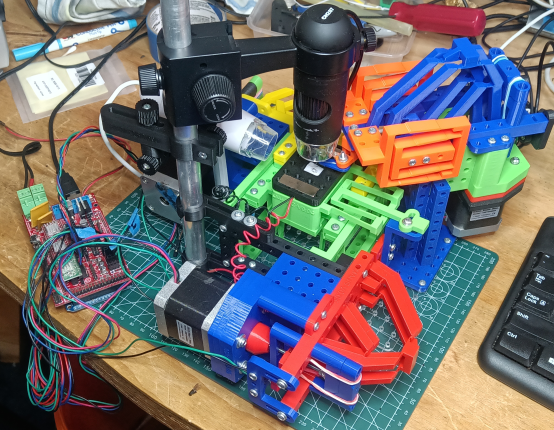 Figure : MAUS “L” V0.05, banc d’essai perfectionné jusqu’en février 2026. La série MAUS a validé un positionnement d’environ 5 microns dans un cube de 4 mm avant de laisser la place à PIKA. Source : wiki du projet RepRapMicron
L’objectif initial était d’assurer une répétabilité inférieure à 3 microns sur une course de 10 mm, avec des pièces structurales intégralement reproductibles dans un atelier amateur. PIKA V0.02 dépasse largement ces attentes : sur un carré d’environ 8 mm de côté, l’appareil maintient avec constance une précision inférieure à 10 microns, tandis que la répétabilité ponctuelle atteint environ 1 micron. Une course de 8 mm peut sembler de la taille d’un ongle, mais pour les systèmes microélectromécaniques (MEMS) et la microfluidique, cette surface suffit amplement à intégrer un laboratoire sur puce complet.
Moteurs 400 pas et leviers intégrés : le submicron accessible avec une simple carte
Une fois le jeu mécanique éliminé, restait à résoudre l’équation du système d’entraînement. Les platines industrielles de nanopositionnement reposent sur des actionneurs piézoélectriques en céramique, capables d’exploiter la dilatation microscopique d’un cristal sous haute tension. Seulement, un ensemble piézoélectrique avec son contrôleur en boucle fermée coûte plusieurs milliers d’euros, ce qui condamne d’emblée toute ambition d’autoréplication dans un garage.
La réponse apportée par PIKA est d’un pragmatisme désarmant : elle s’appuie sur des moteurs pas-à-pas NEMA 17 standard, familiers des makers. Si les imprimantes 3D courantes exploitent des moteurs de 200 pas par tour (1,8° par pas), μRepRap a opté pour des modèles de 400 pas (0,9° par pas). Grâce au rapport de démultiplication mécanique ménagé par les leviers flexibles, un pas entier sur un moteur 200 pas correspond à environ 1 micron de course ; avec 400 pas et un pilotage en micropas, la résolution élémentaire bascule aisément dans le domaine submicrométrique. En intégrant la réduction cinématique au cœur de la géométrie des leviers imprimés, un moteur du commerce à une dizaine d’euros relaie avantageusement des céramiques piézoélectriques hors de prix.
La chaîne de commande reste tout aussi sobre : la machine n’exige qu’une simple carte Arduino équipée du firmware open source GRBL, recevant des instructions GCODE classiques par liaison série. N’importe quel vieil ordinateur portable muni d’un port USB-série peut piloter la pointe de mesure au micron près. La réutilisation intégrale de l’écosystème open source grand public fait tomber le coût de l’électronique de commande à moins d’une vingtaine d’euros.
Des aiguilles d’acupuncture comme buses et des sondes gravées à l’acide
Maintenir une platine sur une coordonnée à 1 micron près n’est qu’une étape préliminaire ; déposer de la matière avec une telle précision s’avère bien plus ardu. Le procédé par dépôt de fil fondu (FDM) traditionnel montre vite ses limites : à l’échelle du micron, la dilatation thermique et les forces de viscosité font perler le plastique en gouttes informes, interdisant tout dépôt régulier. μRepRap a donc opté pour la résine photopolymère, en puisant dans un répertoire d’astuces artisanales ingénieuses.
Sur la machine PIKA, une unique pointe cumule trois casquettes : palpeur tactile pour l’axe Z, burin de micro-gravure et tête de dépose de résine. En ébauche, la distribution s’effectue directement à l’aide d’une aiguille hypodermique médicale de 0,5 mm ou d’une aiguille d’acupuncture traditionnelle de 0,25 mm (250 microns). Lorsque les motifs descendent sous la barre des 10 microns, l’aiguille d’acupuncture s’avère elle-même trop épaisse : le système fait alors appel à un fil métallique effilé par attaque électrochimique (electrochemical etching). Déposer des microgouttes par capillarité en trempant l’extrémité d’une aiguille contourne élégamment l’épineux problème de la régulation de contre-pression dans les micropompes fluidiques.
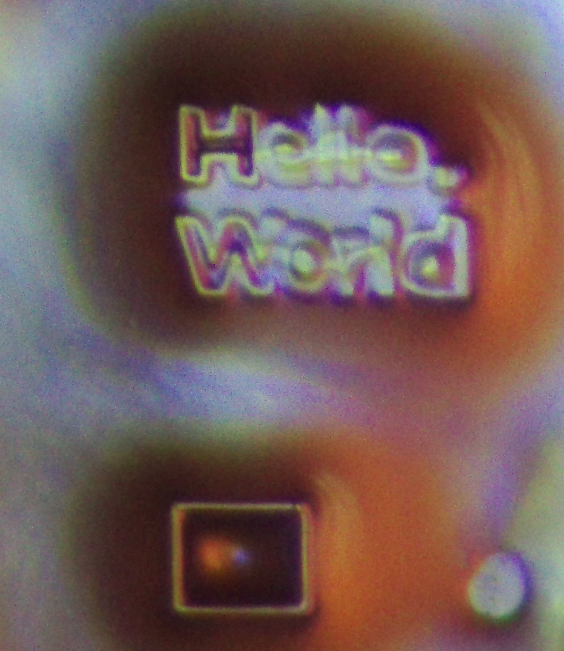 Figure : Inscription “Hello, World” et motif carré de 100 microns imprimés en résine polymérisée aux UV au moyen d’une sonde en fibre optique 125/9. Source : wiki du projet RepRapMicron
C’est ici que l’éthique de l’autoréplication prend toute sa mesure : pour obtenir des sondes ultrafines, nul besoin de commander du matériel de laboratoire, PIKA fabrique elle-même ses pointes par électro-érosion. La machine saisit un fil métallique standard, module avec une précision micrométrique sur l’axe Z sa profondeur et son temps d’immersion dans un bain électrolytique, et régule le courant. Dès que la pointe atteint une finesse micrométrique, l’imprimante l’installe immédiatement pour lancer l’impression. Une machine capable de manufacturer et de renouveler elle-même l’outil qui définit sa propre précision de travail concrétise enfin le cercle vertueux de l’autoréplication à micro-échelle.
Le poste des consommables est tout aussi dérisoire : l’impression utilise du vernis de finition UV pour ongles (“Top Coat”), disponible dans n’importe quel magasin de cosmétiques. La pointe dépose une microgoutte de vernis sur le support par capillarité, et une LED UV fixée au plateau la solidifie instantanément. Grâce à ce procédé, PIKA dépose avec régularité des gouttelettes de 4 microns seulement et trace, via des sondes en fibre optique, des filets de résine durcie de 9 microns de large. Une largeur de trait de 9 microns représente le huitième du diamètre d’un cheveu humain ; obtenir ce résultat avec un simple vernis à ongles à quelques euros pulvérise le tarif prohibitif des résines de microfabrication.
Quand la mécanique dompte le micron, l’oxygène bloque la polymérisation
Dès lors que Vik Olliver a prouvé que les liaisons flexibles et les moteurs 400 pas atteignaient 1 micron en positionnement mécanique, le système s’est heurté à un mur infranchissable par la seule conception mécanique. Cette fois, les obstacles portaient le nom de longueur d’onde du rayonnement UV et de molécules d’oxygène atmosphérique.
Dans l’impression SLA classique, l’épaisseur du bain de résine est suffisante pour que l’air ambiant à l’interface ne perturbe pas la prise en masse. Mais sur des couches micrométriques ou submicrométriques, le rapport surface/volume s’accroît de façon spectaculaire. L’oxygène de l’air diffuse quasi instantanément à travers la gouttelette et neutralise les radicaux libres des photo-initiateurs. Malgré l’exposition aux ultraviolets, le phénomène d’inhibition par l’oxygène empêche la goutte de 4 microns de réticuler ; certaines s’évaporent ou s’affaissent avant même de durcir. Une fois la précision mécanique de 1 micron acquise, le centre de gravité technologique bascule brusquement du génie mécanique vers la chimie des surfaces et la photonique.
Cette barrière physique alimente d’intenses débats au sein de la communauté open hardware. Les optimistes font valoir que l’inhibition par l’oxygène et les limites de diffraction peuvent être déjouées par des solutions économiques : par exemple en coiffant la zone d’impression de 8 mm d’un capot étanche balayé par de l’azote ou du dioxyde de carbone pour chasser l’oxygène. Sur le plan optique, la polymérisation en champ proche par fibre optique a déjà permis d’atteindre 9 microns de résolution, avec de belles perspectives du côté des dépôts électrochimiques.
Les voix plus réservées rappellent l’écart considérable qui sépare la simple dépose d’un point de 4 microns de la fabrication d’une structure tridimensionnelle fonctionnelle multicouche. À cette échelle, les forces de Van der Waals et la tension superficielle imposent leur loi : pour que la goutte adhère au substrat sans rester collée à la pointe, il faut maîtriser rigoureusement l’énergie de surface du support. En outre, les thermoplastiques imprimés en 3D sont sujets au fluage (creep) et à la dilatation hygrométrique et thermique. Lors d’une impression de plusieurs heures, une dérive thermique d’à peine deux microns suffit à décaler les strates successives et gâcher la pièce. Une répétabilité instantanée de 1 micron témoigne d’une excellente rigidité statique ; contenir la dérive thermique du plastique sur la durée déterminera si ce montage d’atelier peut devenir un outil de production fiable.
Retour au garage pour les machines autoréplicantes : la microfabrication à portée de main
L’histoire de l’informatique et des technologies de fabrication rappelle que la démocratisation des outils fondamentaux a toujours commencé par des passionnés détournant des composants à bas coût pour faire tomber les bastions industriels. Il y a quarante ans, les micro-ordinateurs stockaient leurs programmes sur des cassettes audio ; il y a vingt ans, la première RepRap s’articulait autour de tiges filetées de quincaillerie et de pièces plastiques grossières. Peu de spécialistes industriels imaginaient alors que ces structures artisanales bouleverseraient l’écosystème mondial du prototypage en moins de dix ans.
μRepRap se trouve aujourd’hui dans une posture similaire. Conçue avec des moteurs 400 pas, une carte Arduino, des aiguilles d’acupuncture et du vernis Top Coat, la PIKA V0.02 fait modeste figure face aux steppers de photolithographie et aux imprimantes micro-3D à deux photons de l’industrie. Pourtant, elle démontre bien, au fond d’un garage, 1 micron de répétabilité, 4 microns de dépôt de matière et 9 microns de largeur de trait polymérisé.
La quête des machines autoréplicantes ne s’est pas arrêtée ; elle a simplement changé d’échelle pour repartir de plus belle. La précision micrométrique ne réclame plus de ticket d’entrée à six chiffres pour une salle blanche. Devant la microfabrication personnelle ne se dressent désormais plus que les longueurs d’onde UV et les molécules d’oxygène ; et tant que la physique n’oppose pas un refus catégorique, les bricoleurs de génie trouveront toujours le moyen de la contourner.
Liens de référence :
- Dépôt GitHub et wiki de documentation RepRapMicron (VikOlliver/RepRapMicron)
- Suivi d’avancement sur le blog officiel de RepRap
- Archive du modèle sur Printables (ID 1286343)
- Discussions sur Hacker News