人間の髪の毛の太さはおよそ70ミクロン。家庭用3Dプリンタが押し出す樹脂フィラメントは通常400ミクロン前後あり、積層ピッチも100ミクロン(0.1mm)程度が限界です。従来、加工精度を1ミクロンまで高めるには、何百万円もの産業用精密ステージ、リニアエンコーダ、除振台を買い揃える必要がありました。しかし2026年10月13日に第37版ドキュメントを公開したオープンソースプロジェクト「μRepRap(RepRapMicron)」は、家庭用3Dプリンタで出力したプラスチック部品、安価な鍼治療用の針、そして市販のネイルジェルを組み合わせ、1ミクロンの繰り返し位置決め精度を叩き出しました。自己複製マシンという20年前の系譜は終わるどころか、精度が100ミクロンから1ミクロンへと飛躍したことで、ガレージ工作は初めて「微細加工」の物理的境界へと踏み込みました。
20年前、RepRapプロジェクトは「自身のパーツを自らプリントできる機械」という構想を掲げました。その思想はコンシューマー向け3Dプリンタ産業を生み出したものの、商業化の波の中で本来の「自己複製」という理念は次第に薄れていきました。市場に出回るプリンタは精巧になる一方で、アルミ切削部品や精密金属リニアガイド、特注の電子基板への依存を深めていきました。オープンソースハードウェアの古参開発者であるVik Olliver氏が立ち上げたμRepRap(GPL v3ライセンス、GitHubリポジトリ:VikOlliver/RepRapMicron)は、身近で安価な素材だけを用いて、ミクロンおよびサブミクロン級の製造に真っ向から挑んでいます。産業界の精密製造が高価な金属切削で公差をねじ伏せるのに対し、μRepRapは幾何学的な構造設計によって、安価なプラスチックの変形を制御しマイクロスケールの機械公差を飼い慣らしています。
金属ガイドを排除するプラスチック製たわみ構造:1ミクロンの壁を突破
ミクロン単位の精度を目指す際、機械エンジニアが最初に思い浮かべるのは、公差の極めて小さいボールねじや金属リニアガイドです。しかし1ミクロンの世界では、金属同士の摺動摩擦、潤滑油膜の厚み変化、ギアの微小なバックラッシュ(噛み合わせの隙間)が、致命的かつ不規則な誤差として跳ね返ってきます。レールに落ちたわずか一粒のホコリでさえ数十ミクロンのズレを生むため、重厚な産業用アプローチをそのまま自宅のガレージに持ち込むことは原理的に不可能です。
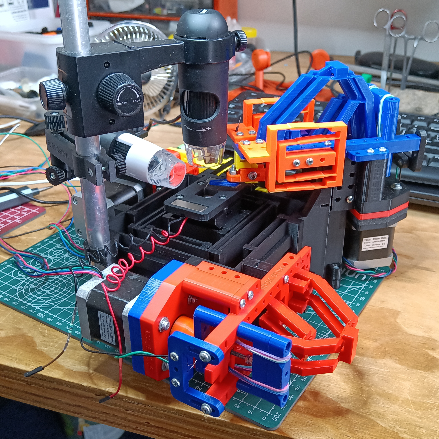 図:現在主力として推奨されているPIKA V0.02。一体成形されたプラスチック製たわみ機構により、約1ミクロンの繰り返し位置決め精度を実現。出典:RepRapMicronプロジェクトwiki
μRepRapが金属の摩擦を回避するために採用したのは、オープンソース顕微鏡「OpenFlexure」の中核設計である「たわみ機構(Flexure Mechanism)」です。従来のベアリングやスライドレールのような摺動関節を一切持たず、運動ステージ全体が単一のプラスチックパーツとして一体成形されています。特定箇所の肉厚を極端に薄くしたプラスチックの「リビングヒンジ」が、微小な弾性変形を起こすことで精密な動きを伝達します。変形が弾性限界内に収まる限りバックラッシュは原理的にゼロであり、静止摩擦から動摩擦への移行に伴う引っかかり(スティックスリップ)も生じません。摺動摩擦を排除し、制御された弾性変形に置き換えることこそ、安価なデスクトップ樹脂が金属ガイドを微細精度で凌駕できた工学的ブレークスルーです。
プラスチックたわみヒンジの特性を検証するため、Vik Olliver氏はまず「MAUS」と名付けた試験機を製作しました。中でも詳細な記録が残るMAUS C(V0.04、Printables ID 1286343)は、4mm四方のストロークで約5ミクロンの位置決め精度を実証しました。ただし運動軌跡には顕著な非線形歪みがあり、プッシャーを同量押し込んでも中心部と端部でプローブの移動量が一致しない課題がありました。改良を重ね、新ドライバに対応したV0.05を経てMAUSはその役割を終え、主力機「PIKA」へとバトンを渡しました。
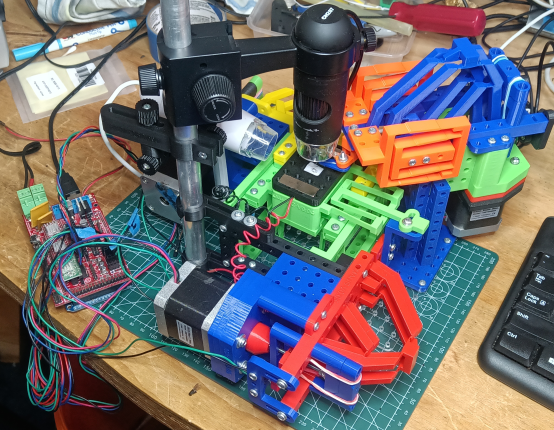 図:2026年2月まで改良が進められていたテスト機「MAUS L V0.05」。4mm立方で約5ミクロンの精度を実証し、現在はPIKAへ世代交代。出典:RepRapMicronプロジェクトwiki
プロジェクトが当初掲げた目標は、「10mmの動作範囲内で3ミクロン未満の繰り返し位置決め精度を達成し、構造部品はすべて家庭用プリンタで作れること」でした。最新のPIKA V0.02はこの目標を軽々とクリアしています。約8mm四方の作業領域において10ミクロン以内の精度を安定して維持し、単点での繰り返し精度は約1ミクロンに到達しました。8mmのストロークは爪先ほどの広さに見えますが、微小電気機械システム(MEMS)やマイクロ流体デバイスの世界では、1つの「マイクロラボ」を集積するのに十分すぎる空間です。
400ステップモーターとレバー拡大比:安価なボードで微小変位を駆動
ガイドレールのバックラッシュを解消した次に立ちはだかったのがアクチュエータ(動力源)の壁でした。産業用ナノポジショニングステージでは、電圧印加時の結晶膨張を利用するピエゾ素子(圧電アクチュエータ)が常識ですが、素子と専用コントローラを揃えればそれだけで数十万円から数百万円が吹き飛びます。これに手を出した時点で「家庭での自己複製」という大前提は崩壊してしまいます。
PIKAの解決策は驚くほど合理的でした。電子工作でおなじみの標準的な「NEMA 17」ステッピングモーターを採用したのです。一般的な3Dプリンタのモーターは1回転200ステップ(1ステップ1.8度)ですが、μRepRapは1回転400ステップ(1ステップ0.9度)の高分解能モデルを選定しました。たわみレバー機構による機械的な減速比を噛ませることで、200ステップモーターでも1全ステップあたり約1ミクロンの変位となり、400ステップモーターにマイクロステップ駆動を組み合わせれば、分解能は容易にサブミクロン領域へと突入します。幾何学的なレバー減速比をプラスチック構造体そのものに組み込むことで、わずか数千円のモーターが高価なピエゾ素子の代役を務められるようになりました。
制御系にも高価な専用ハードウェアは一切ありません。オープンソースのGRBLファームウェアを書き込んだ安価なArduinoボード1枚で完結し、PCからシリアル通信経由で標準的な GCODE を送信するだけで動きます。シリアル接続ができる古いノートPCさえあれば、誰でもプローブをミクロン単位で精密制御できます。既存のメイカー向けオープンソースエコシステムを徹底的に活用することで、制御エレクトロニクスのコストを数百円から数千円のレベルに抑え込みました。
鍼治療針をノズルに、マシン自身が酸でプローブを自作する
プラットフォームを1ミクロンの座標に止めるのは序の口にすぎず、より難易度が高いのは「そこにどうやって材料を精密配置するか」です。従来の熱溶解積層方式(FDM)のように樹脂を熱で溶かして押し出そうとすると、ミクロンスケールでは熱膨張と表面張力の前に樹脂が丸まって玉になり、まともな造形ができません。そこでμRepRapは光硬化性樹脂(UVレジン)のアプローチを採用し、ハック精神あふれる道具立てを組み上げました。
PIKAでは、1本のプローブが「Z軸接触センサー」「微小切削用スタイラス」「レジン塗布ヘッド」という3つの役割を兼ね備えています。荒い造形には0.5mm径の医療用注射針や、直径0.25mm(250ミクロン)の中医鍼治療針がそのままディスペンサーとして使われます。加工寸法が10ミクロン以下に達すると鍼治療針でさえ太すぎるため、電化学エッチング(Electrochemical Etching)によって先端を極限まで尖らせた金属ワイヤーに切り替えます。針の先端に液滴を付着させ毛細管現象で対象物へ移し替える手法は、微小流体ポンプにおける背圧制御の極めて厄介な工学的課題を鮮やかに回避しています。
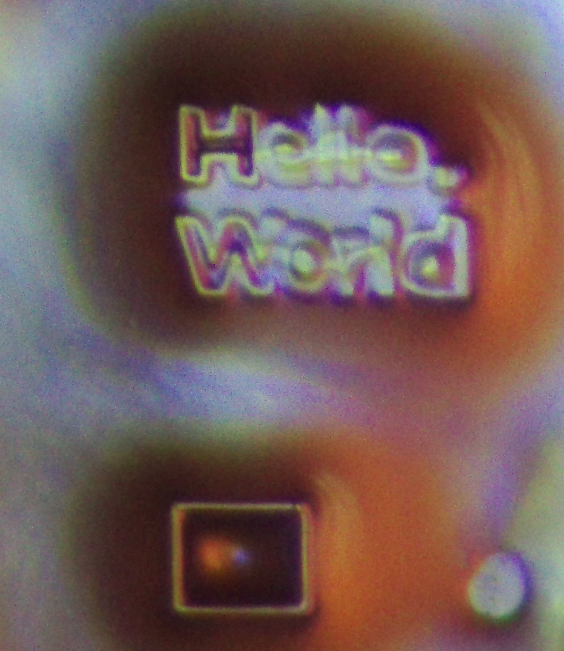 図:125/9光ファイバープローブとUV光を用いて硬化形成された「Hello, World」の文字と100ミクロンの正方形レジンサンプル。出典:RepRapMicronプロジェクトwiki
プロジェクトの「自己複製」精神が最も色濃く現れているのがこの極細プローブの作製です。実験室用の超精密ツールを購入する必要はなく、PIKA自身がプローブを自動エッチングします。チャックに咥えた金属ワイヤーを電解液に浸し、Z軸のミクロン単位の送りで深さと通電時間を精密制御。先端がミクロン単位の鋭利な針へと削り出されたら、その針をそのまま次のプリント作業へと投入します。自身の加工精度を左右する中核ツールを自ら製造・交換できる仕組みを備えて初めて、ミクロンスケールでの自己複製サイクルが完結します。
さらに消耗品のコストも底値に抑えられています。ドラッグストアやネイルサロンで広く流通している紫外線硬化型のネイル用トップコート(UVトップコート)をそのまま造形レジンとして使用しています。プローブが毛細管現象で微量のネイルジェルを基板へ点着し、造形ベッド上のUV LEDで即座に硬化させます。この仕組みにより、PIKAは最小4ミクロンの液滴塗布と、光ファイバープローブを用いた線幅9ミクロンの微細描画を安定して実現しています。9ミクロンの線幅は人間の髪の毛の約8分の1に相当します。数百円のネイルジェルでこの寸法を出せる事実は、微細加工材料に貼られてきた法外な価格タグを完全に剥ぎ取りました。
機械精度が1ミクロンに達した時、大気中の酸素が硬化を阻む
プラスチックたわみ機構と400ステップモーターによって1ミクロンの機械位置決めを達成した瞬間、システムは機械工学だけでは突破できない物理の壁に激突しました。行く手を阻んだのは、紫外線の物理波長、そして大気中にありふれた「酸素分子」です。
通常の光造形3Dプリントでは、レジンプールが十分に深いため、空気界面で多少硬化阻害が起きても内部の重合は問題なく進行します。しかしミクロンからサブミクロン級の微小液滴になると、表面積対体積比が桁違いに跳ね上がります。空気中の酸素分子が瞬時に液滴全体へと浸透し、レジン中の光重合開始剤(Photoinitiator)を無力化してしまうのです。紫外線が照射されているにもかかわらず、激しい「酸素重合阻害(Oxygen Inhibition)」によって4ミクロンの液滴は架橋反応を起こせず、硬化する前に揮発・崩壊してしまう現象が起きました。機械精度が1ミクロンを超えた瞬間、微細加工の主戦場はメカニカル設計から界面化学と光学物理へと一気にシフトしたのです。
この物理的障壁を巡り、オープンソースハードウェアコミュニティでは活発な議論が交わされています。肯定派は、酸素阻害や回折限界といった課題も、身近な工学的工夫で低コストに乗り越えられると主張します。たとえば8mm四方の作業エリアをシンプルなカバーで覆い、窒素や二酸化炭素を流し込んで酸素をパージ(置換)する手法が挙げられます。光学面でも、光ファイバー先端を液滴直前まで近づける近接場硬化ですでに9ミクロンの線幅が確認されており、電化学析出技術との組み合わせにも大きな期待が寄せられています。
一方の慎重派は、「4ミクロンの液滴を落とすこと」と「実用的な立体微細構造を積層すること」の間には巨大な溝があると指摘します。ミクロンの世界ではファンデルワールス力や表面張力が支配的となり、プローブから基板へと液滴を確実に定着させるには基板表面エネルギーの厳密な制御が欠かせません。さらに3Dプリント樹脂には不可避なクリープ(経年変形)や温湿度膨張が存在します。数時間におよぶ造形の過程でわずか数ミクロンの熱ドリフトが生じるだけで、上下の層がズレて造形物はゴミと化してしまいます。単点での1ミクロン繰り返し精度は瞬間的な剛性を証明したにすぎず、数時間に及ぶプラスチックの熱ドリフトを克服できるかどうかが、単なる実験ベンチから真の製造ツールへ脱皮するための試金石となります。
ガレージへ回帰する自己複製マシン:微細加工の民主化が始まる
コンピュータやデジタルファブリケーションの歴史を振り返れば、根本的なツールの民主化は常に、ハッカーたちが安価なパーツを組み合わせて産業界の精密要塞を攻略することから始まりました。40年前のマイコンはカセットテープにデータを記録し、20年前の初代RepRapはホームセンターの寸切りボルトと粗悪なプラスチックを継ぎ接ぎして作られました。当時、その頼りないオープンソースの骨組みが十数年後に世界の試作・製造サプライチェーンを一変させると信じた産業関係者はごく僅かでした。
今日のμRepRapが置かれている状況は、かつての初代RepRapと瓜二つです。400ステップモーター、Arduino、鍼治療針、そして市販のネイルジェルで組み上げられたPIKA V0.02は、数億円の産業用ステッパー露光装置や2光子マイクロプリンタと比べればいかにも素朴に見えます。しかし、自宅のガレージで1ミクロンの位置決め精度、4ミクロンの液滴塗布、9ミクロンの線幅を現実に出力してみせた事実は揺らぎません。
自己複製マシンの歩みは終わっていません。それは桁(オーダー)を変えて新たなスタートを切っただけです。1ミクロンの精密駆動に数千万円のクリーンルーム入場料はもはや不要であり、デスクトップ微細加工の前に立ちはだかるのは紫外線の波長と薄膜中の酸素分子だけです。物理法則が道を完全に閉ざしていない限り、ガレージのエンジニアたちは必ずそれを突破する巧妙な抜け道を見つけ出すはずです。
参考リンク:
- RepRapMicronプロジェクト GitHubリポジトリ&Wiki(VikOlliver/RepRapMicron)
- RepRap公式ブログ プロジェクト進捗ログ
- Printables オープンソースハードウェアモデルアーカイブ(ID 1286343)
- Hacker News コミュニティディスカッション