사람의 머리카락 굵기는 대략 70마이크로미터입니다. 일반적인 가정용 3D 프린터가 밀어내는 플라스틱 필라멘트는 약 400마이크로미터 두께이며, 레이어 높이는 대개 100마이크로미터(0.1mm) 안팎입니다. 이전까지 가공 정밀도를 1마이크로미터 수준으로 끌어올리려면 수천만 원을 호가하는 산업용 초정밀 리니어 스테이지, 광학 엔코더, 방진 테이블을 갖춰야만 했습니다. 그러나 2026년 10월 13일 37번째 문서 개정을 마친 오픈소스 프로젝트 μRepRap(RepRapMicron)은 일반 3D 프린터로 뽑아낸 플라스틱 부품, 몇천 원짜리 한방 침, 시판 젤 네일 탑코트만으로 1마이크로미터 반복 위치 결정 정밀도를 달성했습니다. 20년 전 시작된 자기 복제 기계의 비전은 결코 끝나지 않았습니다. 정밀도가 100마이크로미터에서 1마이크로미터로 도약하면서, 개인 작업실이 마이크로 제조라는 물리적 경계를 처음으로 마주하게 되었습니다.
20년 전, RepRap 프로젝트는 “스스로 부품을 찍어내는 기계”라는 대담한 구상을 세상에 던졌습니다. 이 아이디어는 데스크톱 3D 프린터 산업을 태동시켰지만, 상업화의 물결 속에서 기계 본연의 ‘자기 복제’ 가치는 점차 희석되었습니다. 시중의 프린터는 날로 정교해졌으나 그 이면에는 알루미늄 CNC 가공 부품, 정밀 금속 가이드 레일, 전용 회로 기판에 대한 깊은 의존이 자리 잡았습니다. 오픈소스 하드웨어 베테랑 Vik Olliver는 흔하고 저렴한 재료로 마이크로 및 서브마이크로급 제조에 정면 도전하고자 μRepRap(GPL v3 라이선스, GitHub 저장소: VikOlliver/RepRapMicron) 프로젝트를 출범했습니다. 산업 정밀 가공이 값비싼 금속 가공으로 기계적 공차를 없애려 했다면, μRepRap은 기하학적 유연 구조 설계를 통해 평범한 플라스틱으로 미시 세계의 기계 공차를 길들였습니다.
금속 레일을 밀어낸 플라스틱 탄성 힌지, 1마이크로미터 정밀도를 꿰뚫다
기계 엔지니어가 마이크로미터 단위의 정밀도를 다룰 때 가장 먼저 떠올리는 것은 공차가 극히 작은 금속 볼스크루와 가이드 레일입니다. 하지만 1마이크로미터 스케일에서는 금속 사이의 미끄럼 마찰, 윤활유 막 두께의 미세한 변화, 기어 맞물림 유격(백래시)조차 치명적인 무작위 오차로 돌변합니다. 레일에 먼지 한 톨만 내려앉아도 수십 마이크로미터의 위치 결정이 어그러지는 탓에, 이런 산업용 방식은 근본적으로 차고 작업실에 들여놓을 수 없습니다.
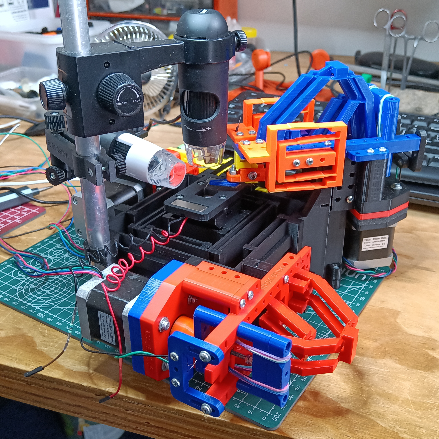 그림: 일체형 플라스틱 탄성 힌지 구조로 약 1마이크로미터 반복 정밀도를 구현한 주력 추천 기종 PIKA V0.02. 출처: RepRapMicron 프로젝트 위키
μRepRap이 금속 마찰을 우회하기 위해 도입한 해법은 오픈소스 현미경 플랫폼 OpenFlexure의 핵심 설계인 ‘탄성 메커니즘(Flexure Mechanism)‘입니다. 이 기계에는 베어링이나 슬라이딩 관절이 전혀 없으며, 움직이는 스테이지 전체가 일체형으로 출력된 단 한 덩어리의 플라스틱 부품입니다. 특정 부위의 두께를 아주 얇게 성형한 플라스틱 힌지가 미세하게 탄성 굽힘을 일으키며 움직임을 전달합니다. 변형 폭이 탄성 한계 내에 머무는 한 기계적 유격은 전혀 발생하지 않으며, 정지 마찰에서 운동 마찰로 전환될 때 생기는 걸림 현상(스틱슬립)도 없습니다. 부품 표면의 미끄럼 마찰을 제어된 탄성 변형으로 대체한 것이야말로, 데스크톱 플라스틱 부품이 미시 정밀도에서 저가 금속 레일을 뛰어넘을 수 있었던 핵심 공학적 통찰입니다.
플라스틱 탄성 힌지의 특성을 면밀히 파악하기 위해 Vik Olliver는 먼저 MAUS라는 이름의 초기 테스트 벤치를 제작했습니다. 그중 가장 상세히 문서화된 MAUS C(V0.04 버전, Printables 모델 번호 1286343)는 가로세로 4mm 작업 영역 안에서 약 5마이크로미터의 위치 정밀도를 달성했습니다. 다만 운동 궤적에 뚜렷한 비선형 왜곡이 존재하여 푸셔를 같은 거리만큼 밀더라도 프로브가 가장자리와 중심부에서 이동하는 보폭이 달라지는 한계가 있었습니다. 여러 차례의 개선을 거쳐 신형 드라이버와 호환되는 V0.05 버전에 이른 뒤, MAUS는 테스트 임무를 완수하고 퇴역하여 주력 기종인 PIKA에 바통을 넘겼습니다.
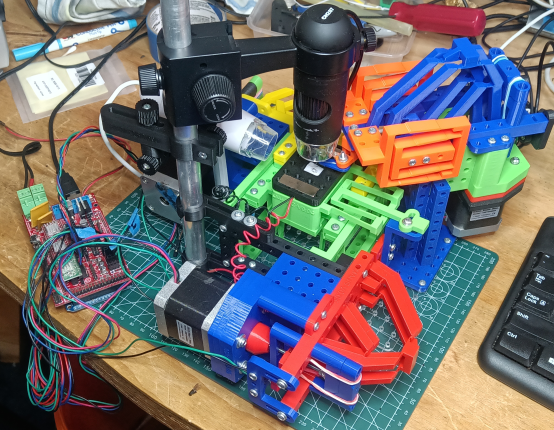 그림: 2026년 2월까지 개선을 거쳤던 테스트 기종 MAUS ‘L’ V0.05. 4mm 입방체 공간에서 약 5마이크로미터 정밀도를 검증하고 퇴역해 PIKA로 전환되었다. 출처: RepRapMicron 프로젝트 위키
이 프로젝트가 처음 세운 목표는 10mm 작업 범위 내에서 3마이크로미터 이하의 반복 정밀도를 달성하고 모든 구조 부품을 차고 작업실에서 직접 제작할 수 있도록 하는 것이었습니다. 현재 PIKA V0.02 하드웨어는 이 목표를 여유 있게 달성했습니다. 약 8mm 사각형 영역 안에서 10마이크로미터 이내의 정밀도를 안정적으로 유지하며, 단일 지점 반복 정밀도는 약 1마이크로미터에 도달했습니다. 8mm 이동 거리는 손톱만 한 크기에 불과해 보이지만, 미세전자기계시스템(MEMS)이나 미세유체학 분야에서는 랩온어칩 시스템 하나를 통째로 구현하기에 충분한 공간입니다.
400스텝 모터와 지렛대 구조: 기본 보드로 구현한 서브마이크로 변위
가이드 레일의 유격 문제를 해결한 다음 마주한 난관은 동력원이었습니다. 산업용 초정밀 스테이지는 통상 전압 인가 시 결정의 미세 팽창을 이용하는 압전 세라믹 액추에이터(Piezo Actuator)를 사용합니다. 하지만 액추에이터와 피드백 제어기 세트 하나의 가격만 수백만 원에 달하므로, 이를 사용하는 순간 차고에서의 자기 복제라는 전제는 무너지고 맙니다.
PIKA 기종의 해법은 놀라울 만큼 직관적이었습니다. 메이커 커뮤니티에서 가장 흔히 쓰이는 표준 NEMA 17 스테퍼 모터를 그대로 채택한 것입니다. 일반 3D 프린터가 1회전당 200스텝(스텝당 1.8도) 모터를 쓴다면, μRepRap은 1회전당 400스텝(스텝당 0.9도) 사양으로 교체했습니다. 탄성 레버 기구의 기계적 감속을 거치면 200스텝 모터로도 한 스텝당 약 1마이크로미터 변위를 구현할 수 있으며, 400스텝 모터에 마이크로스테핑 드라이버를 결합하면 단일 스텝 분해능은 손쉽게 서브마이크로 영역으로 진입합니다. 기계적 감속비를 플라스틱 레버의 기하학적 구조 안에 직접 녹여냄으로써, 몇만 원짜리 보급형 모터가 수백만 원짜리 압전 소자의 역할을 완벽히 대체했습니다.
제어 하드웨어 역시 값비싼 부품을 배제했습니다. 기계 전체를 구동하는 데 오픈소스 GRBL 펌웨어가 올라간 아두이노 보드 단 한 장이면 충분하며, PC에서 시리얼 통신으로 표준 GCODE 명령만 내려주면 작동합니다. 시리얼 연결이 가능한 구형 노트북만 있어도 마이크로미터 스케일에서 프로브를 정밀하게 이동시킬 수 있습니다. 소비자용 오픈소스 생태계를 전면 재활용함으로써 초미세 가공 기계의 전자 제어 시스템 비용을 몇만 원 선으로 낮추었습니다.
침술용 침을 노즐 삼아 기계 스스로 산으로 프로브를 깎아내다
플랫폼을 1마이크로미터 좌표에 정확히 멈추는 것은 시작에 불과하며, 진짜 난제는 그 미세한 위치에 재료를 어떻게 안착시키느냐입니다. 전통적인 열용융적층(FDM) 방식처럼 열로 플라스틱을 녹여 짜내려 하면, 마이크로 스케일에서는 열팽창과 점성 표면장력 때문에 플라스틱이 둥글게 뭉쳐 방울져 버려 원하는 형태를 만들 수 없습니다. μRepRap은 광경화성 레진 방식으로 방향을 틀고 온갖 기발한 DIY 해법들을 동원했습니다.
PIKA 기기에서 하나의 프로브는 Z축 접촉 센서, 미세 조각 바늘, 레진 도포 헤드라는 세 가지 역할을 동시에 해냅니다. 거친 가공 단계에서는 0.5mm 굵기의 의료용 주사 바늘이나 지름 0.25mm(250마이크로미터)의 침술용 침을 디스펜서로 직결해 사용합니다. 가공 선폭이 10마이크로미터 안쪽으로 들어가면 침술용 침조차 너무 굵어지므로, 이때는 전기화학 에칭(Electrochemical Etching)으로 끝을 극도로 날카롭게 깎아낸 미세 금속 와이어로 교체합니다. 바늘 끝에 미세 액적을 묻혀 모세관 현상으로 기판에 옮기는 방식은 마이크로 유체 펌프의 골칫거리인 배압 제어 문제를 단번에 해결했습니다.
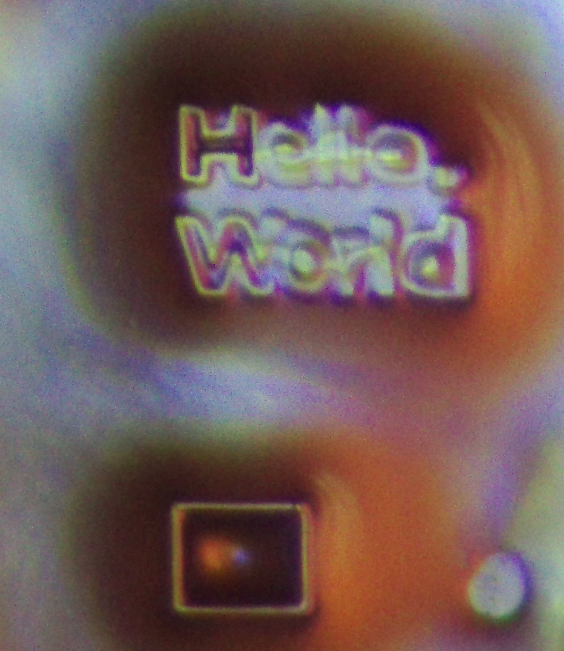 그림: 125/9 광섬유 프로브와 자외선 경화로 출력한 “Hello, World” 글자와 100마이크로미터 사각형 레진 샘플. 출처: RepRapMicron 프로젝트 위키
프로젝트의 ‘자기 복제’ 철학이 가장 빛나는 지점이 바로 이 초미세 프로브 제작 과정입니다. 연구실용 고가 부품을 살 필요 없이 PIKA 프린터 스스로 프로브를 깎아냅니다. 기계 척에 일반 금속 와이어를 물리고 Z축의 마이크로스텝으로 와이어가 전해액에 잠기는 깊이와 시간을 제어합니다. 전류가 흘러 와이어 끝을 마이크로 단위 바늘 형태로 깎아내면 기계는 곧바로 이 새 프로브를 장착해 본 작업에 투입합니다. 가공 정밀도를 결정짓는 핵심 공구를 기계가 스스로 생산하고 교체할 수 있어야 비로소 마이크로 스케일에서의 자기 복제 순환이 완성됩니다.
소모품 비용 역시 바닥 수준으로 끌어내렸습니다. 네일숍이나 화장품 매장에서 쉽게 구할 수 있는 자외선 경화 젤 네일 탑코트(Top Coat)를 출력 소재로 그대로 활용합니다. 프로브가 모세관 현상으로 미량의 젤을 기판에 찍으면 프린트 베드의 UV LED가 즉시 빛을 쪼여 굳힙니다. 이 장치를 통해 PIKA는 4마이크로미터 크기의 미세 액적을 안정적으로 안착시키고, 광섬유 프로브로 9마이크로미터 선폭의 레진 라인을 경화시키는 데 성공했습니다. 9마이크로미터 선폭은 머리카락 두께의 8분의 1에 불과합니다. 몇천 원짜리 매니큐어로 이 치수를 뽑아내며 초미세 가공 소재에 붙어 있던 터무니없는 가격표를 완전히 떼어냈습니다.
기계는 1마이크로미터에 닿았지만, 공기 중 산소가 경화를 가로막다
플라스틱 유연 힌지와 400스텝 모터로 1마이크로미터 기계적 위치 결정을 이뤄냈을 때, 시스템은 기계 설계만으로는 넘을 수 없는 물리적 장벽에 부딪혔습니다. 이번에 앞길을 가로막은 것은 자외선의 물리적 파장, 그리고 주변에 흔한 공기 속 산소 분자였습니다.
일반적인 광경화 3D 프린팅에서는 레진 웅덩이가 충분히 깊어 표면이 공기와 닿아도 내부 경화에는 지장이 없습니다. 하지만 마이크로 및 서브마이크로 단위의 극박층에서는 액적의 부피 대비 표면적 비율이 폭발적으로 증가합니다. 대기 중의 산소 분자가 미세 액적 전체로 순식간에 침투하여 레진 내부의 광개시제(Photoinitiator)를 비활성화해 버립니다. 자외선을 충분히 쬐어주어도 극심한 산소 중합 억제(Oxygen Inhibition) 때문에 4마이크로미터 액적은 굳지 못한 채 맴돌고, 일부 액적은 경화되기도 전에 증발하거나 무너져 내립니다. 기계 정밀도가 1마이크로미터를 돌파하는 순간, 마이크로 제조의 주 전장은 기계 공학에서 표면 화학과 광학 물리로 단숨에 이동했습니다.
이 물리적 장벽을 두고 오픈소스 하드웨어 커뮤니티에서는 두 가지 시선이 교차합니다. 긍정론자들은 산소 억제와 회절 한계 같은 문제도 저비용 공학적 트릭으로 충분히 극복할 수 있다고 봅니다. 예를 들어 8mm 작업 영역을 가벼운 커버로 덮고 질소나 이산화탄소를 불어넣어 산소를 배출하는 방법이 있습니다. 광학적으로도 광섬유 팁을 액적 표면에 초근접시키는 근접장 경화로 이미 9마이크로미터 선폭을 확보했으며, 향후 전기화학 증착과의 융합 잠재력도 높게 평가받고 있습니다.
반면 회의론자들은 4마이크로미터 액적 하나를 찍는 것과 사용 가능한 3차원 입체 미세 구조를 쌓아 올리는 것 사이에는 메우기 힘든 간극이 있다고 지적합니다. 마이크로 스케일에서는 반데르발스 힘과 표면장력이 지배적으로 작용하므로, 프로브에서 기판으로 액적을 깔끔하게 전사하려면 기판의 표면 에너지를 극도로 정밀하게 다뤄야 합니다. 게다가 3D 프린팅 플라스틱 부품은 구조적 크리프(Creep)와 온습도에 따른 팽창이 불가피합니다. 몇 시간 동안 이어지는 출력 과정에서 단 2마이크로미터의 열 드리프트만 발생해도 위아래 층이 어긋나 결과물이 망가지고 맙니다. 단일 지점 1마이크로미터 반복 정밀도는 순간적인 강성을 증명했을 뿐이며, 수 시간에 걸친 플라스틱 열 드리프트를 견뎌낼 수 있느냐가 단순한 실험기를 신뢰할 수 있는 제조 장비로 격상시키는 분수령이 될 것입니다.
차고로 돌아온 자기 복제 기계: 마이크로 제조의 장벽이 무너지다
컴퓨터와 디지털 제조의 역사를 돌아보면 도구의 대중화는 언제나 해커들이 저렴한 부품을 모아 산업계의 정밀 요새를 무너뜨리는 데서 출발했습니다. 40년 전 개인용 컴퓨터는 카세트테이프에 데이터를 저장했고, 20년 전 최초의 RepRap은 철물점 볼트와 조잡한 플라스틱 덩어리를 엮어 만들었습니다. 당시에는 흔들거리는 오픈소스 골격이 불과 10여 년 뒤 전 세계 시제품 생산과 공급망을 완전히 뒤흔들어 놓으리라 예상한 산업계 인사가 거의 없었습니다.
오늘날 μRepRap이 처한 상황은 초기 RepRap의 데자뷔와 같습니다. 400스텝 모터, 아두이노, 한방 침, 탑코트 매니큐어로 조립된 PIKA V0.02는 수억 원대 산업용 노광 장비나 2광자 미세 프린터에 비하면 엉성해 보일 수 있습니다. 하지만 집 차고 안에서 1마이크로미터 위치 결정, 4마이크로미터 액적 안착, 9마이크로미터 경화 선폭을 실체로 구현해 냈습니다.
자기 복제 기계의 오랜 여정은 멈추지 않았습니다. 차원을 한 자릿수 낮추어 새로운 출발선에 섰을 뿐입니다. 1마이크로미터 기계 정밀도를 얻기 위해 더 이상 수억 원짜리 클린룸 티켓을 끊을 필요가 없습니다. 이제 데스크톱 마이크로 제조 앞에 남은 것은 자외선의 파장과 박막 속 산소 분자뿐입니다. 물리 법칙이 길을 완전히 틀어막지 않는 한, 차고의 엔지니어들은 언제나처럼 영리하게 우회로를 뚫어낼 것입니다.
참고 링크:
- RepRapMicron 프로젝트 GitHub 저장소 및 위키 문서(VikOlliver/RepRapMicron)
- RepRap 공식 블로그 프로젝트 진행 기록
- Printables 오픈소스 하드웨어 모델 아카이브(번호 1286343)
- Hacker News 커뮤니티 토론