一根人类头发丝直径约 70 微米;家用 3D 打印机挤出塑料丝通常有 400 微米粗,单层厚度在 100 微米(0.1 毫米)左右。过去想把加工精度推进到 1 微米,得买进几十万元的工业精密滑台、光栅尺和防震台。2026 年 10 月 13 日更新完第 37 版文档的开源项目 μRepRap(RepRapMicron),只用家用机打印出来的塑料件、几块钱针灸针和市售美甲胶,就把重复定位精度压到了 1 微米。自我复制机器这条二十年前的老路线远未走到尽头;当定位精度从 100 微米跨越到 1 微米,家庭工作坊第一次撞上了微加工的物理门槛。
二十年前,RepRap 项目提出过一个设想:造一台能打印自身零件的机器。这个念头催生了消费级 3D 打印产业,但机器「自我复制」的本意却在商业化浪潮里退化了。市面上的打印机越造越精致;背后却越来越依赖铝合金 CNC 零件、精密金属导轨和定制电路板。开源硬件老兵 Vik Olliver 发起 μRepRap 项目(基于 GPL v3 协议开源,代码托管于 GitHub 仓库 VikOlliver/RepRapMicron);他决定用常见廉价材料,向微米级、亚微米级制造发起冲击。工业精密制造靠昂贵金属加工消灭误差;μRepRap 靠几何结构设计,让普通塑料在微观尺度上驯服了机械公差。
塑料铰链挤走金属导轨,定位精度压进1微米
传统机械工程师面对微米级精度时,第一反应是找公差更小的金属滚珠丝杠和导轨。但在 1 微米尺度上,金属间的滑动摩擦、油膜厚度变化和齿轮啮合间隙,都会变成灾难性的随机误差。哪怕一粒灰尘落进滑轨,几十微米的定位就会失效;这套工业方案从根子上无法搬进家庭车库。
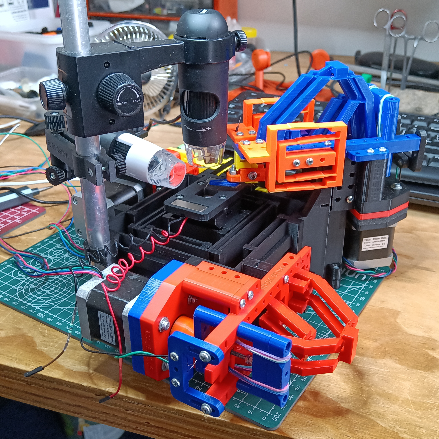 图:当前主力推荐的 PIKA V0.02 机型,依靠一体成型的塑料挠性结构实现约 1 微米的重复定位精度。来源:RepRapMicron 项目 wiki
μRepRap 绕开金属摩擦的办法,是借用 OpenFlexure 开源显微镜平台的核心设计:挠性机构(Flexure Mechanism)。机器没有传统滑动轴承和拼接关节,整个运动平台是一块一体打印成型的塑料件。它依靠特定部位削薄后形成的塑料「活页」,发生微小弹性弯曲来传递运动。只要弯曲幅度控制在弹性极限内,塑料薄片就不会产生机械间隙;运动时也没有静摩擦转变为动摩擦的顿挫感。用受控弹性形变替代零件表面摩擦,是桌面塑料件能在微观精度上反超廉价金属导轨的工程账。
为了摸清塑料挠性件的脾气,Vik Olliver 先造出了代号为 MAUS 的早期测试台。其中文档最完整的 MAUS C(V0.04 版,STL 模型发布于 Printables 编号 1286343),在 4 毫米见方空间里跑出了约 5 微米定位精度。不过它的运动轨迹存在明显非线性畸变;推杆走同样距离,探针在边缘和中心移动的步幅并不相等。经过多轮迭代并升级到兼容新驱动器的 V0.05 后,MAUS 完成了测试任务并退役,交棒给主力机型 PIKA。
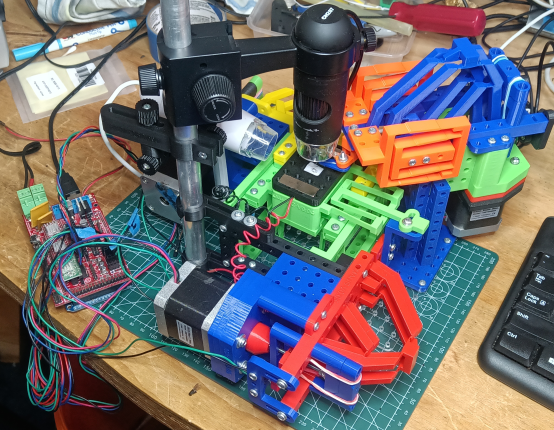 图:MAUS「L」V0.05,2026 年 2 月仍在改良的测试机型;MAUS 系列在 4 毫米见方空间里跑出约 5 微米定位,现已退役交棒 PIKA。来源:RepRapMicron 项目 wiki
项目最初立下的目标,是在 10 毫米工作范围内做到优于 3 微米的重复定位;而且所有结构件都要能在家庭工作坊里造出来。如今 PIKA V0.02 硬件已经超额交卷。它在约 8 毫米见方的空间内能稳定保持 10 微米以内的精度,单点重复定位精度更是达到约 1 微米。8 毫米行程看似只有指甲盖大小;但在微机电系统(MEMS)和微流控芯片领域,这片方寸之地足够塞进一整套微型实验室。
400步电机配杠杆,普通主板就能推微米级位移
解决了滑台间隙问题,下一个拦路虎是动力源。工业微纳定位台通常采用压电陶瓷驱动器(Piezo Actuator);它通电后靠晶体微米级膨胀来推拉平台,单套驱动器和反馈控制器售价动辄上万元。一旦用上压电陶瓷,家庭自我复制的前提就会瞬间崩塌。
PIKA 机型的解法直接得令人意外:它用了创客圈最普通的 NEMA17 步进电机。常规 3D 打印机用转一圈 200 步(每步 1.8 度)的电机;μRepRap 则换成了转一圈 400 步(每步 0.9 度)的规格。经过挠性杠杆机构的机械缩减后,200 步电机每走一整步对应约 1 微米位移;换成 400 步电机再配合细分驱动,单步分辨率直接进入亚微米区间。把缩减比例写进塑料杠杆的几何结构里,几十元人民币的常规步进电机就能接管万元级压电陶瓷的工作。
控制端同样没有专用高价硬件。整台机器只需一块跑着开源 GRBL 固件的 Arduino 主板,电脑通过串口下发标准 GCODE 指令即可驱动。任何一台能连串口线的旧电脑,都能直接指挥探针在微米尺度上走位。控制链路全面复用消费级开源生态,把微加工设备的电子系统成本压到了百元人民币以内。
针灸针当喷头,机器自己用酸液腐蚀探针
把平台停在 1 微米坐标上只是第一步,更棘手的问题是怎样把材料放下去。传统熔融沉积(FDM)靠加热挤出塑料丝;在微米尺度下,热膨胀和粘滞力会让塑料凝成球状,根本无法成型。μRepRap 转而采用光固化树脂路线,工具箱里装满了民间土办法。
在 PIKA 机器上,一根探针同时兼任三份工作:Z 轴触感传感器、微雕刀、以及转移树脂的沉积头。做粗加工时,沉积头直接用 0.5 毫米针头的医用皮下注射器,或者直径 0.25 毫米(250 微米)的中医针灸针。当加工尺度进入 10 微米以内,针灸针也显得太粗;这时就必须换上经过电化学腐蚀(Electrochemical Etching)削尖的细金属丝。用针尖蘸取液滴靠毛细作用转移,直接绕开了微米级流体泵难以控制背压的工程死结。
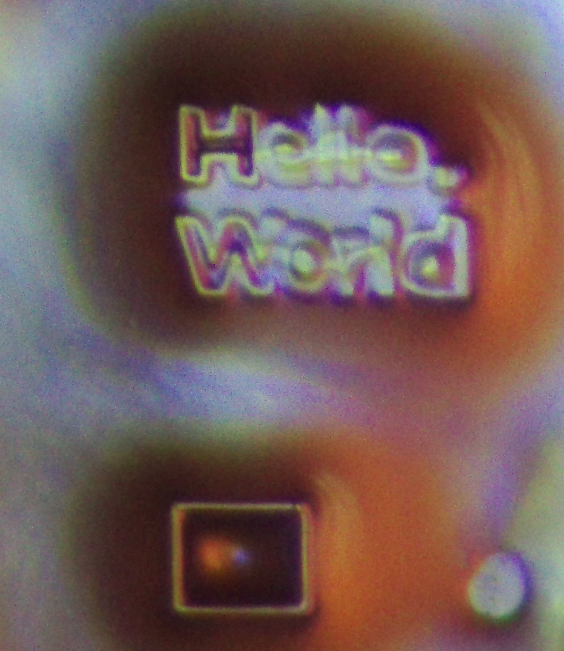 图:用 125/9 光纤探针加紫外光固化出的「Hello, World」字样与 100 微米方块树脂样件。来源:RepRapMicron 项目 wiki
最体现「自我复制」精神的设计就在这里:制造超细探针无需购买实验室耗材,PIKA 打印机自己就能腐蚀出探针。机器夹住普通金属丝,靠 Z 轴微米级步进控制金属丝浸入电解液的深度与时间;电流把尖端腐蚀成微米级针尖后,机器直接拿这根新探针上岗干活。一台机器能自己制造并更换决定自身加工精度的核心刀具,才算真正跑通了微尺度下的自我迭代。
耗材选择更是把成本压到了地板价——它直接用美甲店常见的紫外光(UV)美甲封层胶(品牌名为「Top Coat」)。探针靠毛细作用把微量美甲胶点在工件上,打印床上的 UV LED 随即照射固化。靠这套装置,PIKA 已能稳定沉积出小到 4 微米的树脂液滴,并用光纤探针固化出 9 微米宽的树脂线条。9 微米线宽只有人类头发丝直径的八分之一;十几块钱的美甲胶打出这个尺寸,直接撕掉了微纳耗材的高价标签。
机械够到了1微米,空气氧分子却卡住固化
当 Vik Olliver 用塑料挠性件和 400 步电机把机械定位推到 1 微米时,整套系统撞上了一堵靠机械设计无法绕开的墙。这次拦路的反派,是紫外光的物理波长,以及无处不在的空气。
在常规光固化打印中,树脂液滴足够厚,表层接触空气不影响内部硬化。但在微米与亚微米薄层里,液滴表面积与体积之比急剧放大;空气中的氧气分子会迅速渗透整个薄层,直接中和掉树脂里的光引发剂(Photoinitiator)。紫外光明明照了上去,4 微米的液滴却因为氧阻聚效应(Oxygen Inhibition)迟迟无法交联固化;有的液滴甚至在硬化前就已挥发塌陷。机械精度突破 1 微米之后,微加工的主战场立刻从机械工程转移到了表面化学与光物理。
面对这道物理屏障,开源硬件社区出现了两派不同声音。支持者认为,氧阻聚和光学衍射极限虽然棘手,却可以通过低成本工程手段化解。比如给 8 毫米见方的加工区罩上简易塑料气室,通入氮气或二氧化碳排空氧气;光学上,光纤探针贴近液滴表面的近场固化已跑通 9 微米线宽,未来结合电化学沉积还有很大潜力。
质疑者则指出,从「点出 4 微米液滴」到「打印出可用三维微结构」之间隔着巨大鸿沟。在微米尺度下,范德华力和表面张力会接管物理世界;探针想把液滴留在基底上而不被带走,必须精密处理基底表面能。此外,3D 打印塑料件天然存在蠕变(Creep)和温湿度膨胀;连续几小时打印中哪怕出现几微米热漂移,上下两层结构就会错位报废。单点重复定位跑进 1 微米验证了机构的瞬时刚度;能否对抗数小时的塑料热漂移,才是决定它能否从实验品变成生产工具的分水岭。
自我复制机器重返车库,微加工门槛正在塌陷
回看计算机与制造技术史,底层工具的平民化往往始于极客用廉价零件硬啃工业精密堡垒。四十年前的家用电脑用录音磁带存数据,二十年前的初代 RepRap 用五金店螺杆拼凑塑料块。当年很少有工业界人士相信,那些摇晃的开源架子会在十几年后重塑全球硬件打样供应链。
μRepRap 今天的处境与初代 RepRap 如出一辙。它用 400 步电机、Arduino 主板、针灸针和 Top Coat 美甲胶拼出的 PIKA V0.02,在工业光刻机和双光子微纳打印机面前显得相当简陋。但它实打实地在家庭工作坊里跑出了 1 微米重复定位、4 微米液滴沉积和 9 微米固化线宽。
自我复制机器的老路线并未终结,它只是换了一个数量级重新开始。1 微米的机械定位不再需要十万美元的实验室门票,接下来拦在桌面微制造面前的只剩紫外光波长与薄层里的氧气;只要物理规律还没把路封死,车库里的工程师就总能找到绕过去的野路子。
参考链接:
- RepRapMicron 项目 GitHub 仓库与 Wiki 文档(VikOlliver/RepRapMicron)
- RepRap 官方博客项目进展记录
- Printables 开源硬件模型档案(编号 1286343)
- Hacker News 社区讨论